Sistemas de Autogoverno por Vento na McIntyre Mini Globe Race 2025–2026 — Uma Análise Comparativa dos Sistemas Hydrovane, Windpilot e South Atlantic
1. Introdução
A McIntyre Mini Globe Race 2025–2026 proporcionou um ambiente real particularmente exigente para avaliar sistemas de autogoverno por vento. Os competidores navegaram sozinhos a bordo de veleiros Class Globe 5.80 de 19 pés, em uma rota de longa distância que envolveu condições de vento variadas, mares cruzados, longos trechos de popa e os esforços acumulados de uma circunavegação oceânica.
Neste contexto, uma unidade de governo por vento é mais do que uma comodidade. Ela reduz o esforço físico da condução manual contínua, ajuda a preservar a energia do velejador e pode contribuir para a segurança quando o navegador precisa se ocupar de outras tarefas. Ao mesmo tempo, a regata expôs a dificuldade de obter um autogoverno consistente em cascos pequenos, leves e altamente responsivos.
Este relatório analisa as experiências documentadas de três sistemas representados na frota: Hydrovane, Windpilot e South Atlantic. O foco está no desempenho relatado, danos aos equipamentos, questões de instalação e configuração, interferências ambientais e necessidades de manutenção.
As observações são baseadas em atualizações da regata, relatos dos velejadores, entrevistas e outros materiais referenciados ao longo do relatório. Elas devem ser interpretadas como observações de campo, e não como resultados de um teste técnico controlado. Os veleiros diferiam em configuração, carga, inventário de velas, geometria de instalação e técnica de navegação. Consequentemente, os incidentes descritos aqui não podem, por si só, estabelecer a confiabilidade geral ou a superioridade do sistema de um determinado fabricante.
A distinção central ao longo desta análise é entre:
- Falha mecânica ou estrutural: dano ou mau funcionamento dentro da própria unidade de governo por vento.
- Problemas relacionados à instalação: travamento, desalinhamento, problemas de montagem ou interferências causadas pela forma como o sistema foi instalado.
- Problemas no circuito de comando: atrito, folga, alongamento ou roteamento ineficiente das linhas e dos moitões que conectam o servo-pêndulo ao sistema de governo do veleiro.
- Desafios de desempenho e configuração: situações nas quais o sistema permanece operacional, mas não consegue manter um rumo satisfatório sem ajustes no trim das velas, equilíbrio ou regulagem do governo.
- Interferência ambiental: algas, turbulência, ação das ondas e outros fatores externos que afetam a capacidade do sistema de detectar o vento ou gerar força de governo.
Essas categorias são importantes porque um sistema de governo por vento não é um componente isolado. Seu desempenho depende da interação entre o mecanismo, o casco e o leme da embarcação, a instalação, o circuito de governo, as velas e as condições ao redor.
2. Hydrovane
Os sistemas Hydrovane utilizam um leme auxiliar independente. Ao contrário dos sistemas servo-pêndulo, que transmitem a força de governo por meio de linhas até o leme principal ou a cana do veleiro, um sistema de leme auxiliar governa por meio de sua própria lâmina de leme. Essa configuração oferece uma arquitetura diferente de instalação e controle, mas também impõe exigências estruturais e hidrodinâmicas significativas ao espelho de popa e ao conjunto do leme auxiliar.
Vários competidores equipados com Hydrovane encontraram problemas durante a regata. Os casos relatados variaram de danos mecânicos e travamentos relacionados à instalação até sobrecorreção, sensibilidade do governo e limitações sob determinadas configurações de velas.
2.1 Ertan Beskardes — Trekka
Ertan Beskardes sofreu uma falha mecânica significativa quando um elo ou componente crítico de seu mecanismo Hydrovane se perdeu durante a regata. Sem uma peça sobressalente adequada disponível, o sistema deixou de poder ser utilizado de forma confiável para o autogoverno normal.

Antes da falha, Beskardes havia utilizado diferentes configurações de velas para administrar o equilíbrio entre velocidade e desempenho do governo. Ele relatou o uso de um grande spinnaker A5 e a necessidade de auxiliar ou assumir o governo durante o dia, enquanto preferia uma configuração somente com buja à noite para manter um rumo mais controlável e conseguir descansar.
Após a falha, ele teve de depender de pequenos pilotos automáticos elétricos em condições mais fáceis e do governo manual quando as condições ultrapassavam sua capacidade prática. O incidente ilustra as consequências da perda de um componente mecânico crítico durante uma travessia solo, especialmente quando não há peças de reposição disponíveis.
Significado técnico
Tratou-se de uma falha mecânica relatada, e não simplesmente de uma questão de trim das velas ou de instalação. O caso também demonstra a importância de inspecionar conexões vulneráveis e considerar a disponibilidade de peças sobressalentes adequadas para navegação solo de longa distância.
Fontes: cobertura da regata pela Sail-World; McIntyre Mini Globe Race.
2.2 Jasmine Harrison — Numbatou
Jasmine Harrison enfrentou tanto dificuldades relacionadas à instalação quanto, posteriormente, um problema estrutural com seu Hydrovane.
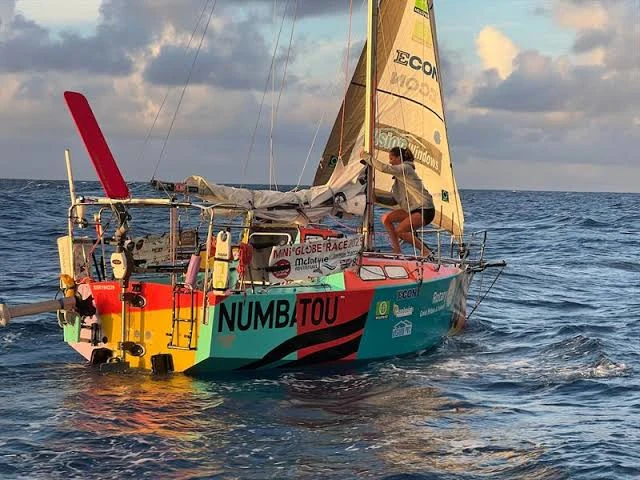
Durante a regata, uma modificação na instalação resultou em pressão excessiva nos pontos inferiores de fixação. Isso fez com que o sistema de leme auxiliar travasse e impedisse seu movimento livre. Harrison teve de investigar e corrigir o problema enquanto estava no mar. Depois de afrouxar os parafusos afetados e modificar a forma como o leme principal podia se mover, ela conseguiu restabelecer o funcionamento do sistema.
O incidente destaca como a geometria da montagem e a tensão dos parafusos podem afetar o movimento livre de um conjunto de leme auxiliar. Também mostra que instruções ou práticas padrão precisam ser aplicadas com cuidado à geometria específica de um veleiro pequeno.
Harrison também relatou dificuldades para manter um rumo estável em mares maiores e com ondulação. A natureza altamente responsiva do casco Class Globe 5.80 podia provocar correções excessivas de governo, produzindo desvios acentuados de rumo e reduzindo a velocidade do barco. A carga de trabalho resultante contribuiu para a fadiga e para períodos de governo manual.
Mais tarde, durante a regata, Harrison sofreu uma falha estrutural quando parte da estrutura de governo do Hydrovane teria quebrado. Ela realizou um reparo temporário utilizando materiais disponíveis para manter o sistema funcional.
Apesar desses contratempos, Harrison completou com sucesso sua circunavegação e recebeu o Chichester Trophy. Sua experiência ilustra tanto as exigências impostas aos equipamentos durante a regata quanto a importância da capacidade de diagnóstico, adaptação e reparo no mar.
Significado técnico
O caso de Harrison contém tipos distintos de problemas que não devem ser confundidos. O travamento inicial estava relacionado à instalação e à regulagem, enquanto o dano posterior à estrutura foi um incidente estrutural. A sobrecorreção que ela experimentou foi um desafio de desempenho associado à interação entre o sistema e o movimento do barco.
Fontes: Live Sail Die; Sail-World; cronologia da McIntyre Mini Globe Race; relato de Harrison.
2.3 Dan Turner — Immortal Game
A experiência de Dan Turner demonstrou o efeito das forças das velas, do equilíbrio do casco e da folga da instalação sobre um sistema de leme auxiliar.
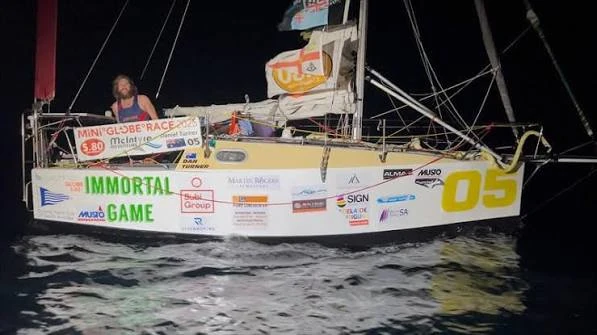
Turner relatou que o Hydrovane tinha dificuldade para manter o rumo sob determinadas configurações de velas. Em particular, o sistema de governo tinha dificuldade para administrar as forças rotacionais geradas pela vela grande quando o casco não proporcionava resistência lateral suficiente. Em algumas condições, o veleiro podia ser governado de forma mais confiável apenas com a buja.
Essa limitação exigia que Turner reduzisse a área vélica ou modificasse a configuração, aceitando, em alguns momentos, uma redução da velocidade média. Ele também precisava intervir manualmente quando o sistema de governo por vento não conseguia manter o rumo desejado.
Turner havia reforçado a estrutura de popa do Immortal Game durante a construção do barco. Tratava-se de uma precaução destinada a distribuir as cargas associadas à instalação de um leme auxiliar independente em um pequeno espelho de popa de compensado.
Posteriormente, uma capotagem lateral teria afetado o alinhamento do sistema, e Turner enfrentou novas dificuldades operacionais. A posição dos painéis solares a bordo também criou questões de folga e fluxo de ar para a pá aérea do sistema de governo por vento, particularmente durante a navegação com vento de popa.
Significado técnico
O caso de Turner demonstra que um sistema de leme auxiliar deve ser considerado como parte do conjunto de governo e equilíbrio do veleiro. A resistência do espelho de popa, o alinhamento da montagem, o equilíbrio das velas e o movimento desimpedido da pá aérea contribuem para um funcionamento satisfatório.
Fontes: McIntyre Mini Globe Race — resumo da Transat; construção do barco de Turner; McIntyre Mini Globe Race.
2.4 Renaud Stitelmann — Capucinette
Renaud Stitelmann, vencedor da regata, também relatou dificuldades com o Hydrovane em condições marítimas difíceis.
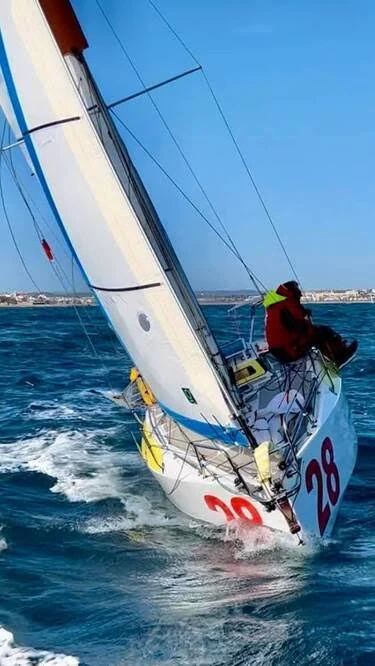
Em condições de mar forte e cruzado, o sistema podia sobrecorrigir em resposta aos movimentos do casco altamente responsivo. Isso provocava zigue-zague e redução da velocidade do barco. Stitelmann experimentou uma configuração com cabo elástico para amortecer ou limitar o movimento do leme e reduzir a resposta excessiva do governo.
Em mares particularmente cruzados, com ondas chegando de várias direções, a capacidade do sistema de manter o rumo teria sido reduzida. Stitelmann às vezes precisava modificar seu plano de velas ou recorrer ao governo manual.
Significado técnico
A experiência do vencedor da regata é importante porque mostra que os desafios de governo não estavam limitados a velejadores menos experientes ou a uma única instalação. No entanto, a dificuldade relatada deve ser entendida no contexto do movimento do pequeno casco, das condições do mar, do equilíbrio das velas e das regulagens de governo, e não como prova de uma limitação geral que afete todas as instalações Hydrovane.
Fontes: Practical Boat Owner; McIntyre Mini Globe Race; vídeo da regata.
2.5 Pilar Pasanau — Peter Punk
Pilar Pasanau também enfrentou desafios de manutenção de rumo e sobrecorreção semelhantes aos descritos por outros usuários de Hydrovane. Os relatos disponíveis indicam dificuldades de acompanhamento de rumo e resposta do governo, mas não estabelecem uma quebra estrutural ou travamento mecânico comparável em seu sistema.
Significado técnico
Sua experiência reforça a importância do equilíbrio do casco, da configuração das velas e da resposta do governo em veleiros pequenos e de baixo deslocamento. Dificuldades de desempenho não devem ser automaticamente classificadas como falhas mecânicas.
Fonte: vídeo da regata.
2.6 Avaliação geral do Hydrovane
Os incidentes do Hydrovane descritos no material de referência abrangem várias categorias diferentes:
- Perda de componente mecânico, conforme relatado por Ertan Beskardes.
- Travamento relacionado à instalação e danos estruturais, conforme experimentado por Jasmine Harrison.
- Limitações de governo e das forças das velas, conforme relatado por Dan Turner.
- Sobrecorreção e dificuldades de manutenção de rumo em mares fortes ou cruzados, conforme relatado por Renaud Stitelmann e Pilar Pasanau.
- Questões de folga e alinhamento envolvendo equipamentos a bordo e a configuração da montagem.
Esses casos mostram que as exigências do Class Globe 5.80 podem expor vulnerabilidades no conjunto completo de instalação e operação. Também mostram que alguns problemas foram corrigidos por meio de ajustes ou adaptações, enquanto outros envolveram danos físicos.
Os relatos não fornecem uma taxa de falhas padronizada, nem estabelecem as condições de cada Hydrovane utilizado na frota. Uma comparação confiável exigiria informações consistentes sobre o número total de unidades, horas de operação, histórico de manutenção, geometria de instalação e severidade das condições encontradas.
3. Windpilot
Os sistemas servo-pêndulo Windpilot utilizam uma pá aérea sensível ao vento para controlar uma lâmina de servo-pêndulo submersa. O fluxo de água que atua sobre a lâmina gera a força transmitida através das linhas de comando ao sistema de governo principal do veleiro.
Essa configuração depende do funcionamento conjunto de vários elementos: a pá aérea deve receber um fluxo de ar limpo, a pá submersa deve operar em um fluxo de água adequado e as linhas de comando devem transmitir o movimento de forma eficiente. Os relatos da regata referentes aos usuários de Windpilot descrevem principalmente interferência ambiental, conflitos de instalação ou disposição dos equipamentos e desafios operacionais, em vez de falhas estruturais catastróficas da unidade principal.
Dois competidores da frota foram identificados como usuários de sistemas Windpilot: Jakub Ziemkiewicz e Christian Sauer.
3.1 Jakub Ziemkiewicz — BIBI
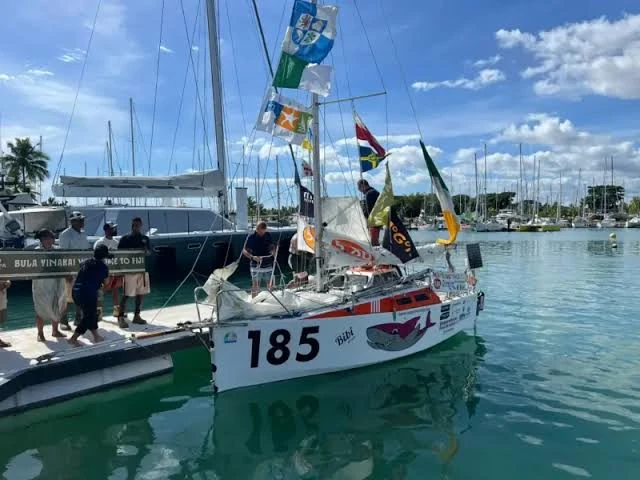
A experiência de Jakub Ziemkiewicz a bordo do BIBI destaca os efeitos da incrustação ambiental e das características de navegação do Class Globe 5.80.
Acúmulo de algas
Durante as travessias do Atlântico, Ziemkiewicz encontrou sargaço flutuante. As algas se acumularam ao redor da lâmina do servo-pêndulo submerso, interferindo no fluxo de água necessário para gerar força de governo. Ele precisou remover manualmente a incrustação em várias ocasiões para restabelecer o funcionamento.
Trata-se de uma obstrução ambiental, e não de evidência de um mecanismo interno quebrado. No entanto, ela ainda pode impedir o governo eficaz e exigir uma intervenção potencialmente perigosa na popa.
Desempenho com pouco vento
Ziemkiewicz também relatou frustração em ventos muito fracos. Um sistema servo-pêndulo depende de fluxo relativo de água suficiente sobre sua lâmina submersa para produzir uma força de governo útil. Quando a velocidade do barco diminui, a força hidrodinâmica disponível também diminui, limitando a capacidade do sistema de corrigir o rumo do veleiro.
Acompanhamento de rumo com vento de popa e equilíbrio do casco
Ziemkiewicz teve dificuldade para manter um rumo estável com vento de popa em mares fortes e com ondulação. Seu inventário limitado de velas restringia sua capacidade de equilibrar precisamente o barco para cada condição. Quando o veleiro ficava desequilibrado, podia deslizar lateralmente ou guinar significativamente ao descer as ondas.
Ele utilizou a configuração das bolinas retráteis do barco para melhorar a estabilidade direcional. Baixar as bolinas ajudava a reduzir o deslizamento lateral e proporcionava uma plataforma mais estável para o sistema de autogoverno. Uma das caixas das bolinas teria sofrido danos sob cargas elevadas, mas o relato disponível não estabelece que esse dano tenha sido causado pelo próprio Windpilot.
Apesar desses desafios, Ziemkiewicz completou a regata e obteve o sexto lugar na classificação geral.
Significado técnico
O caso de Ziemkiewicz ilustra como a incrustação ambiental, a baixa velocidade do barco, o equilíbrio das velas e a dinâmica do casco podem limitar um sistema servo-pêndulo sem necessariamente indicar um defeito mecânico na unidade de governo por vento.
Fontes: Afloat; Southern Wooden Boat Sailing; McIntyre Mini Globe Race — Leg 2; McIntyre Mini Globe Race.
3.2 Christian Sauer — Argo
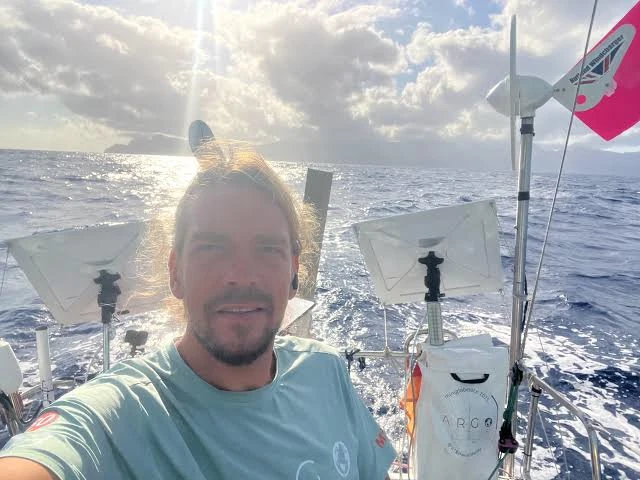
A experiência de Christian Sauer a bordo do Argo envolveu obstrução do fluxo de ar, turbulência submersa e alinhamento da montagem.
Obstrução do fluxo de ar
Durante a primeira parte da regata, Sauer constatou que a posição de seus painéis solares interferia no fluxo de ar que chegava à pá aérea do Windpilot. Turbulência e obstruções podem reduzir a capacidade da pá de detectar com precisão mudanças na direção do vento aparente, afetando a resposta do sistema. Sauer considerou alterações na disposição dos painéis solares para melhorar o fluxo de ar.
Turbulência submersa
Sauer também relatou dificuldades associadas à esteira e à turbulência geradas pelas bolinas retráteis montadas no espelho de popa do veleiro. A lâmina do servo-pêndulo submerso do Windpilot estava posicionada em uma região da água afetada pelo casco e pelos apêndices. Esse fluxo perturbado podia reduzir a eficácia e a consistência da força hidrodinâmica que atuava sobre a lâmina.
O equilíbrio do barco e a relação entre os apêndices e o sistema de governo por vento, portanto, exigiam atenção cuidadosa.
Alinhamento da abraçadeira de montagem
Mais tarde, no Pacífico, a abraçadeira de montagem teria saído do alinhamento sob os impactos e cargas repetidos da navegação oceânica. Isso afetou o funcionamento do sistema e aumentou a carga de trabalho do velejador. Sauer também enfrentou um problema no sistema elétrico, que contribuiu para períodos de governo manual.
Sauer descreveu a dificuldade de obter um rumo suave, observando que nem o sistema de governo por vento nem o piloto automático elétrico conseguiam controlar consistentemente o barco nas condições encontradas. Até mesmo o governo manual era exigente.
Significado técnico
O caso de Sauer demonstra como o fluxo de ar, o fluxo de água submersa, a segurança da montagem e o equilíbrio geral do veleiro podem combinar-se para influenciar o desempenho do autogoverno. Também reforça a necessidade de distinguir o desempenho do mecanismo de governo por vento das condições externas de disposição dos equipamentos e montagem.
Fontes: relatório da McIntyre Mini Globe Race — Leg One; Sail-World; Practical Boat Owner.
3.3 Avaliação geral do Windpilot
Os casos Windpilot documentados no material de referência dizem respeito principalmente a:
- Acúmulo de algas na lâmina do servo-pêndulo submerso.
- Redução da eficácia hidrodinâmica em velocidades muito baixas do barco.
- Obstrução do fluxo de ar causada por equipamentos a bordo.
- Turbulência provocada pelos apêndices do casco e pela geometria do espelho de popa.
- Deslizamento e desalinhamento da abraçadeira de montagem.
- Necessidade de equilibrar o veleiro e otimizar a configuração das velas.
Os casos relatados não descrevem uma falha estrutural catastrófica do mecanismo principal do Windpilot. Essa observação não deve ser interpretada como prova de que o sistema seja imune a falhas mecânicas; ela simplesmente reflete os incidentes documentados para os dois barcos equipados com Windpilot no material disponível.
As experiências enfatizam a importância de um caminho de fluxo de ar livre, de uma posição submersa adequada, de uma montagem segura e de uma integração eficiente com o sistema de governo do barco.
4. South Atlantic
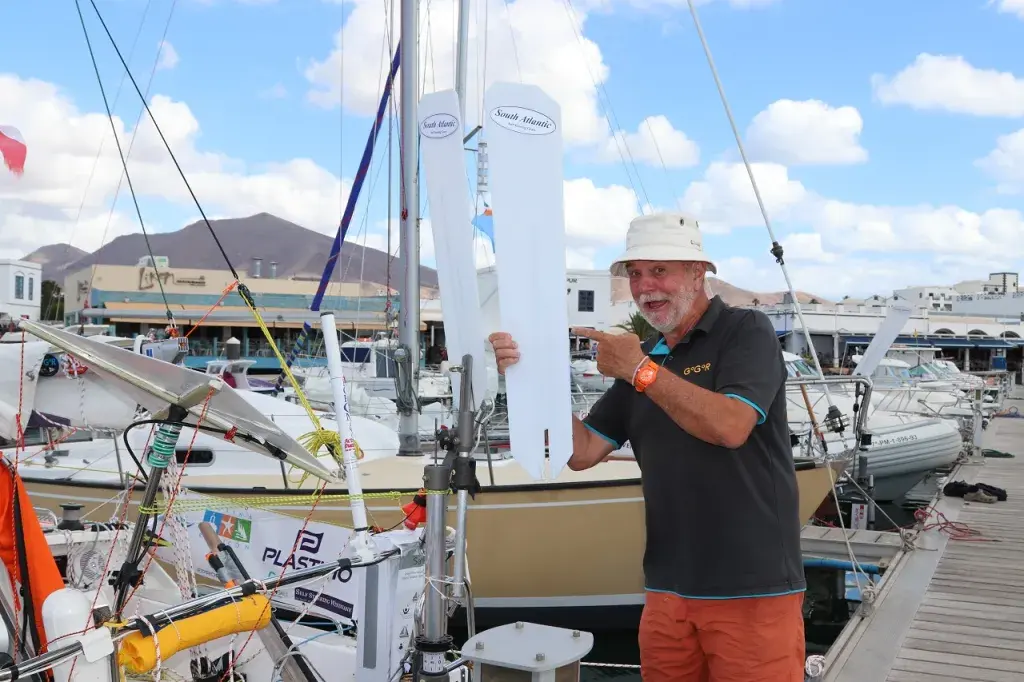
Os sistemas servo-pêndulo South Atlantic foram utilizados por vários competidores da frota Class Globe 5.80. As experiências relatadas fornecem informações úteis sobre a importância do roteamento das linhas de comando, tensão, atrito, equilíbrio das velas e da relação entre um casco responsivo e as características de governo do sistema de vento.
Os relatos disponíveis descrevem sensibilidade do governo, desgaste no circuito das linhas de comando e necessidade de ajustes contínuos. Essas questões devem ser avaliadas cuidadosamente e diferenciadas de falhas na estrutura mecânica principal do sistema de governo por vento. Um sistema servo-pêndulo depende de todo o circuito de transmissão entre a lâmina submersa e o sistema de governo do veleiro, portanto a condição e a geometria das linhas e dos moitões são parte integrante de seu funcionamento.
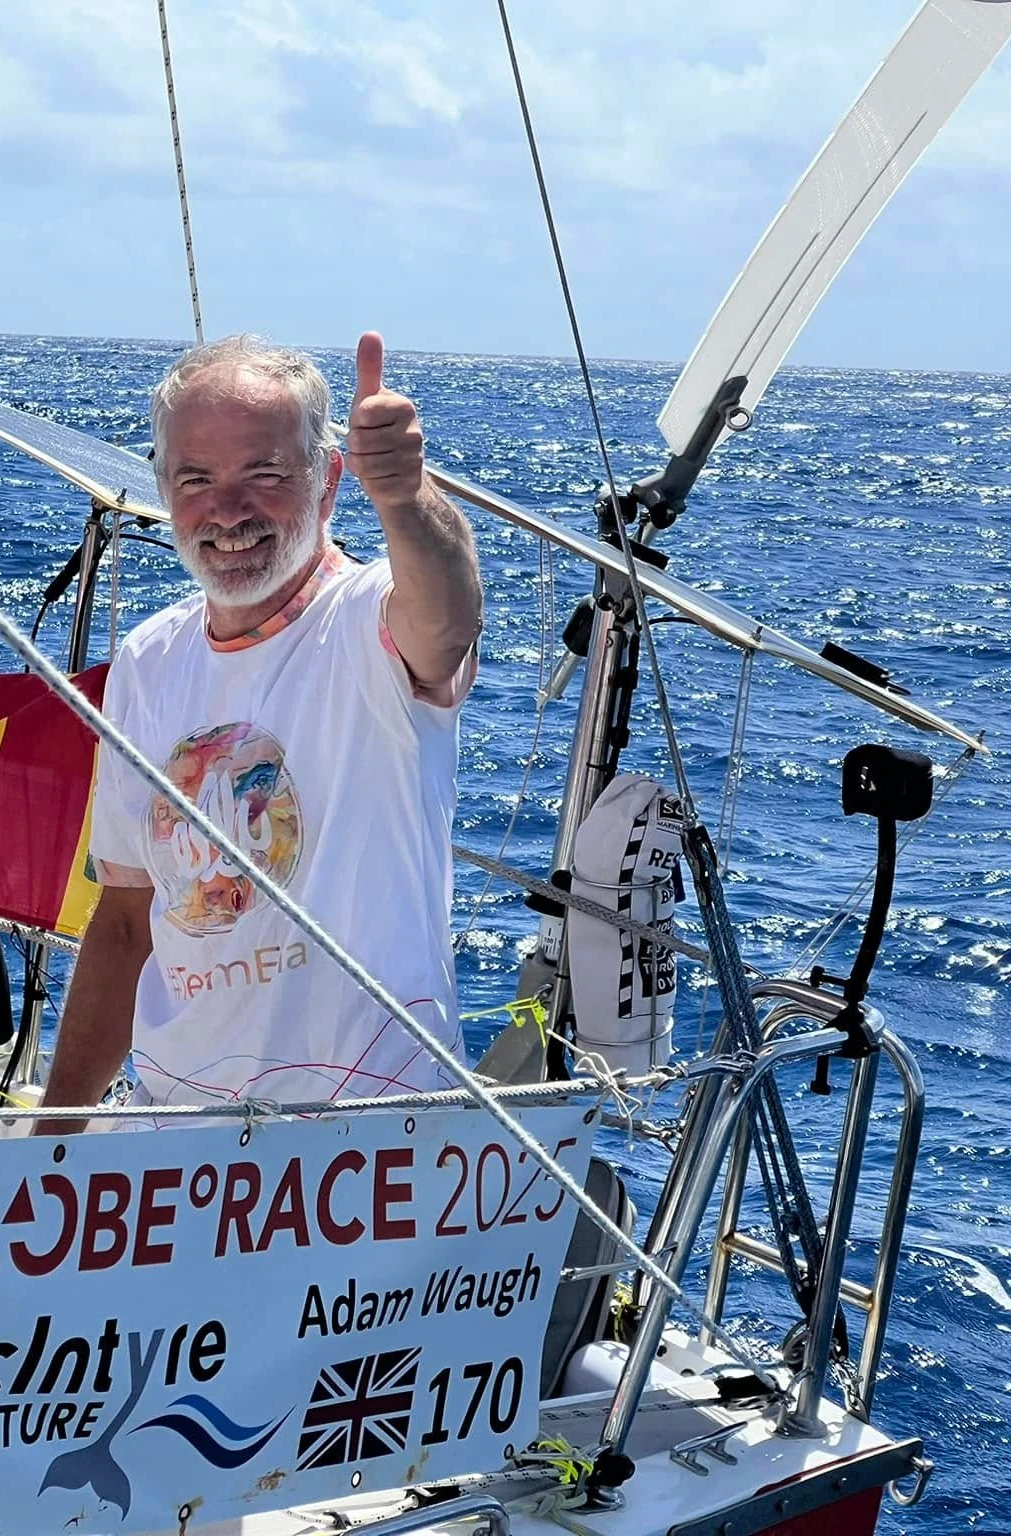
4.1 Adam Waugh — Little Wren
A experiência de Adam Waugh concentrou-se no ajuste fino da relação entre trim das velas, distribuição de peso e resposta do sistema de governo por vento.
No início da regata, o Little Wren foi descrito como um veleiro altamente responsivo ou "nervoso". Em determinadas condições, o servo-pêndulo podia reagir fortemente quando as velas não estavam adequadamente equilibradas. Rajadas e mudanças nas condições do mar podiam aumentar as exigências de governo impostas ao sistema, tornando mais difícil manter um rumo estável.

Waugh trabalhou para melhorar o equilíbrio do barco, incluindo ajustes na distribuição dos equipamentos e experimentando diferentes tamanhos de pás aéreas. Esses ajustes o ajudaram a obter um acompanhamento de rumo mais consistente em condições variadas.
Waugh acabou se manifestando positivamente sobre a confiabilidade de seu sistema South Atlantic. Ele relatou desempenho satisfatório em diferentes configurações de navegação, incluindo a navegação com velas em asa, com duas bujas abertas com tangões para lados opostos durante a navegação com vento de popa. Considerou o sistema uma parte valiosa de sua capacidade de completar a regata.
Significado técnico
A experiência de Waugh demonstra que a sensibilidade do governo não indica necessariamente uma falha mecânica. Em um casco pequeno e responsivo, o trim das velas, a carga e a escolha da pá aérea podem afetar significativamente o comportamento de todo o sistema de autogoverno.
Fontes: Globe 5.80 Transat — resumo da Leg One; Globe 5.80 Transat — Leg Two; BBC.
4.2 Eric Marsh — Sunbear
O Sunbear de Eric Marsh utilizava um South Atlantic S 301 que já havia participado de regatas anteriormente. A unidade já tinha histórico de uso em competições anteriores e, portanto, era uma versão mais antiga do sistema, e não um modelo novo e sem uso. Considerando esse uso anterior, é razoável supor que alguns componentes pudessem apresentar certo grau de desgaste no momento em que foram utilizados na McIntyre Mini Globe Race. Esse histórico de serviço anterior é uma consideração importante ao avaliar os problemas de manutenção relatados durante o evento.
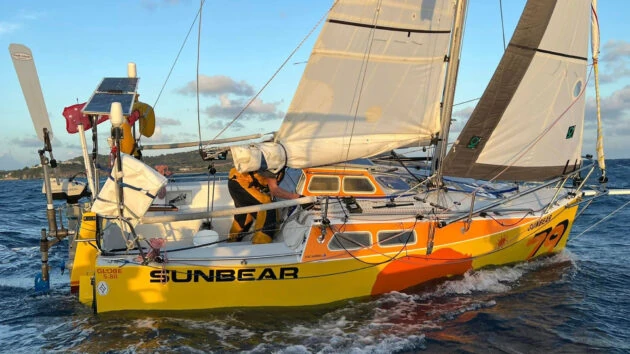
Durante a regata, Marsh encontrou desgaste nas linhas de comando, o que exigiu atenção e posterior substituição ou atualização em Fiji. Esses problemas destacam a importância de inspecionar e manter o circuito das linhas de comando, particularmente em equipamentos com histórico de uso anterior. Entretanto, o desgaste relatado das linhas não deve ser interpretado como evidência de uma falha do mecanismo principal de governo do S 301.
A experiência de Marsh também reforça a importância da inspeção e manutenção regulares dos sistemas de governo por vento, especialmente durante uma regata oceânica exigente. Em uma entrevista antes da regata, Marsh enfatizou que os sistemas de governo por vento precisam receber manutenção e que pretendia levar peças sobressalentes para componentes que pudessem exigir substituição. Seus comentários reforçam a distinção entre a confiabilidade do projeto de um sistema e a condição de uma determinada unidade após uso repetido.
A experiência do Sunbear ilustra por que o histórico de serviço anterior da unidade deve ser considerado ao avaliar seu desempenho. As necessidades de manutenção observadas durante a regata são compatíveis com a possibilidade de desgaste em um sistema previamente utilizado e não devem, por si só, ser consideradas evidência de uma deficiência fundamental de projeto do South Atlantic S 301.
Fontes: Practical Boat Owner; Coffs Coast News of the Area; McIntyre Mini Globe Race; vídeo da Sail-World.
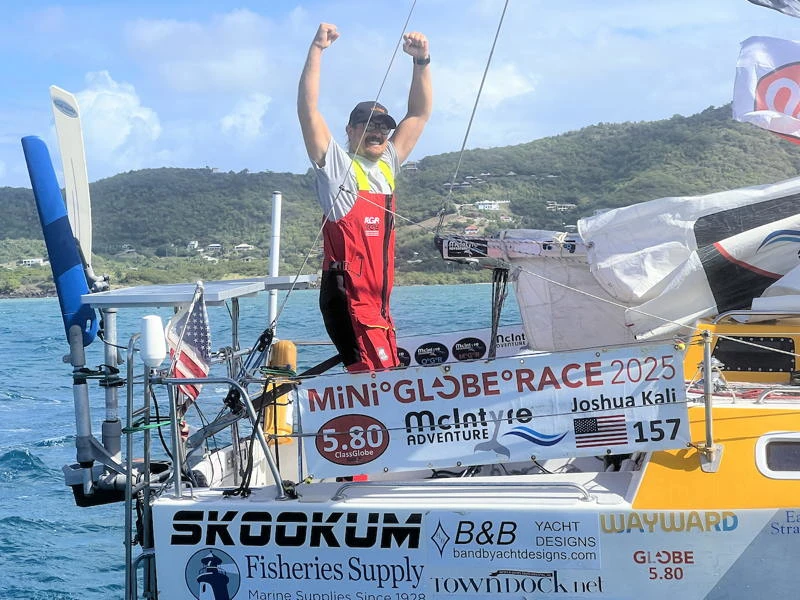
4.3 Josh Kali — Skookum
Josh Kali partiu do Panamá a bordo do Skookum sem um piloto automático eletrônico e não levou nenhum piloto automático eletrônico durante a regata. Portanto, ele dependeu exclusivamente de seu sistema de governo por vento South Atlantic S 301 como sistema de autogoverno durante toda a circunavegação. Isso fez do S 301 seu único meio de manter automaticamente o rumo, dando particular importância à sua confiabilidade e à manutenção de uma configuração de governo eficaz durante as longas travessias oceânicas.
A experiência de Kali envolveu atenção contínua à tensão e ao roteamento das linhas de comando. Um sistema servo-pêndulo depende da transmissão eficaz do movimento da pá submersa para o sistema de governo do veleiro. Se as linhas de comando ficarem frouxas, se alongarem ou encontrarem atrito excessivo, parte do movimento da pá pode não ser transmitida de forma eficaz. Isso pode criar uma zona morta na qual o sistema de governo por vento se movimenta, mas o leme do veleiro não responde prontamente, resultando em manutenção de rumo inconsistente.
Kali relatou a necessidade de manter uma tensão adequada nas linhas e ajustar a configuração do circuito de comando. Ele experimentou moitões de condução personalizados e modificações no arranjo das linhas para melhorar o acompanhamento do rumo durante os trechos do Pacífico e do Oceano Índico.
Apesar desses desafios, Kali continuou dependendo exclusivamente de seu S 301, sem o apoio de um piloto automático eletrônico. Sua experiência destaca o papel de uma instalação correta, da manutenção das linhas de comando e dos ajustes contínuos para obter um autogoverno confiável em um pequeno veleiro oceânico altamente responsivo.
Significado técnico
O caso de Kali ilustra a importância de todo o circuito de comando em um sistema servo-pêndulo, particularmente quando ele é o único equipamento de autogoverno da embarcação. Folga, atrito e condução ineficiente das linhas podem reduzir a precisão do governo, mas esses sintomas, por si só, não demonstram uma falha do mecanismo principal do sistema de governo por vento. Sua dependência exclusiva do S 301 durante toda a regata também fornece um contexto operacional relevante ao avaliar o papel do sistema na navegação oceânica solo.
Fontes: Josh Kali — Latitude 38; atualizações da regata de Josh Kali.
4.4 Roteamento, atrito e alongamento das linhas de comando
Os casos da South Atlantic levantam uma consideração de engenharia mais ampla que se aplica aos sistemas servo-pêndulo em geral: o circuito das linhas de comando faz parte do sistema de governo, e não é um acessório secundário.
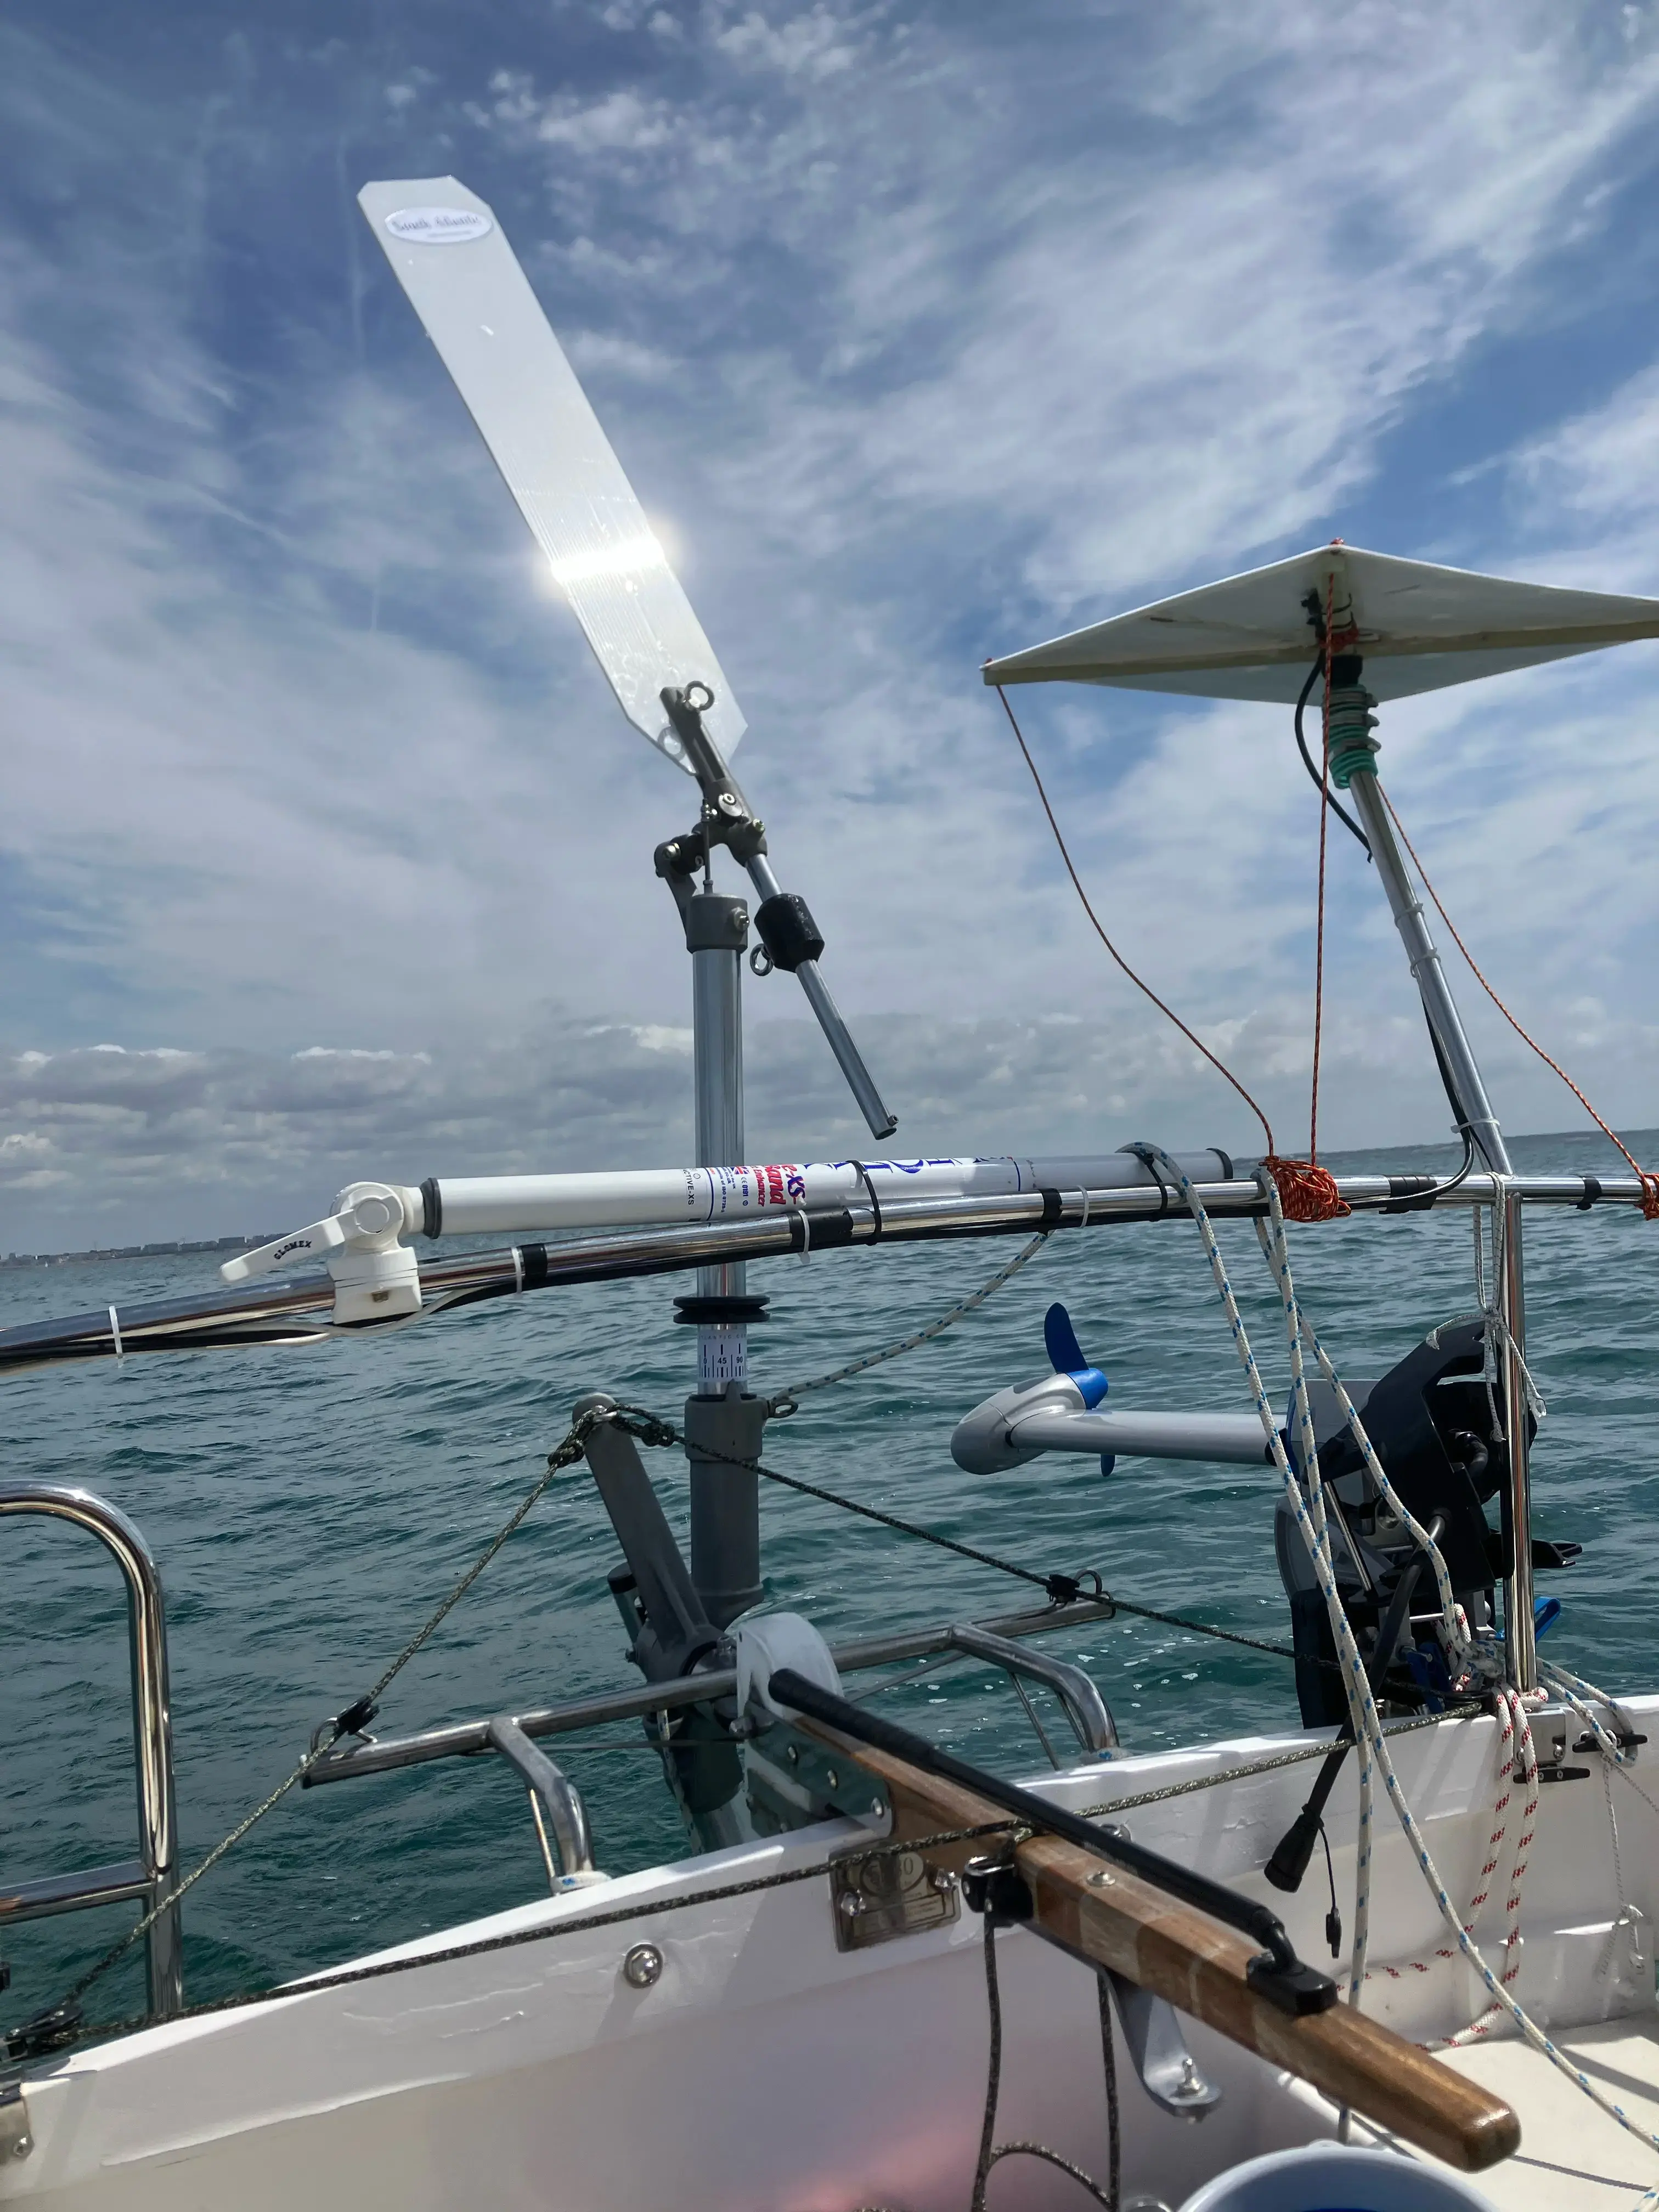
Um circuito bem configurado deve transmitir o movimento de forma eficiente e consistente. Vários fatores podem afetar isso:
Roteamento das linhas e geometria dos moitões
Cada mudança de direção através de um moitão introduz algum atrito. O número de moitões, seu alinhamento, suas características de rolamento e os ângulos nos quais as linhas entram e saem deles podem afetar a eficiência da transmissão.
Em um veleiro compacto como o Class Globe 5.80, a distância entre o espelho de popa e a cana do leme é curta. Isso pode tornar particularmente importante evitar mudanças de direção desnecessárias, ângulos muito fechados ou moitões mal alinhados.
Alongamento e elasticidade das linhas
As linhas de comando estão sujeitas a cargas variáveis, particularmente quando o veleiro navega em ondas. Se uma linha se alongar significativamente sob carga, parte do movimento do servo-pêndulo pode ser absorvida pela linha em vez de ser transmitida à cana do leme. Isso pode contribuir para uma resposta retardada ou para uma zona morta percebida.
Cabos de baixo alongamento, dimensionamento adequado e inspeções regulares podem ajudar a manter uma transmissão consistente. Materiais de alto desempenho, como Dyneema, podem ser adequados, desde que sejam selecionados e instalados corretamente para a aplicação.
Tensão e ajuste
Folga excessiva pode reduzir a precisão do governo, enquanto tensão excessiva pode aumentar o atrito ou impor cargas desnecessárias ao sistema. O objetivo é obter um circuito corretamente ajustado, que se mova livremente e transmita de forma confiável o comando de governo.
Manutenção e inspeção
As linhas, os moitões, os pontos de fixação e as conexões com a cana do leme devem ser verificados periodicamente quanto a desgaste, abrasão, alinhamento e alterações de tensão. Um circuito de comando que funciona bem em uma determinada configuração pode exigir ajustes após mudanças no plano de velas, na carga ou na disposição dos equipamentos a bordo.
Estas são considerações gerais de engenharia para sistemas de governo servo-pêndulo. Elas ajudam a explicar como problemas nas linhas de comando podem afetar o desempenho, mas não devem ser utilizadas para atribuir uma falha específica a um determinado material, moitão ou instalação sem que essa causa tenha sido confirmada no caso individual.
Referências: South Atlantic — S 301 / Globe 5.80; informações técnicas da South Atlantic; aplicações náuticas do Dyneema; Practical Boat Owner — guia de sistemas de governo por vento.
4.5 Avaliação geral da South Atlantic
Os casos da South Atlantic no material de referência disponível identificam principalmente:
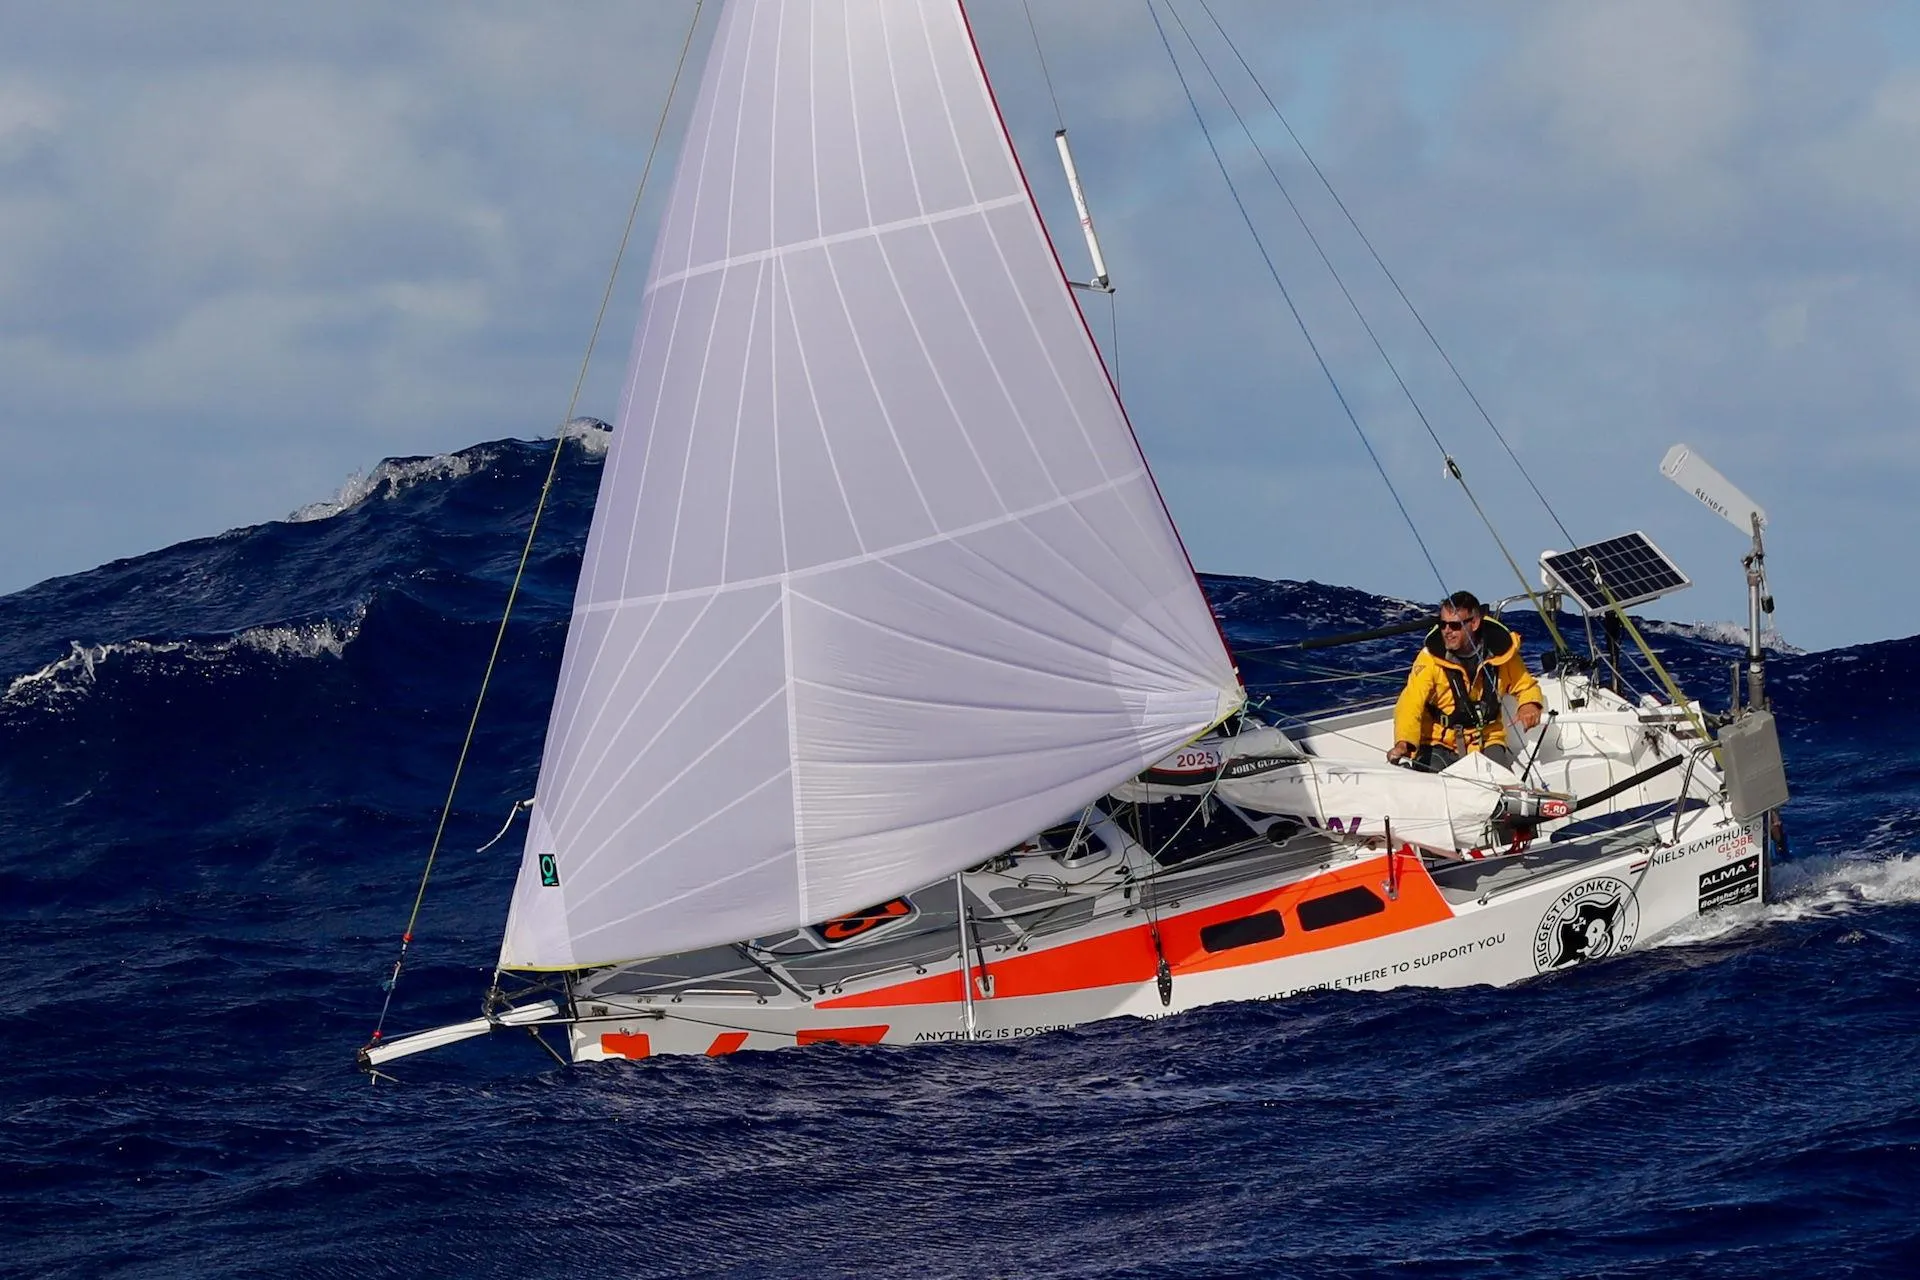
- Sensibilidade do governo em um casco altamente responsivo.
- Necessidade de otimizar o trim das velas e a distribuição de peso.
- Seleção e ajuste da pá aérea.
- Desgaste e atrito nas linhas de comando.
- Tensão das linhas e possíveis zonas mortas relacionadas à folga.
- Manutenção e substituição de equipamentos durante a regata.
Os relatos disponíveis não estabelecem um padrão recorrente de quebra estrutural no mecanismo principal dos sistemas de governo por vento South Atlantic. Eles mostram, entretanto, que a condição, o roteamento e o ajuste das linhas de comando são importantes para obter um governo eficaz durante longos períodos.
Por isso, é importante evitar descrever toda dificuldade de governo como uma falha do sistema de governo por vento. Ao mesmo tempo, os requisitos relativos às linhas de comando e à instalação continuam sendo parte do desempenho do sistema completo e devem ser considerados ao avaliar sua adequação para uso oceânico.
5. Análise Técnica
5.1 O Class Globe 5.80 como uma plataforma exigente
O Class Globe 5.80 é um veleiro pequeno, leve e responsivo. Seu comportamento pode mudar rapidamente conforme variam a intensidade do vento, a direção das ondas, a configuração das velas e a carga. Em uma plataforma desse tipo, as forças necessárias para manter um rumo estável podem mudar rapidamente, e um sistema de autogoverno pode ter menor margem de erro do que teria em um veleiro mais pesado e com maior estabilidade direcional.
O desempenho de um sistema de governo por vento é, portanto, influenciado não apenas pelo próprio produto, mas também pela resposta de guinada do veleiro, resistência lateral, características do leme, equilíbrio das velas e velocidade através da água.
Esse contexto é essencial para interpretar relatos de sobrecorreção, sensibilidade do governo ou dificuldade para manter um rumo com vento de popa.
5.2 Princípios do leme auxiliar e do servo-pêndulo
O Hydrovane utiliza um leme auxiliar independente. O sistema de governo por vento controla esse leme diretamente, portanto não depende da mesma transmissão por linhas até o leme principal do veleiro utilizada por um sistema servo-pêndulo.
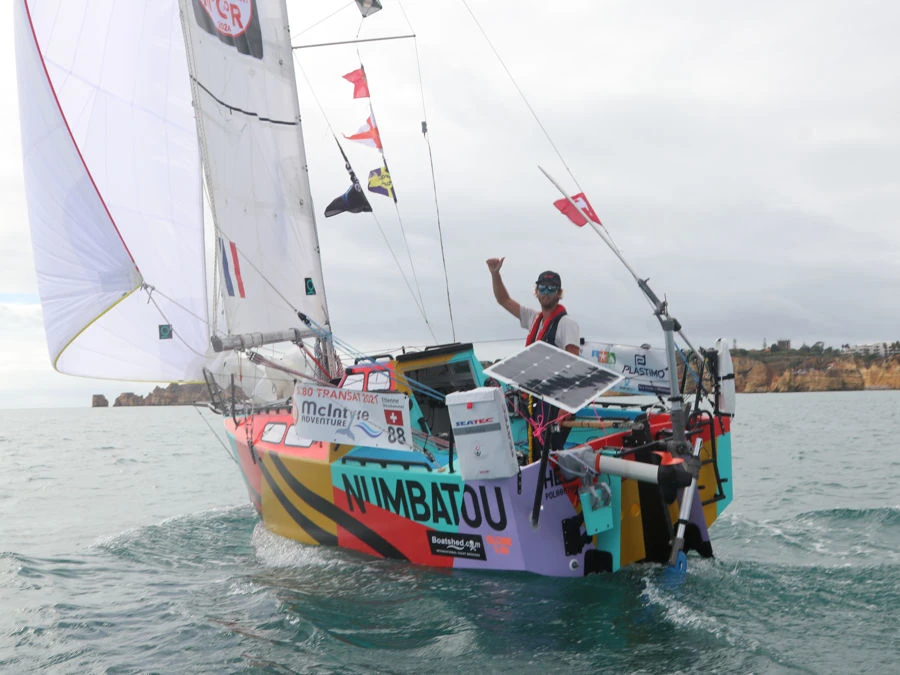
Um sistema servo-pêndulo, como o Windpilot e o South Atlantic, utiliza uma lâmina submersa que é defletida pelo mecanismo sensível ao vento. O fluxo de água que atua sobre a lâmina gera a força de governo, que é transmitida através de linhas até o leme ou a cana do leme do veleiro.
Ambas as configurações possuem vantagens e limitações, e sua eficácia depende do veleiro e da instalação. Uma configuração com leme auxiliar requer suporte estrutural adequado e atenção cuidadosa ao alinhamento e ao movimento do leme. Uma configuração servo-pêndulo depende de fluxo de água adequado, transmissão eficiente pelas linhas de comando e compatibilidade com a geometria do sistema de governo do veleiro.
Os relatos da regata demonstram que nenhum dos dois princípios está imune a desafios operacionais. Também mostram que o tipo de problema pode variar de acordo com o projeto e a integração do sistema.
5.3 Sensibilidade do governo e sobrecorreção
Vários competidores relataram sobrecorreção ou dificuldade para manter um rumo estável em mares grandes ou cruzados. Esse comportamento pode ocorrer quando o sistema de governo responde às mudanças no vento aparente e ao movimento do veleiro de tal forma que produz correções repetidas de rumo em vez de se estabilizar em uma direção constante.
Em um veleiro pequeno e responsivo, a guinada e o balanço induzidos pelas ondas podem provocar mudanças rápidas no ângulo do vento aparente. Se o barco estiver mal equilibrado, o sistema de governo poderá ser obrigado a compensar momentos de guinada consideráveis. A atividade de governo resultante pode reduzir a velocidade e aumentar a fadiga.
Os possíveis ajustes incluem:
- Melhorar o equilíbrio das velas e reduzir excesso de tendência ao vento ou à arribada.
- Alterar o plano de velas para reduzir as cargas sobre o sistema de governo.
- Ajustar a sensibilidade ou as características de resposta do sistema de governo por vento, quando o sistema permitir.
- Otimizar o tamanho e a configuração da pá aérea.
- Melhorar a estabilidade direcional do veleiro por meio do uso adequado dos apêndices e da distribuição da carga.
Esses ajustes não são intercambiáveis entre os diferentes sistemas e devem seguir as orientações do respectivo fabricante. Os relatos da regata ilustram adaptações práticas, mas não constituem uma comparação controlada da resposta de governo.

5.4 Interferência ambiental
Os relatos referentes ao Windpilot ilustram particularmente os efeitos da interferência ambiental e da disposição dos equipamentos.
Para que uma pá aérea detecte corretamente o vento aparente, ela precisa de um fluxo de ar desobstruído. Painéis solares, cabos, velas ou outros equipamentos podem criar turbulência ou bloquear o vento, dependendo de sua posição em relação à pá.
Da mesma forma, uma lâmina servo-pêndulo precisa de um fluxo de água adequado. Algas ou outros materiais flutuantes podem prender-se à lâmina, enquanto a turbulência provocada pelo casco, pelo leme ou pelas bolinas pode perturbar o fluxo e reduzir a eficácia do governo.
Esses fatores não são exclusivos de uma determinada marca. São considerações aplicáveis a qualquer sistema cujo funcionamento dependa do fluxo de ar ou da força hidrodinâmica. Portanto, uma avaliação cuidadosa da posição prevista para a montagem é importante antes da instalação.
5.5 O circuito das linhas de comando como parte do sistema
Nos sistemas servo-pêndulo, o circuito de governo é um elemento crítico. Sua função é transmitir o movimento gerado pela lâmina submersa ao mecanismo de governo do veleiro com o mínimo de atraso e perda possível.
Roteamento inadequado, atrito desnecessário, folga, alongamento ou abrasão podem reduzir a precisão dessa transmissão. Em um veleiro pequeno, a geometria compacta pode tornar especialmente importante um roteamento eficiente.
Os casos da South Atlantic envolvendo o Sunbear e o Skookum tornam esse ponto particularmente relevante. O desgaste e os ajustes de tensão das linhas devem ser documentados como questões do circuito de comando, a menos que existam evidências de que os próprios componentes mecânicos principais do sistema de governo por vento apresentassem defeitos.
Essa distinção não torna o circuito de comando menos importante. Um sistema de governo por vento que não consiga transmitir eficazmente seu comando de governo não proporcionará um autogoverno satisfatório, independentemente da condição de seu mecanismo principal.
5.6 Instalação e integração estrutural
Os relatos do Hydrovane destacam as exigências estruturais e de instalação associadas à montagem de um leme auxiliar independente. O espelho de popa deve suportar as forças transmitidas pelo conjunto do leme, e a configuração da montagem deve permitir que os componentes se movimentem livremente conforme previsto.
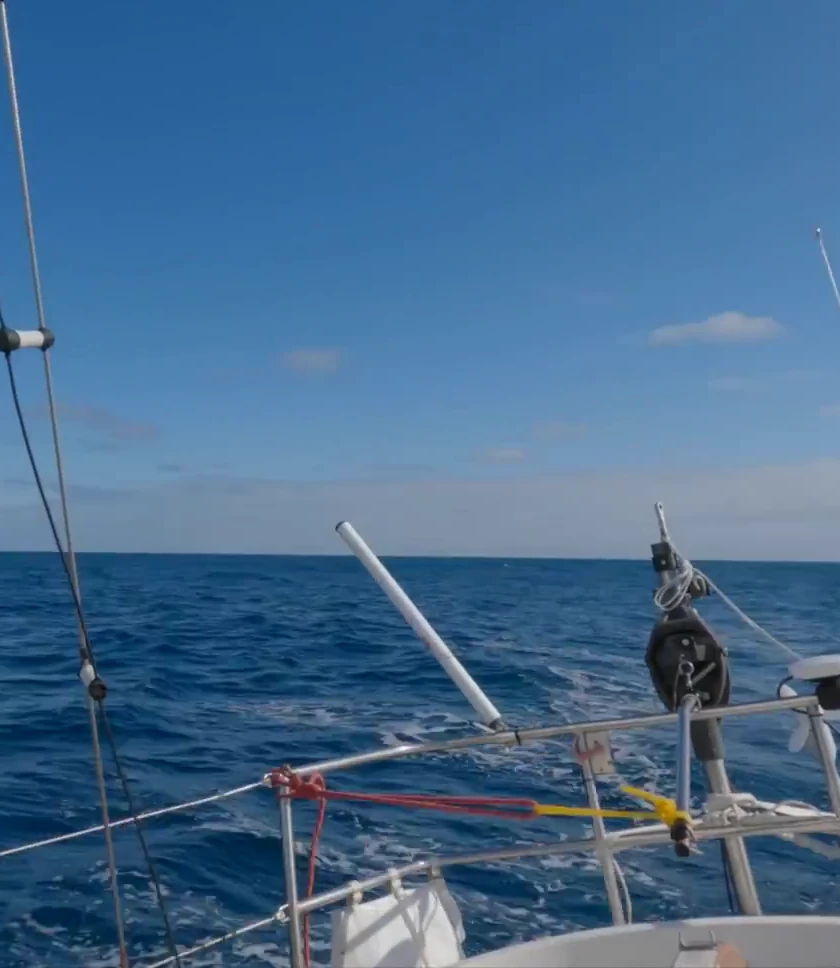
Travamento, desalinhamento ou pressão excessiva das abraçadeiras podem prejudicar o movimento. Dependendo da construção do veleiro e das cargas esperadas, pode ser necessário reforço estrutural.
Os sistemas servo-pêndulo também exigem uma instalação cuidadosa. Sua montagem deve ser segura e adequadamente alinhada, enquanto a lâmina submersa deve estar posicionada para operar em um fluxo de água adequado. As linhas de comando devem então ser conduzidas até o mecanismo de governo sem atrito ou interferência desnecessários.
A regata fornece exemplos de problemas de montagem e disposição dos equipamentos, mas não apresenta dados de engenharia padronizados suficientes para comparar as cargas estruturais ou as margens de segurança das instalações dos diferentes fabricantes.
5.7 Manutenção e possibilidade de reparo
A navegação solo de longa distância valoriza especialmente equipamentos que possam ser inspecionados, mantidos e reparados no mar. Os incidentes da regata mostram as consequências da perda de componentes, danos estruturais, desgaste das linhas, incrustação e problemas de alinhamento.
Um plano prudente de manutenção para navegação oceânica deve incluir:
- Verificação de fixadores, pontos de montagem e componentes móveis.
- Inspeção das linhas de comando e dos moitões quanto a desgaste, abrasão e alinhamento.
- Confirmação de que lemes, pás e articulações se movimentam livremente.
- Verificação de que a pá aérea possui um caminho livre para o fluxo de ar.
- Remoção de incrustações ambientais quando for seguro fazê-lo.
- Transporte de peças sobressalentes e ferramentas adequadas ao sistema e à instalação.
- Revisão dos ajustes após alterações importantes no plano de velas, na carga ou na disposição dos equipamentos.
Os requisitos específicos de manutenção dependerão do sistema, de sua idade, de sua instalação e das condições nas quais é utilizado. Os relatos analisados aqui reforçam o valor da inspeção preventiva e da capacidade de diagnosticar a verdadeira origem de um problema antes de realizar ajustes no mar.
6. Resumo Comparativo
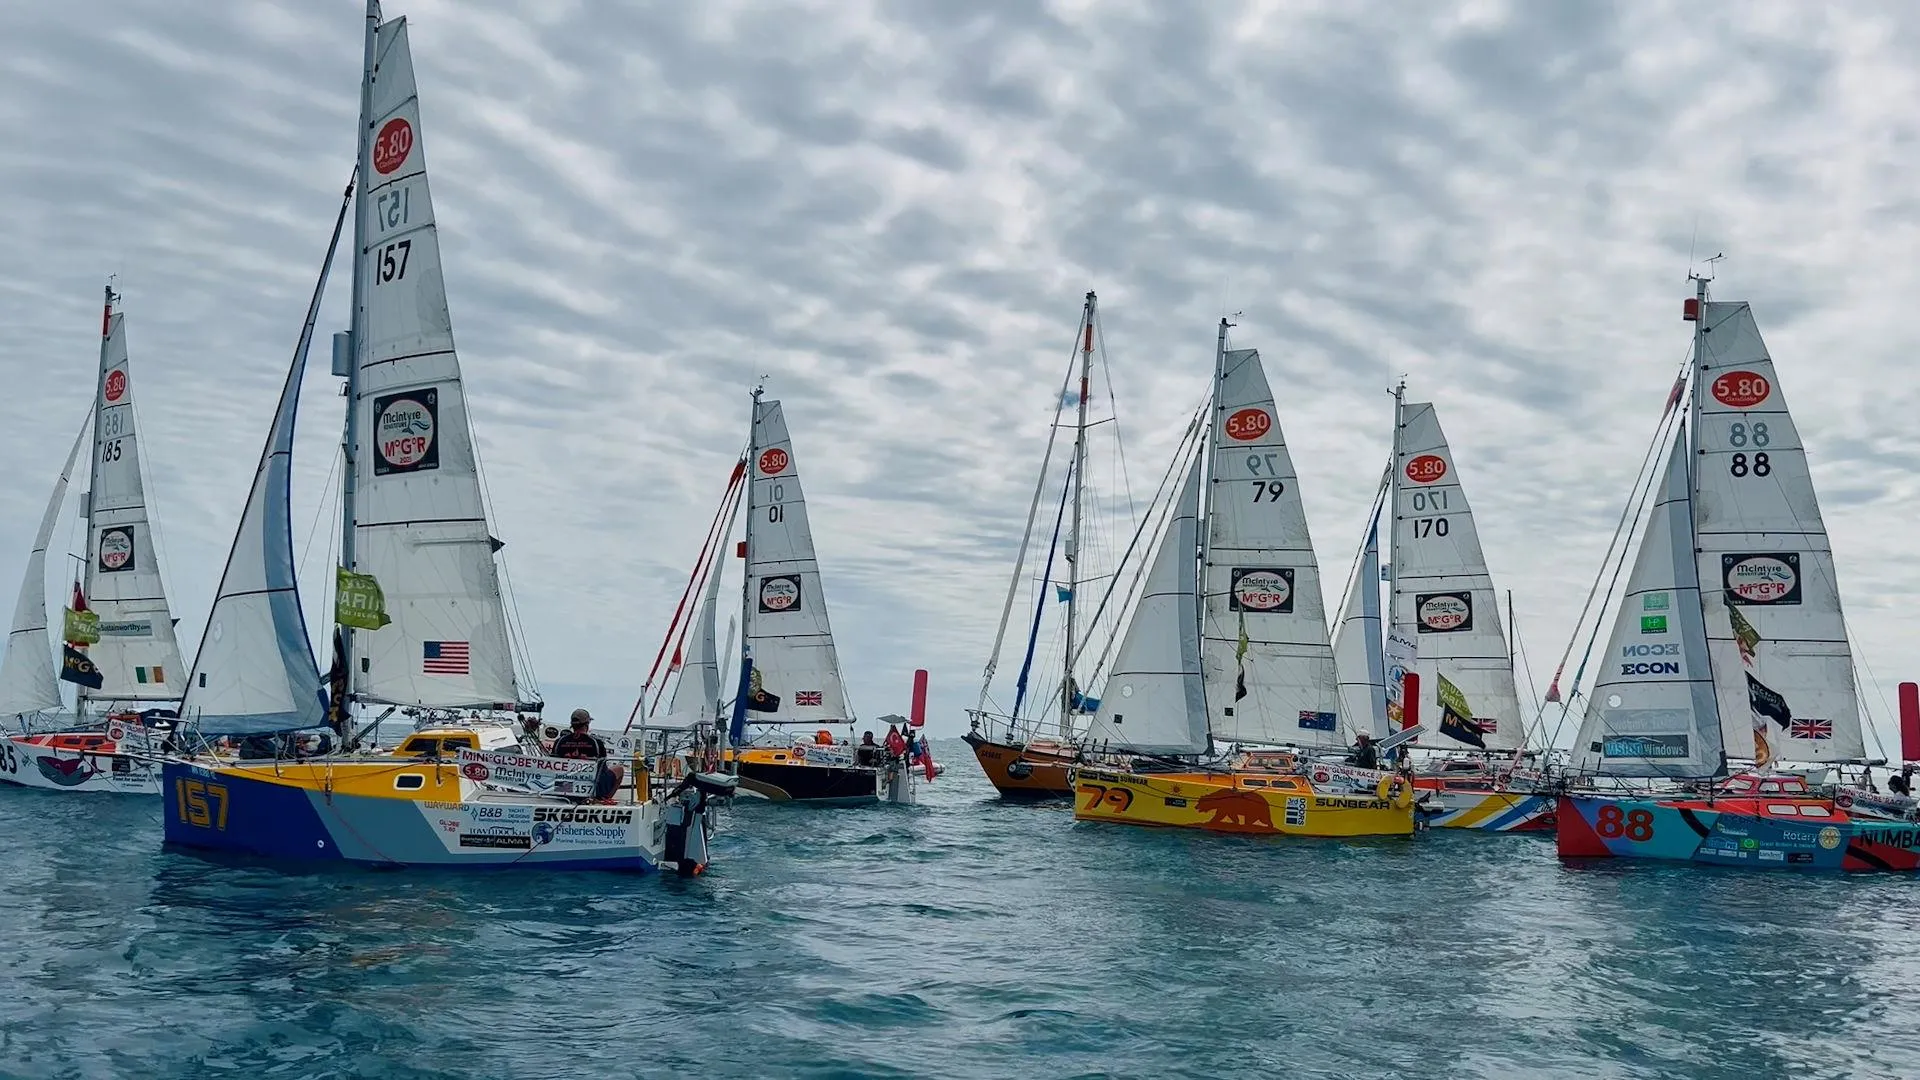
A tabela abaixo resume os tipos de problemas descritos nos relatos disponíveis da regata. Não se trata de uma classificação quantitativa de confiabilidade. O número de incidentes documentados é influenciado pelo número de barcos que utilizavam cada sistema, pelo nível de detalhe disponível nos relatos publicados e pelas diferenças nas condições de operação.
| Sistema | Casos relatados | Principais desafios relatados | Classificação geral |
|---|---|---|---|
| Hydrovane | Ertan Beskardes (Trekka), Jasmine Harrison (Numbatou), Dan Turner (Immortal Game), Renaud Stitelmann (Capucinette), Pilar Pasanau (Peter Punk) |
|
Uma combinação de problemas mecânicos, estruturais, de instalação e relacionados ao desempenho |
| Windpilot | Jakub Ziemkiewicz (BIBI), Christian Sauer (Argo) |
|
Principalmente desafios ambientais, de disposição, montagem e operação nos casos documentados |
| South Atlantic | Adam Waugh (Little Wren), Eric Marsh (Sunbear), Josh Kali (Skookum) |
|
Principalmente desafios de configuração, circuito de comando e manutenção nos casos documentados |
6.1 Interpretação da comparação
Os relatos disponíveis sugerem diferenças nos tipos de desafios experimentados, mas não permitem estabelecer uma classificação definitiva da confiabilidade geral dos produtos.
Os usuários de Hydrovane relataram uma gama mais ampla de tipos de incidentes no material de referência, incluindo problemas mecânicos e estruturais, travamentos relacionados à instalação e dificuldades de manutenção de rumo. Os usuários de Windpilot relataram principalmente interferências associadas ao ambiente e à disposição do veleiro, além de um problema de alinhamento da montagem. Os usuários da South Atlantic descreveram principalmente sensibilidade do governo e a importância de manter e otimizar o circuito das linhas de comando, o equilíbrio das velas e as regulagens.
Essas distinções são úteis para compreender os incidentes, mas não devem ser interpretadas como uma medida completa do desempenho de cada sistema. Uma comparação justa exigiria dados consistentes sobre o número de unidades da frota, tempo total de operação, intervenções de manutenção, qualidade da instalação, definição de falha e severidade das condições encontradas.
7. Conclusões
A regata como um teste exigente
A McIntyre Mini Globe Race 2025–2026 demonstrou o quanto a navegação solo de longa distância pode ser exigente para equipamentos de autogoverno instalados em veleiros pequenos, leves e altamente responsivos.
O desempenho é determinado pelo sistema como um todo
As experiências relatadas mostram que o desempenho de um sistema de governo por vento é determinado pela interação do mecanismo com o casco do veleiro, o sistema de governo, o plano de velas, a carga, a geometria da instalação e as condições ao redor. Um sistema pode estar mecanicamente intacto e, ainda assim, apresentar um desempenho insatisfatório de manutenção de rumo se o veleiro estiver desequilibrado, se o fluxo de ar estiver obstruído, se a lâmina submersa estiver incrustada ou se o circuito de governo for ineficiente.
Padrões distintos por sistema
Os casos do Hydrovane incluíram perda de componentes mecânicos, danos estruturais, travamentos relacionados à instalação e sensibilidade do governo. Os casos do Windpilot destacaram principalmente incrustação ambiental, interferência no fluxo de ar e de água e alinhamento da montagem. Os casos da South Atlantic destacaram principalmente a sensibilidade do governo, o equilíbrio das velas e do peso e a importância de uma configuração eficiente e bem mantida das linhas de comando.
Dificuldade operacional não é falha mecânica
Uma conclusão importante é que uma dificuldade operacional não deve ser automaticamente equiparada a uma falha mecânica. Em particular, desgaste, atrito, alongamento e tensão das linhas de comando fazem parte da instalação completa de um sistema servo-pêndulo, mas não constituem necessariamente evidência de um defeito no mecanismo principal do sistema de governo por vento. Da mesma forma, a sensibilidade do governo ou a sobrecorreção podem refletir o comportamento combinado do veleiro, do plano de velas, das condições do mar e das regulagens do sistema de governo.
O valor da preparação e da adaptação
A regata também destacou o valor da manutenção preventiva, da instalação cuidadosa, de peças sobressalentes adequadas e da capacidade do velejador de diagnosticar problemas e adaptar a configuração. Essas considerações se aplicam aos três sistemas.
Estudos de caso, não um teste controlado
Em última análise, as evidências disponíveis da regata devem ser consideradas um conjunto de valiosos estudos de caso operacionais, e não um teste controlado de produtos. Elas oferecem lições práticas para velejadores que escolhem, instalam e mantêm sistemas de autogoverno por vento, enquanto deixam qualquer comparação definitiva da confiabilidade a longo prazo para dados mais abrangentes e padronizados.
Fontes e leituras complementares
- McIntyre Mini Globe Race
- Hydrovane
- Windpilot
- South Atlantic
- Practical Boat Owner — Guia de autogoverno por vento
- Practical Boat Owner — Análise de desempenho do Globe 5.80
- McIntyre Mini Globe Race — Cronologia da regata