Systèmes de régulateur d'allure dans la Mini Globe Race McIntyre 2025–2026 — Une revue comparative des systèmes Hydrovane, Windpilot et South Atlantic
1. Introduction
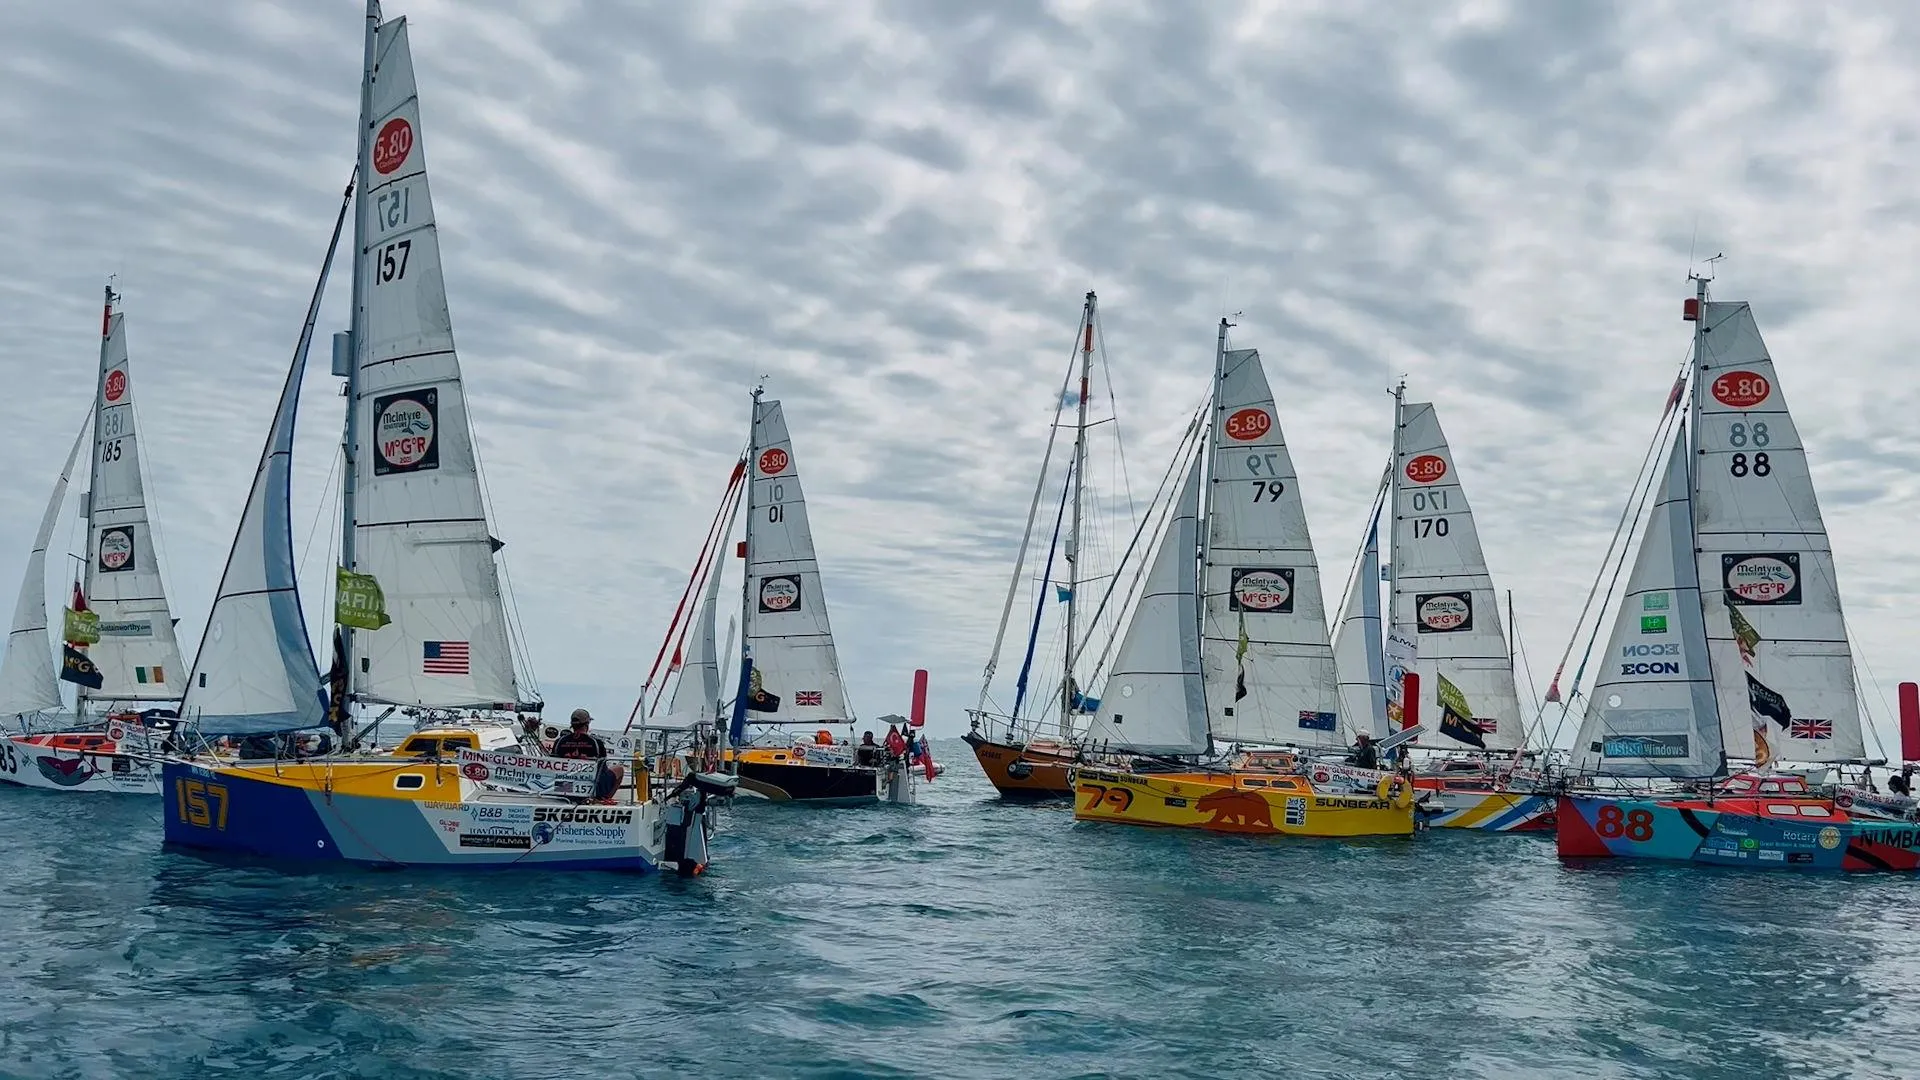
La Mini Globe Race McIntyre 2025–2026 a offert un environnement réel et exigeant pour l'évaluation des systèmes de régulateur d'allure . Les concurrents ont navigué en solitaire à bord de yachts Class Globe 5.80 de 19 pieds, sur un parcours de longue distance comprenant des conditions de vent variées, une mer confuse, de longues traversées au portant et les contraintes cumulées d'une circumnavigation océanique.
Dans ce contexte, un régulateur d'allure est bien plus qu'un simple équipement de confort. Il réduit les exigences physiques d'un pilotage manuel continu, contribue à préserver l'énergie du skipper et peut améliorer la sécurité lorsque le marin doit s'occuper d'autres tâches. Parallèlement, la course a mis en évidence la difficulté d'obtenir un pilotage automatique cohérent sur des coques petites, légères et très réactives.
Ce rapport examine les expériences documentées pour trois systèmes représentés dans la flotte : Hydrovane, Windpilot et South Atlantic. Il se concentre sur les performances rapportées, les dommages matériels, les problèmes d'installation et de configuration, les interférences environnementales et les besoins de maintenance.
Les observations sont tirées des mises à jour de la course, des témoignages des skippers, des interviews et d'autres documents référencés tout au long du rapport. Elles doivent être interprétées comme des observations de terrain plutôt que comme les résultats d'un essai technique contrôlé. Les yachts différaient par leur configuration, leur chargement, leur inventaire de voiles, la géométrie de leur installation et la technique du skipper. Par conséquent, les incidents décrits ici ne peuvent pas, à eux seuls, établir la fiabilité globale ou la supériorité du système d'un fabricant.
La distinction centrale tout au long de cette revue se fait entre :
- Panne mécanique ou structurelle : dommage ou dysfonctionnement au sein de l'unité du régulateur d'allure elle-même.
- Problèmes liés à l'installation : blocage, désalignement, problèmes de fixation ou interférences causés par la manière dont le système est installé.
- Problèmes du circuit de commande : friction, mou, étirement ou acheminement inefficace des lignes et des poulies reliant le servo-pendule au système de direction du yacht.
- Défis de performance et de configuration : situations dans lesquelles le système reste opérationnel mais ne peut pas maintenir un cap satisfaisant sans ajustements du réglage des voiles, de l'équilibre du bateau ou des paramètres de direction.
- Interférences environnementales : algues, turbulence, action des vagues et autres facteurs externes qui affectent la capacité du système à détecter le vent ou à générer une force de direction.
Ces catégories sont importantes car un régulateur d'allure n'est pas un composant isolé. Ses performances dépendent de l'interaction entre le mécanisme, la coque et le safran du bateau, l'installation, le circuit de commande, les voiles et les conditions environnantes.
2. Hydrovane
Les systèmes Hydrovane utilisent un safran auxiliaire indépendant. Contrairement aux systèmes à servo-pendule, qui transmettent la force de direction par des lignes au safran principal ou à la barre du yacht, un système à safran auxiliaire dirige au moyen de sa propre pale de safran. Cette disposition offre une architecture d'installation et de commande différente, mais elle impose également des exigences structurelles et hydrodynamiques importantes au tableau arrière et à l'ensemble du safran auxiliaire.
Plusieurs concurrents équipés d'Hydrovane ont rencontré des problèmes pendant la course. Les cas rapportés allaient de dommages mécaniques et de problèmes de blocage de l'installation à la surcorrection, à la sensibilité de la direction et à des limitations dans certaines configurations de voiles.
2.1 Ertan Beskardes — Trekka
Ertan Beskardes a subi une panne mécanique importante lorsqu'un maillon ou un composant critique de son mécanisme Hydrovane a été perdu pendant la course. En l'absence de pièce de rechange appropriée, le système ne pouvait plus être utilisé de manière fiable pour le pilotage automatique normal.

Avant la panne, Beskardes avait utilisé différentes configurations de voiles afin de gérer l'équilibre entre vitesse et performances de direction. Il a rapporté avoir utilisé un grand spi A5 et avoir aidé ou repris la barre pendant la journée, tout en préférant une configuration avec foc seul la nuit afin de maintenir un cap plus facile à contrôler et de pouvoir se reposer.
À la suite de la panne, il a dû compter sur de petits pilotes automatiques électriques dans des conditions faciles et sur la direction manuelle lorsque les conditions dépassaient leurs capacités pratiques. Cet incident illustre les conséquences de la perte d'un composant mécanique critique lors d'une traversée en solitaire, en particulier lorsque les pièces de rechange appropriées ne sont pas disponibles.
Signification technique
Il s'agissait d'une panne mécanique signalée, et non simplement d'un problème de réglage des voiles ou d'installation. Cela démontre également l'importance d'inspecter les connexions vulnérables et d'envisager la disponibilité de pièces de rechange appropriées pour la navigation en solitaire sur de longues distances.
Sources : couverture de course de Sail-World ; Mini Globe Race McIntyre.
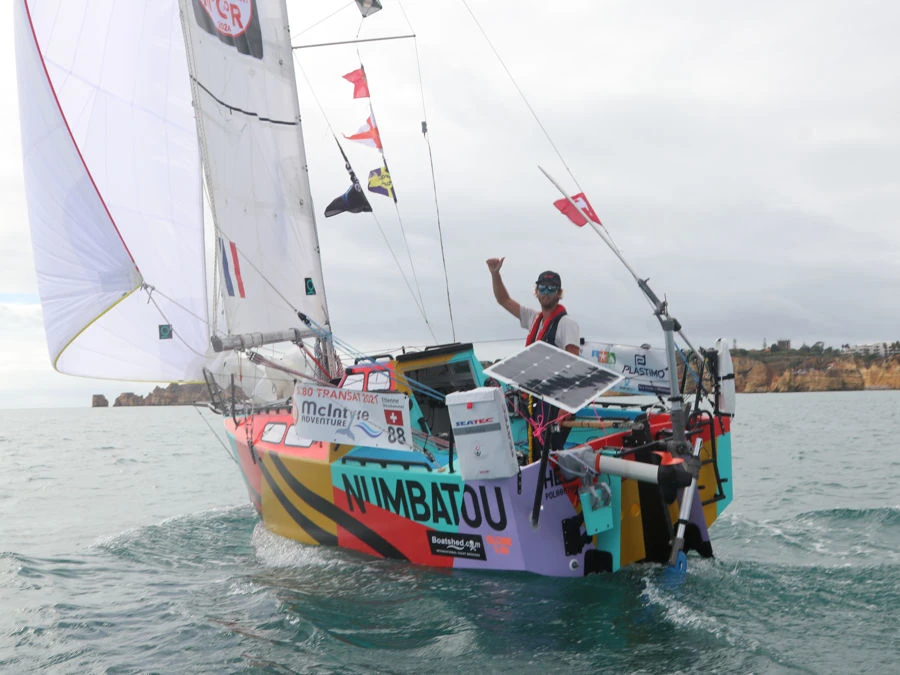
2.2 Jasmine Harrison — Numbatou
Jasmine Harrison a rencontré à la fois des difficultés liées à l'installation et, plus tard, un problème structurel avec son Hydrovane.
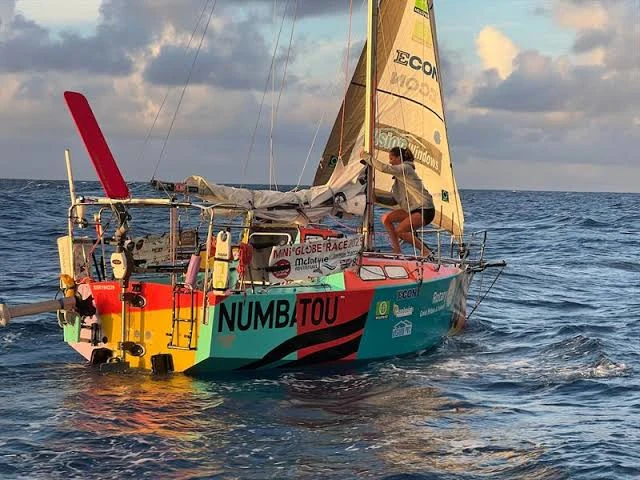
Pendant la course, une modification de l'installation a entraîné une pression excessive au niveau des points de fixation inférieurs. Cela a provoqué le blocage du système de safran auxiliaire et l'a empêché de se déplacer librement. Harrison a dû analyser et corriger le problème en mer. Après avoir desserré les boulons concernés et modifié la manière dont le safran principal pouvait se déplacer, elle a pu rétablir le fonctionnement du système.
L'incident souligne comment la géométrie du montage et le serrage des boulons peuvent affecter le mouvement libre d'un ensemble de safran auxiliaire. Il montre également que les instructions ou les pratiques standard doivent être appliquées avec soin en fonction de la géométrie spécifique d'un petit yacht.
Harrison a également signalé des difficultés à maintenir un cap stable dans une mer plus grosse et agitée. La nature très réactive de la coque du Class Globe 5.80 pouvait entraîner des corrections de direction excessives, produisant des écarts de cap importants et réduisant la vitesse du bateau. La charge de travail qui en résultait contribuait à la fatigue et à des périodes de pilotage manuel.
Plus tard dans la course, Harrison a subi une panne structurelle lorsqu'une partie du cadre de direction de l'Hydrovane s'est apparemment brisée. Elle a effectué une réparation temporaire avec les matériaux disponibles afin de maintenir le système en fonctionnement.
Malgré ces revers, Harrison a terminé avec succès sa circumnavigation et a reçu le trophée Chichester. Son expérience illustre à la fois les exigences imposées à l'équipement pendant la course et l'importance des compétences en matière de diagnostic, d'adaptation et de réparation en mer.
Signification technique
Le cas de Harrison comporte des types de problèmes distincts qui ne doivent pas être confondus. Le blocage initial était lié à l'installation et au réglage, tandis que les dommages ultérieurs au cadre constituaient un incident structurel. La surcorrection qu'elle a subie représentait un défi de performance associé à l'interaction entre le système et les mouvements du bateau.
Sources : Live Sail Die ; Sail-World ; chronologie de la Mini Globe Race McIntyre ; témoignage de Harrison.
2.3 Dan Turner — Immortal Game
L'expérience de Dan Turner a démontré l'effet des forces exercées par les voiles, de l'équilibre de la coque et du dégagement nécessaire à l'installation sur un système à safran auxiliaire.
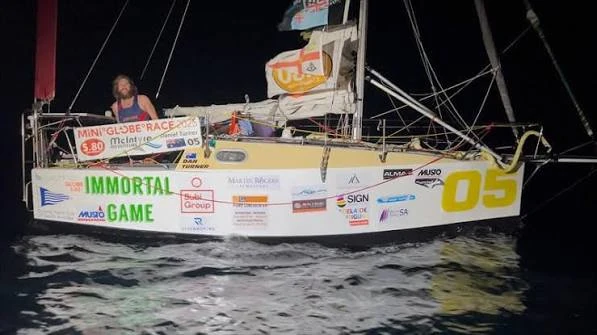
Turner a rapporté que l'Hydrovane avait du mal à maintenir le cap avec certaines configurations de voiles. En particulier, le système de direction avait du mal à gérer les moments de rotation générés par la grand-voile lorsque la coque ne fournissait pas une résistance latérale suffisante. Dans certaines conditions, le yacht pouvait être dirigé de manière plus fiable avec le foc seul.
Cette limitation obligeait Turner à réduire la voilure ou à modifier sa configuration, acceptant parfois une réduction de la vitesse moyenne. Il devait également intervenir manuellement lorsque l'éolienne ne pouvait pas maintenir le cap souhaité.
Turner avait renforcé la structure de la poupe de l'Immortal Game lors de la construction du bateau. Il s'agissait d'une mesure de précaution destinée à répartir les charges associées au montage d'un safran auxiliaire indépendant sur un petit tableau arrière en contreplaqué.
Plus tard, un chavirage a apparemment affecté l'alignement du système et Turner a rencontré d'autres difficultés opérationnelles. Le positionnement des panneaux solaires à bord a également créé des problèmes de dégagement et de flux d'air pour la pale aérienne de l'éolienne, en particulier lors de la navigation au portant.
Signification technique
Le cas de Turner démontre qu'un système à safran auxiliaire doit être considéré comme faisant partie intégrante de l'ensemble du système de direction et de l'équilibre du yacht. La résistance du tableau arrière, l'alignement du montage, l'équilibre des voiles et le déplacement sans obstruction de la pale aérienne contribuent tous à un fonctionnement satisfaisant.
Sources : Mini Globe Race McIntyre — résumé Transat ; construction du bateau de Turner ; Mini Globe Race McIntyre.
2.4 Renaud Stitelmann — Capucinette
Renaud Stitelmann, vainqueur de la course, a également signalé des difficultés avec l'Hydrovane dans des conditions de mer difficiles.
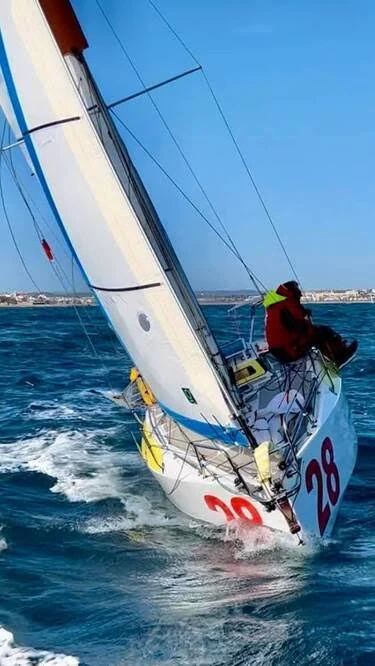
Dans des conditions de mer forte et confuse, le système pouvait surcorriger en réponse aux mouvements de la coque très réactive. Cela entraînait des zigzags et une réduction de la vitesse du bateau. Stitelmann a expérimenté un système utilisant des élastiques pour amortir ou limiter le mouvement du safran et réduire l'excès de réponse de la direction.
Dans des mers particulièrement confuses, avec des vagues arrivant de plusieurs directions, la capacité du système à maintenir le cap aurait été réduite. Stitelmann devait parfois modifier son plan de voilure ou recourir à la direction manuelle.
Signification technique
L'expérience du vainqueur de la course est importante car elle montre que les difficultés de direction n'étaient pas limitées aux marins moins expérimentés ou à une seule installation. Cependant, la difficulté signalée doit être comprise dans le contexte des mouvements de la petite coque, de l'état de la mer, de l'équilibre des voiles et des réglages de direction, plutôt que comme la preuve d'une limitation générale affectant toutes les installations Hydrovane.
Sources : Practical Boat Owner ; Mini Globe Race McIntyre ; vidéo de la course.
2.5 Pilar Pasanau — Peter Punk
Pilar Pasanau a également rencontré des difficultés de maintien du cap et de sur-direction similaires à celles décrites par d'autres utilisateurs d'Hydrovane. Les récits disponibles indiquent des difficultés de suivi et de réponse de la direction, mais n'établissent pas de rupture structurelle ou de blocage mécanique comparable dans son système.
Signification technique
Son expérience renforce l'importance de l'équilibre de la coque, de la configuration des voiles et de la réponse de la direction sur les petits yachts à faible déplacement. Les difficultés de performance ne doivent pas être automatiquement classées comme des pannes mécaniques.
Source : vidéo de la course.
2.6 Évaluation générale de l'Hydrovane
Les incidents Hydrovane décrits dans le matériel source couvrent plusieurs catégories différentes :
- Perte d'un composant mécanique, comme rapporté par Ertan Beskardes.
- Blocage lié à l'installation et dommages structurels, comme vécu par Jasmine Harrison.
- Limites de direction et de force vélique, comme rapporté par Dan Turner.
- Surcorrection et difficultés de maintien du cap dans des mers fortes ou confuses, comme rapporté par Renaud Stitelmann et Pilar Pasanau.
- Considérations de dégagement et d'alignement impliquant l'équipement de bord et la disposition du montage.
Ces cas montrent que les exigences du Class Globe 5.80 peuvent révéler des vulnérabilités dans l'installation complète et dans la configuration de fonctionnement. Ils montrent également que certains problèmes ont été corrigés par ajustement ou adaptation, tandis que d'autres impliquaient des dommages physiques.
Les rapports ne fournissent pas de taux de panne standardisé et n'établissent pas l'état de chaque Hydrovane utilisé dans la flotte. Une comparaison fiable nécessiterait des informations cohérentes sur le nombre total d'unités, les heures de fonctionnement, l'historique de maintenance, la géométrie d'installation et la sévérité des conditions rencontrées.
3. Windpilot
Les systèmes à servo-pendule Windpilot utilisent une girouette sensible au vent pour contrôler une pale de servo-pendule immergée. Le flux d'eau agissant sur la pale génère la force de direction transmise par des lignes de commande au système de direction principal du yacht.
Cette disposition repose sur plusieurs éléments travaillant ensemble : la girouette doit recevoir un flux d'air propre, la pale immergée doit fonctionner dans un flux d'eau approprié et les lignes de commande doivent transmettre efficacement le mouvement. Les récits de course des utilisateurs de Windpilot décrivent principalement des interférences environnementales, des problèmes liés à l'installation ou à la disposition et des défis opérationnels, plutôt que des pannes structurelles catastrophiques de l'unité principale.
Deux concurrents de la flotte auraient utilisé des systèmes Windpilot : Jakub Ziemkiewicz et Christian Sauer.
3.1 Jakub Ziemkiewicz — BIBI
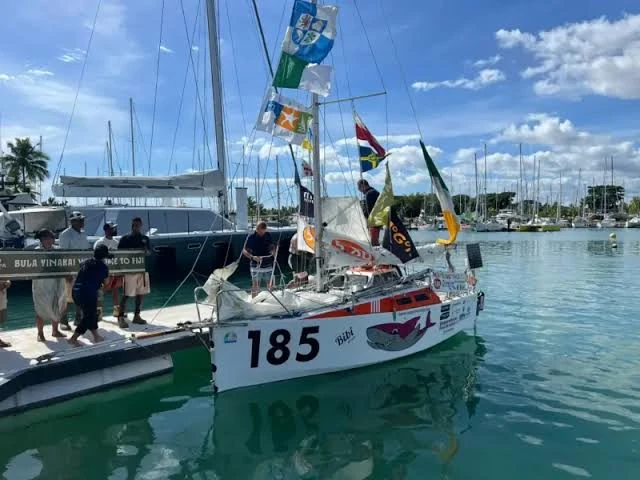
L'expérience de Jakub Ziemkiewicz à bord du BIBI met en évidence les effets de l'encrassement environnemental et les caractéristiques de navigation du Class Globe 5.80.
Encrassement par les algues
Lors des traversées de l'Atlantique, Ziemkiewicz a rencontré des sargasses flottantes. Des algues se sont accumulées autour de la pale du servo-pendule immergé, perturbant le flux d'eau nécessaire pour générer la force de direction. Il a dû nettoyer manuellement l'encrassement à plusieurs reprises afin de rétablir le fonctionnement.
Il s'agit d'une obstruction environnementale et non d'une preuve de rupture du mécanisme interne. Cependant, cela peut néanmoins empêcher une direction efficace et nécessiter une intervention potentiellement dangereuse à la poupe.
Performances par petit temps
Ziemkiewicz a également signalé sa frustration par très faible vent. Un système à servo-pendule dépend d'un flux d'eau relatif suffisant sur sa pale immergée pour produire une force de direction utile. Lorsque la vitesse du bateau diminue, la force hydrodynamique disponible diminue également, ce qui limite la capacité du système à corriger le cap du yacht.
Suivi au portant et équilibre de la coque
Ziemkiewicz a eu du mal à maintenir un suivi stable au portant dans des mers fortes et agitées. Son inventaire de voiles limité réduisait sa capacité à équilibrer précisément le bateau pour chaque condition. Lorsque le yacht devenait déséquilibré, il pouvait déraper ou s'écarter considérablement de sa trajectoire en descendant les vagues.
Il a utilisé les dérives du bateau pour améliorer la stabilité directionnelle. L'abaissement des dérives a contribué à réduire le glissement latéral et a fourni une plate-forme plus stable au système de pilotage automatique. L'un des puits de dérive aurait subi des dommages sous de fortes charges, mais le récit disponible n'établit pas que ces dommages aient été causés par le Windpilot lui-même.
Malgré ces difficultés, Ziemkiewicz a terminé la course et obtenu la sixième place au classement général.
Signification technique
Le cas de Ziemkiewicz illustre comment l'encrassement environnemental, la faible vitesse du bateau, l'équilibre des voiles et la dynamique de la coque peuvent limiter un système à servo-pendule sans nécessairement indiquer un défaut mécanique de l'unité de régulation d'allure.
Sources : Afloat ; Southern Wooden Boat Sailing ; Mini Globe Race McIntyre — Étape 2 ; Mini Globe Race McIntyre.
3.2 Christian Sauer — Argo
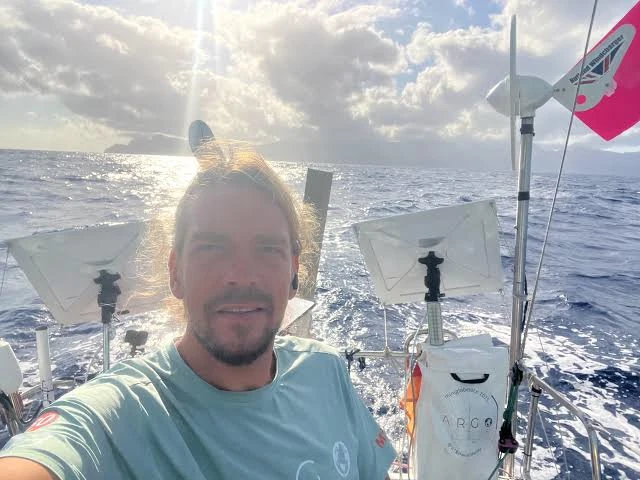
L'expérience de Christian Sauer à bord de l'Argo a impliqué une obstruction du flux d'air, des turbulences sous-marines et un problème d'alignement du montage.
Obstruction du flux d'air
Au début de la course, Sauer a constaté que la position de ses panneaux solaires interférait avec le flux d'air atteignant la girouette du Windpilot. La turbulence et l'obstruction peuvent réduire la capacité de la girouette à détecter avec précision les changements de direction du vent apparent, ce qui affecte la réponse du système. Sauer a envisagé des modifications de la disposition des panneaux solaires afin d'améliorer le flux d'air.
Turbulences sous-marines
Sauer a également signalé des difficultés associées au sillage et aux turbulences créés par les dérives montées sur le tableau arrière du yacht. La pale du servo-pendule immergé du Windpilot était positionnée dans une eau affectée par la coque et les appendices. Ce flux perturbé pouvait réduire l'efficacité et la régularité de la force hydrodynamique agissant sur la pale.
L'équilibre du bateau et la relation entre les appendices et le régulateur d'allure nécessitaient donc une attention particulière.
Alignement de la bride de montage
Plus tard dans le Pacifique, la bride de montage aurait perdu son alignement sous les impacts et les charges répétées de la navigation océanique. Cela a affecté le fonctionnement du système et augmenté la charge de travail du skipper. Sauer a également rencontré un problème avec le système électrique, ce qui a contribué à des périodes de pilotage manuel.
Sauer a décrit la difficulté d'obtenir un cap régulier, indiquant que ni le régulateur d'allure ni le pilote automatique électrique ne pouvaient gérer le bateau de manière cohérente dans les conditions rencontrées. Même la direction manuelle était exigeante.
Signification technique
Le cas de Sauer démontre comment le flux d'air, le flux sous-marin, la sécurité du montage et l'équilibre global du yacht peuvent se combiner pour influencer les performances du pilotage automatique. Il souligne également la nécessité de distinguer les performances du mécanisme du régulateur d'allure des conditions externes liées à la disposition et au montage.
Sources : Mini Globe Race McIntyre — rapport Étape 1 ; Sail-World ; Practical Boat Owner.
3.3 Évaluation générale du Windpilot
Les cas Windpilot documentés dans le matériel source concernent principalement :
- L'encrassement par les algues de la pale du servo-pendule immergé.
- La réduction de l'efficacité hydrodynamique à très faible vitesse.
- L'obstruction du flux d'air causée par l'équipement de bord.
- Les turbulences générées par les appendices de la coque et la géométrie du tableau arrière.
- Le déplacement et la perte d'alignement de la bride de montage.
- La nécessité d'équilibrer le yacht et d'optimiser la configuration des voiles.
Les cas rapportés ne décrivent pas de panne structurelle catastrophique du mécanisme principal du Windpilot. Cette observation ne doit pas être interprétée comme la preuve que le système est à l'abri des pannes mécaniques ; elle reflète simplement les incidents documentés pour les deux bateaux équipés de Windpilot dans le matériel disponible.
Ces expériences soulignent l'importance d'un chemin de flux d'air dégagé, d'un positionnement sous-marin approprié, d'un montage sécurisé et d'une intégration efficace avec le système de direction du bateau.
4. South Atlantic
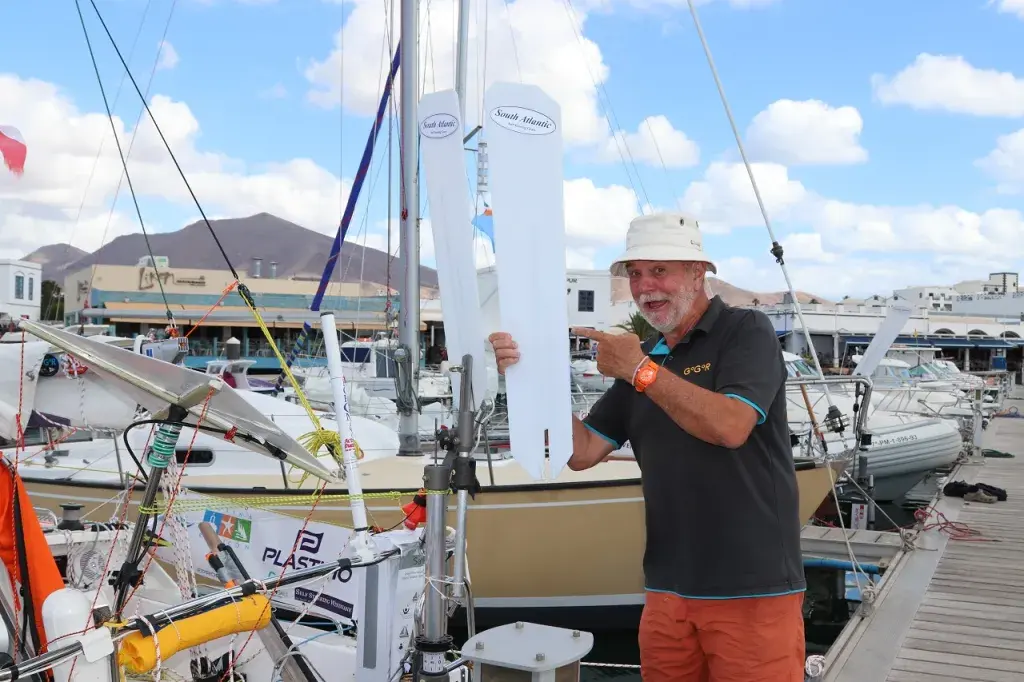
Les systèmes à servo-pendule South Atlantic ont été utilisés par plusieurs concurrents de la flotte Class Globe 5.80. Les expériences rapportées fournissent un aperçu utile de l'importance du routage des lignes de commande, de la tension, de la friction, de l'équilibre des voiles et de la relation entre une coque réactive et les caractéristiques de direction du régulateur d'allure.
Les récits disponibles décrivent une sensibilité de la direction, une usure dans le circuit des lignes de commande et la nécessité d'ajustements continus. Ces problèmes doivent être évalués avec soin et distingués des pannes de la structure mécanique principale du régulateur d'allure. Un système à servo-pendule dépend de l'ensemble du circuit de transmission entre la pale immergée et la direction du yacht ; l'état et la géométrie des lignes et des poulies sont donc essentiels à son fonctionnement.
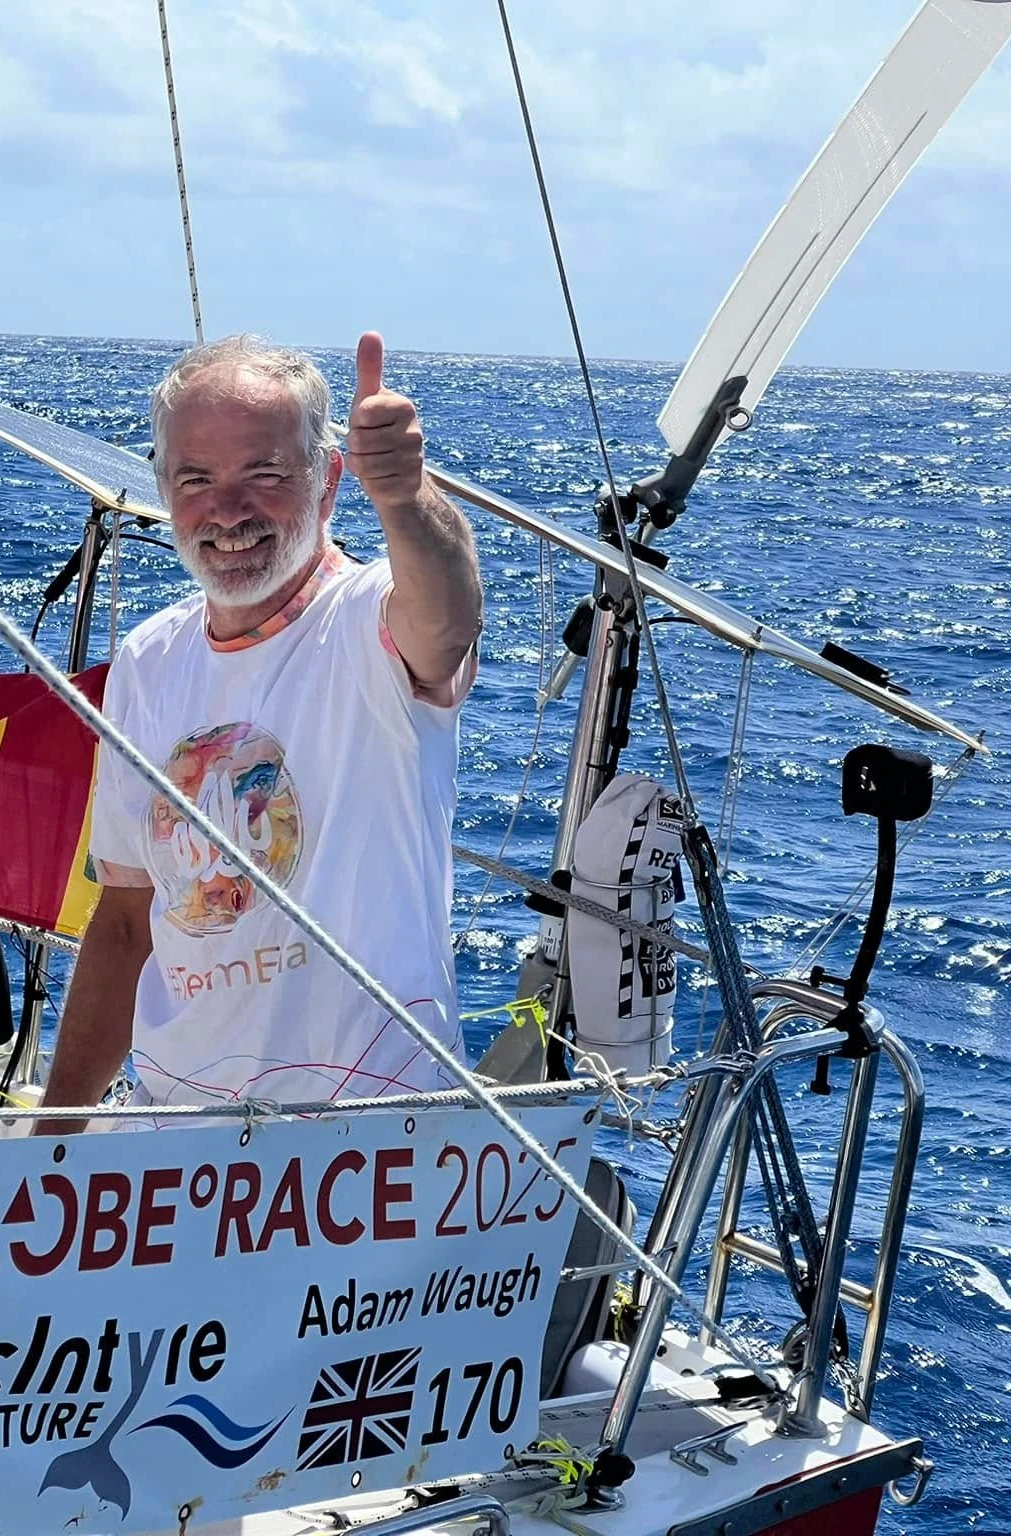
4.1 Adam Waugh — Little Wren
L'expérience d'Adam Waugh s'est concentrée sur l'affinement de la relation entre le réglage des voiles, la répartition du poids et la réponse du régulateur d'allure.
Au début de la course, le Little Wren a été décrit comme un yacht très réactif ou « nerveux ». Dans certaines conditions, le servo-pendule pouvait réagir fortement lorsque les voiles n'étaient pas correctement équilibrées. Les rafales et les changements d'état de la mer pouvaient augmenter les exigences de direction imposées au système, rendant plus difficile le maintien d'un cap stable.

Waugh a travaillé à l'amélioration de l'équilibre du bateau, notamment en ajustant la répartition de l'équipement et en expérimentant différentes tailles de pales aériennes. Ces ajustements l'ont aidé à obtenir un suivi plus régulier dans différentes conditions.
Waugh a finalement parlé positivement de la fiabilité de son système South Atlantic. Il a rapporté des performances satisfaisantes dans différentes configurations de navigation, notamment en ciseaux avec deux focs au portant. Il considérait le système comme un élément précieux de sa capacité à terminer la course.
Signification technique
L'expérience de Waugh démontre que la sensibilité de la direction n'indique pas nécessairement une panne mécanique. Sur une coque petite et réactive, le réglage des voiles, le chargement et le choix de la pale aérienne peuvent affecter de manière significative le comportement de l'ensemble du système de pilotage automatique.
Sources : Globe 5.80 Transat — résumé Étape 1 ; Globe 5.80 Transat — Étape 2 ; BBC.
4.2 Eric Marsh — Sunbear
Le Sunbear d'Eric Marsh utilisait un South Atlantic S 301 qui avait déjà participé à des courses. L'unité avait donc déjà servi lors de courses précédentes et constituait une version antérieure du système, plutôt qu'un modèle neuf et inutilisé. Compte tenu de cette utilisation antérieure, il est raisonnable de supposer que certains composants pouvaient présenter un certain degré d'usure au moment de son utilisation dans la Mini Globe Race McIntyre. Cet historique de service constitue un élément important à prendre en compte lors de l'évaluation des problèmes de maintenance signalés pendant l'événement.
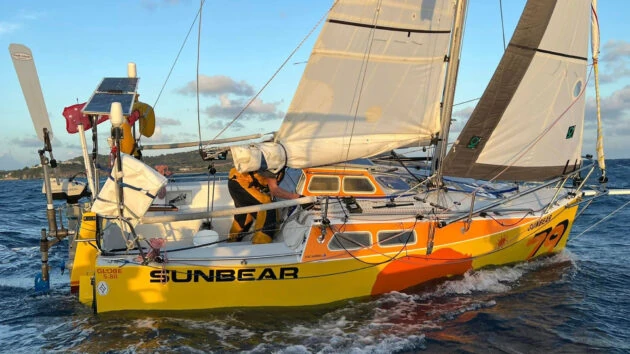
Pendant la course, Marsh a rencontré une usure des lignes de commande, ce qui a nécessité une attention particulière ainsi qu'un éventuel remplacement ou une mise à niveau aux Fidji. Ces problèmes soulignent l'importance d'inspecter et d'entretenir le circuit des lignes de commande, en particulier sur un équipement ayant déjà été utilisé. Cependant, l'usure signalée des lignes ne doit pas être interprétée comme la preuve d'une défaillance du mécanisme de direction principal du S 301.
L'expérience de Marsh souligne également l'importance d'une inspection et d'une maintenance régulières des systèmes de régulateur d'allure, en particulier lors d'une course au large exigeante. Dans une interview réalisée avant la course, Marsh a souligné que les régulateurs d'allure doivent être entretenus et qu'il prévoyait d'emporter des pièces de rechange pour les composants susceptibles de nécessiter un remplacement. Ses commentaires renforcent la distinction entre la fiabilité de conception d'un système et l'état d'une unité particulière après une utilisation répétée.
L'expérience du Sunbear illustre pourquoi l'historique de service antérieur d'une unité doit être pris en compte lors de l'évaluation de ses performances. Les besoins de maintenance observés pendant la course sont compatibles avec la possibilité d'une usure dans un système ayant déjà été utilisé et ne doivent pas, à eux seuls, être considérés comme la preuve d'une faiblesse fondamentale de conception du South Atlantic S 301.
Sources : Practical Boat Owner ; Coffs Coast News of the Area ; Mini Globe Race McIntyre ; vidéo Sail-World.
4.3 Josh Kali — Skookum
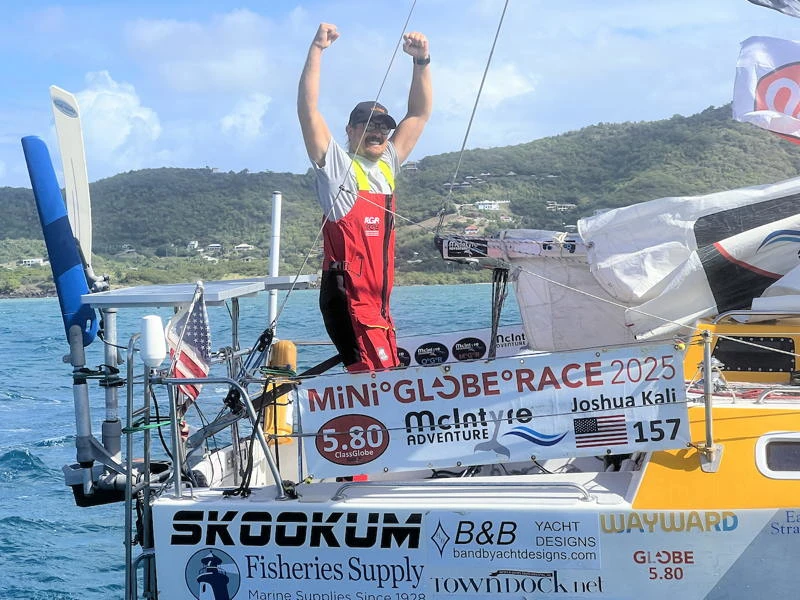
Josh Kali est parti du Panama à bord du Skookum sans pilote automatique électronique et n'en a pas emporté pendant la course. Il s'est donc fié exclusivement à son régulateur d'allure South Atlantic S 301 comme système de pilotage automatique pendant toute la circumnavigation. Le S 301 constituait ainsi son seul moyen de maintien automatique du cap, ce qui accordait une importance particulière à sa fiabilité et au maintien d'une configuration de direction efficace pendant les longues traversées océaniques.
L'expérience de Kali a impliqué une attention continue portée à la tension et au routage des lignes de commande. Un système à servo-pendule repose sur la transmission efficace du mouvement de la pale immergée vers le système de direction du yacht. Si les lignes de commande deviennent lâches, s'étirent ou rencontrent une friction excessive, une partie du mouvement de la pale peut ne pas être transmise efficacement. Cela peut créer une zone morte dans laquelle le régulateur d'allure fonctionne, mais où le safran du yacht ne réagit pas suffisamment rapidement, entraînant un maintien du cap irrégulier.
Kali a signalé la nécessité de maintenir une tension appropriée des lignes et d'ajuster leur disposition. Il a expérimenté des poulies de renvoi personnalisées et des modifications du circuit de lignes afin d'améliorer le suivi pendant les étapes du Pacifique et de l'océan Indien.
Malgré ces difficultés, Kali a continué à dépendre uniquement de son S 301, sans la sécurité supplémentaire d'un pilote automatique électronique. Son expérience met en évidence le rôle d'une installation correcte, de la maintenance des lignes de commande et des ajustements continus pour obtenir un pilotage automatique fiable sur un petit yacht hauturier très réactif.
Signification technique
Le cas de Kali illustre l'importance de l'ensemble du circuit de commande dans un système à servo-pendule, en particulier lorsqu'il constitue le seul équipement de pilotage automatique du bateau. Le mou, la friction et les passages de ligne inefficaces peuvent réduire la précision de la direction, mais ces symptômes ne démontrent pas en eux-mêmes une défaillance du mécanisme principal du régulateur d'allure. Sa dépendance au seul S 301 tout au long de la course fournit également un contexte opérationnel pertinent pour évaluer le rôle du système dans la navigation océanique en solitaire.
Sources : Josh Kali — Latitude 38 ; mises à jour de course de Josh Kali.
4.4 Routage des lignes de commande, friction et étirement
Les cas South Atlantic soulèvent une considération d'ingénierie plus générale qui s'applique aux systèmes à servo-pendule : le circuit des lignes de commande fait partie intégrante du système de direction ; ce n'est pas un accessoire secondaire.
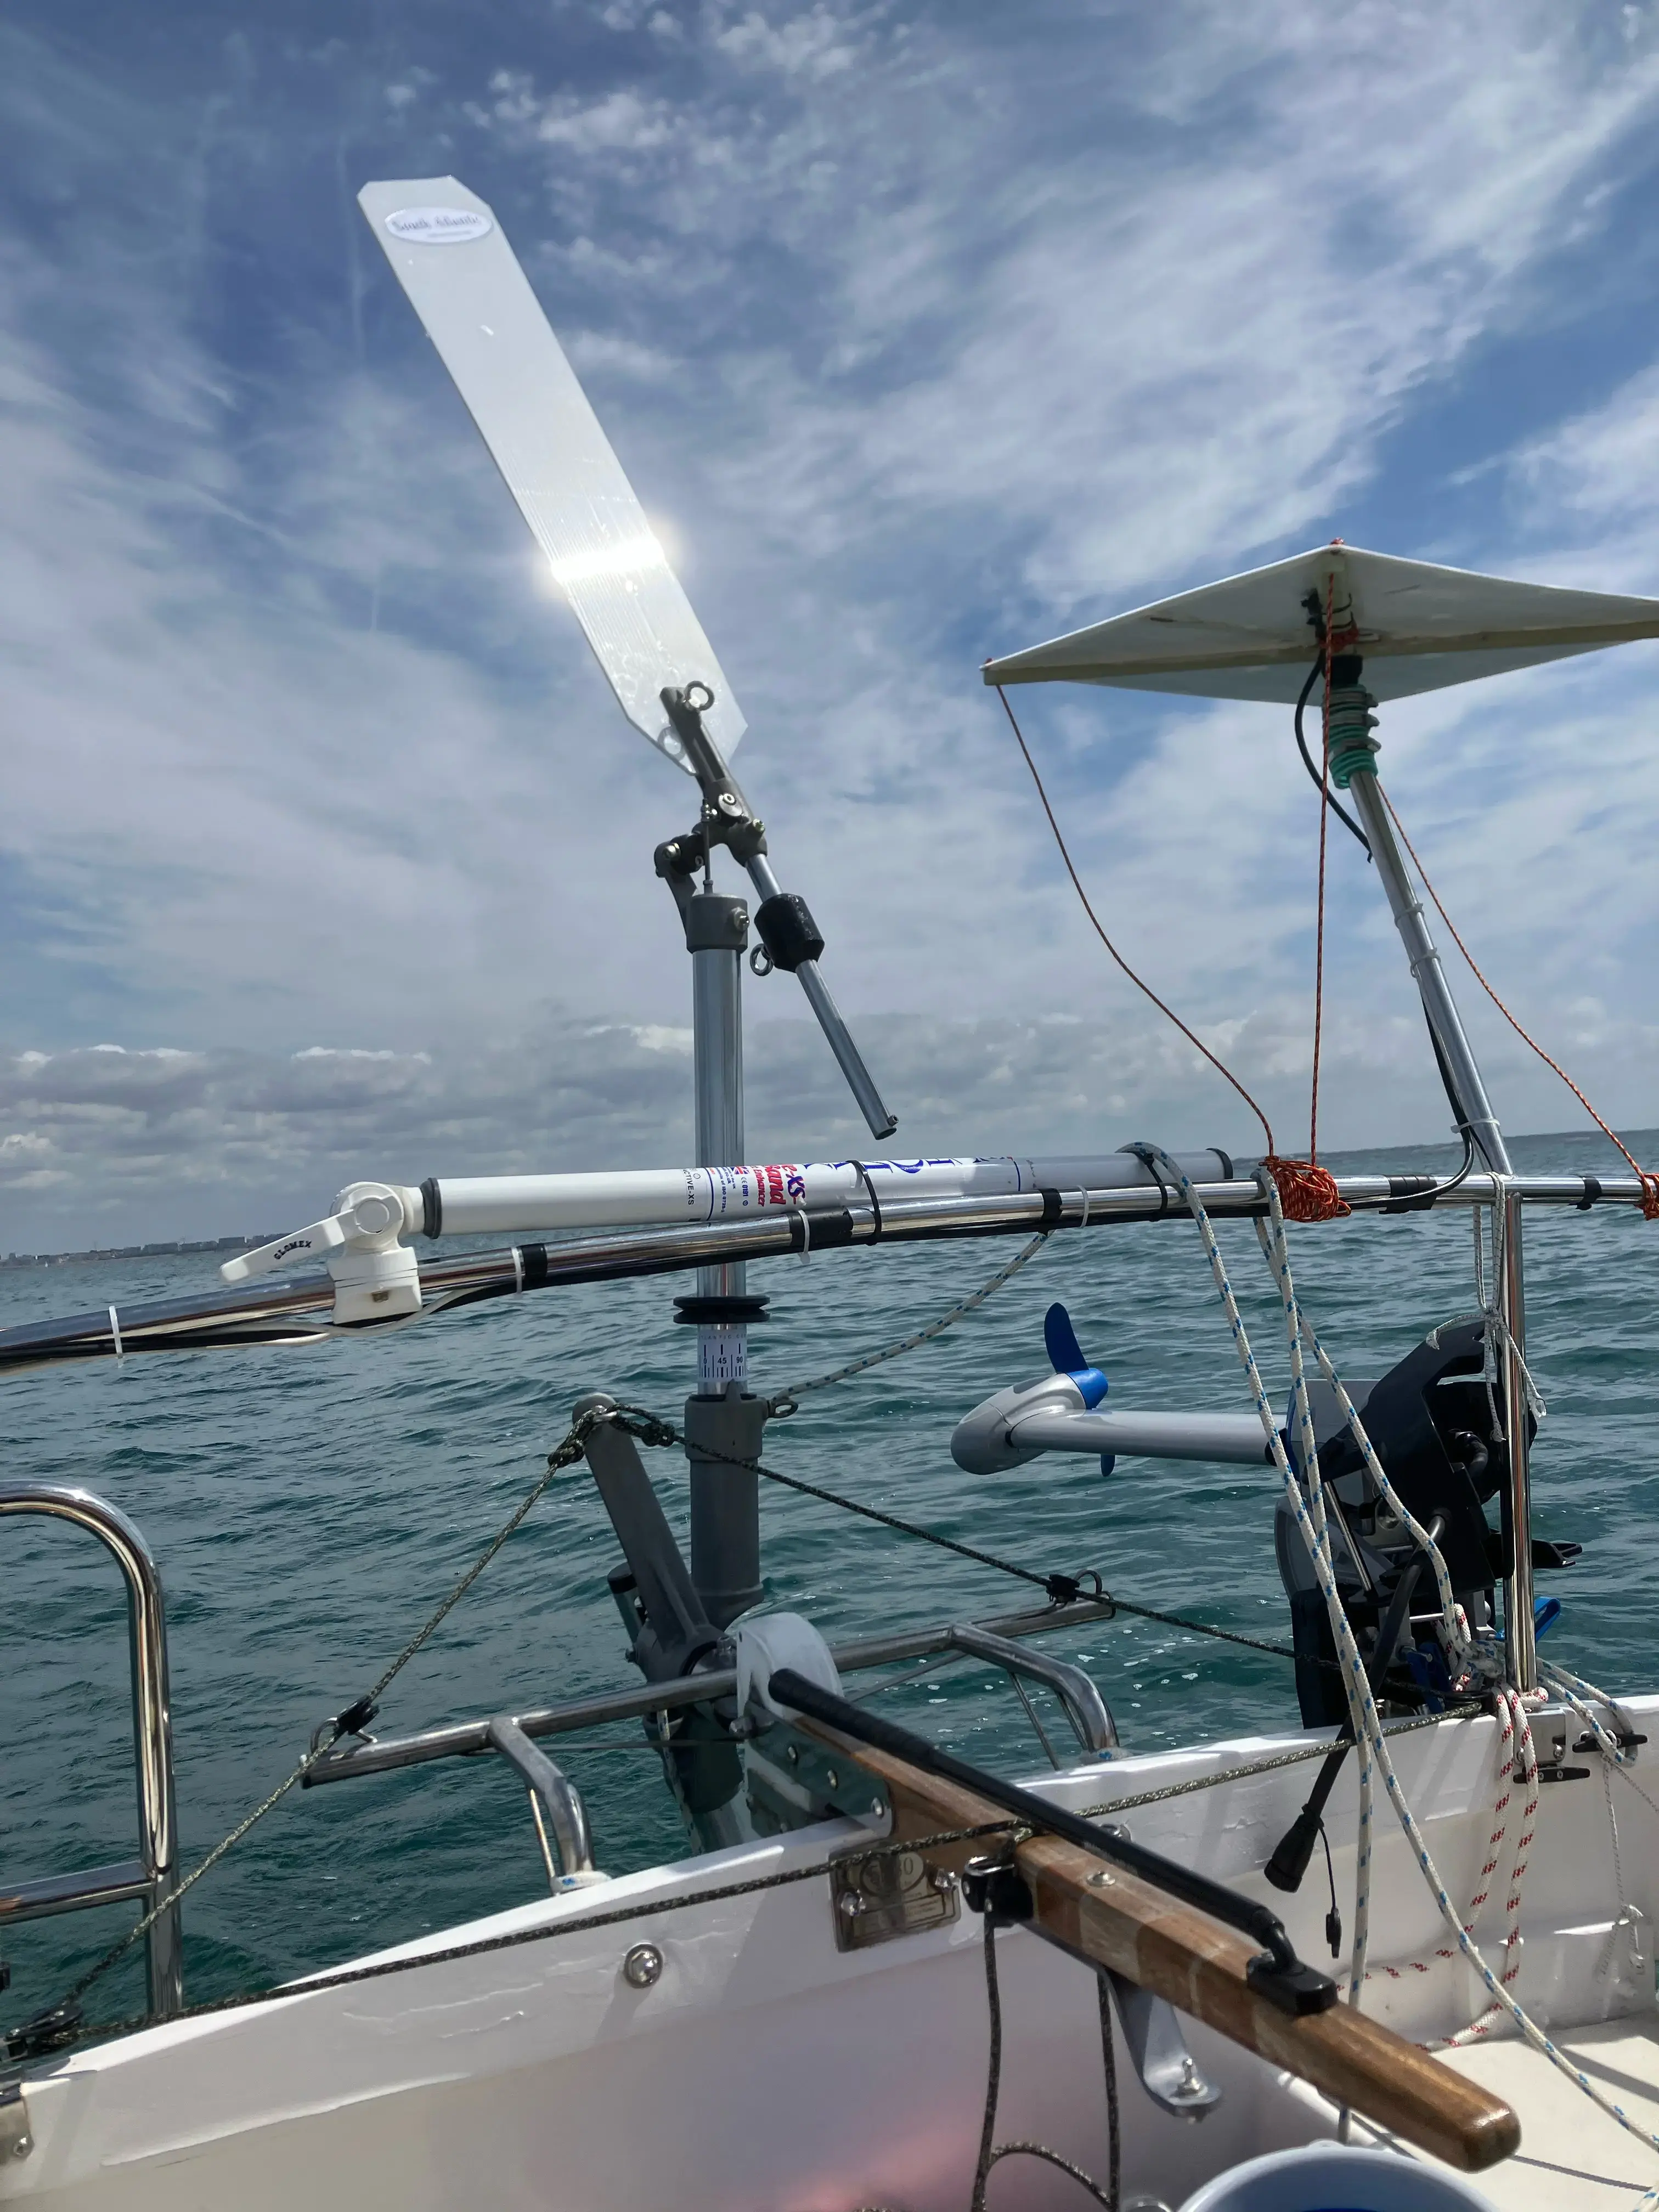
Un circuit correctement conçu doit transmettre le mouvement de manière efficace et régulière. Plusieurs facteurs peuvent affecter cette transmission :
Routage des lignes et géométrie des poulies
Chaque changement de direction à travers une poulie introduit une certaine friction. Le nombre de poulies, leur alignement, leurs caractéristiques de roulement et les angles auxquels les lignes entrent et sortent de celles-ci peuvent tous affecter l'efficacité de la transmission.
Sur un yacht compact comme le Class Globe 5.80, la distance entre le tableau arrière et la barre est courte. Il peut donc être particulièrement important d'éviter les changements de direction inutiles, les angles serrés et les poulies mal alignées.
Étirement et élasticité des lignes
Les lignes de commande sont soumises à des charges variables, en particulier lorsque le yacht se déplace dans les vagues. Si une ligne s'étire de manière importante sous la charge, une partie du mouvement du servo-pendule peut être absorbée par la ligne au lieu d'être transmise à la barre. Cela peut contribuer à un retard de réponse ou à une zone morte perçue.
Des cordages à faible allongement, un dimensionnement approprié et une inspection régulière peuvent contribuer à maintenir une transmission régulière. Des matériaux haute performance tels que le Dyneema peuvent être adaptés, à condition d'être sélectionnés et installés correctement pour l'application concernée.
Tension et réglage
Un mou excessif peut réduire la précision de la direction, tandis qu'une tension excessive peut augmenter la friction ou imposer des charges inutiles au système. L'objectif est d'obtenir un circuit correctement réglé, qui se déplace librement tout en transmettant de manière fiable les mouvements de direction.
Maintenance et inspection
Les lignes, les poulies, les points d'attache et les connexions à la barre doivent être vérifiés périodiquement afin de détecter l'usure, les éraflures, les défauts d'alignement et les variations de tension. Un circuit de commande qui fonctionne correctement dans une configuration peut nécessiter un réglage après des modifications du plan de voilure, du chargement ou de la disposition à bord.
Il s'agit de considérations générales d'ingénierie applicables aux systèmes de direction à servo-pendule. Elles permettent de comprendre comment les problèmes liés aux lignes de commande peuvent affecter les performances, mais elles ne doivent pas être utilisées pour attribuer une panne spécifique à un matériau, une poulie ou une installation particulière à moins que cette cause n'ait été confirmée dans le cas considéré.
Références : South Atlantic — S 301 / Globe 5.80 ; informations techniques South Atlantic ; applications de voile en Dyneema ; Practical Boat Owner — Guide du régulateur d'allure .
4.5 Évaluation générale de South Atlantic
Les cas South Atlantic présentés dans le matériel source disponible identifient principalement :
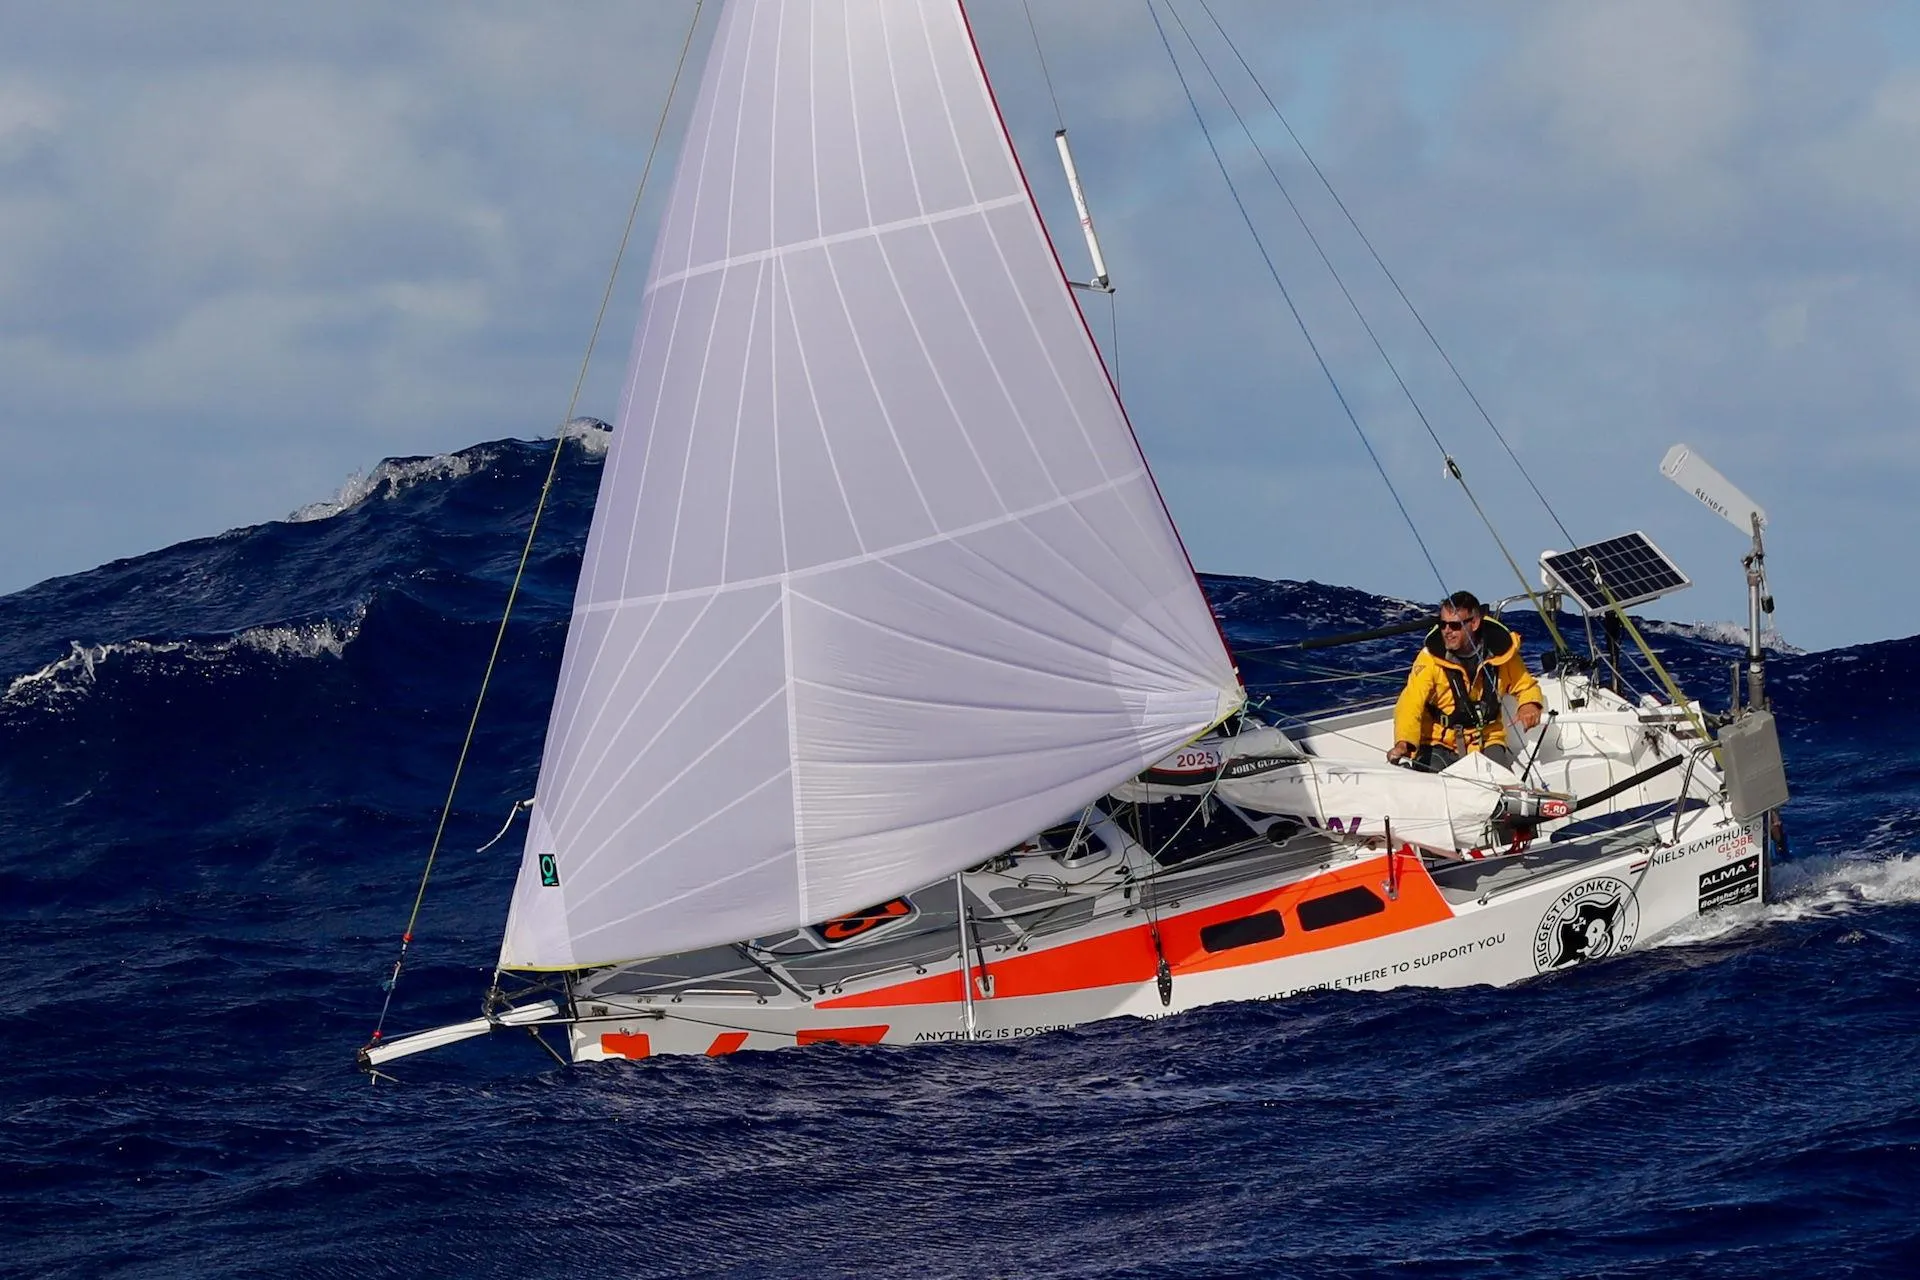
- La sensibilité de la direction sur une coque très réactive.
- La nécessité d'optimiser le réglage des voiles et la répartition du poids.
- La sélection et l'ajustement de la pale aérienne.
- L'usure et la friction des lignes de commande.
- La tension des lignes et les éventuelles zones mortes liées au mou.
- La maintenance et le remplacement de certains éléments pendant la course.
Les récits disponibles n'établissent pas de schéma récurrent de rupture structurelle du mécanisme principal du régulateur d'allure South Atlantic. Ils montrent cependant que l'état, le routage et le réglage des lignes de commande sont importants pour obtenir une direction efficace sur de longues périodes.
Il est donc important d'éviter de décrire chaque difficulté de direction comme une panne du régulateur d'allure. En même temps, les exigences liées aux lignes de commande et à l'installation font partie intégrante des performances du système complet et doivent être prises en compte lors de l'évaluation de son adéquation à une utilisation hauturière.
5. Analyse technique
5.1 Le Class Globe 5.80 en tant que plate-forme exigeante
Le Class Globe 5.80 est un yacht petit, léger et réactif. Son comportement peut changer rapidement lorsque la force du vent, la direction des vagues, la configuration des voiles et le chargement varient. Sur une telle plate-forme, les forces nécessaires pour maintenir un cap stable peuvent évoluer rapidement, et un système de pilotage automatique peut disposer de moins de marge d'erreur que sur un yacht plus lourd présentant une plus grande stabilité directionnelle.
Les performances d'un régulateur d'allure sont donc influencées non seulement par le produit lui-même, mais aussi par la réponse en lacet du yacht, sa résistance latérale, les caractéristiques du safran, l'équilibre des voiles et la vitesse dans l'eau.
Ce contexte est essentiel pour interpréter les rapports de surcorrection, de sensibilité de la direction ou de difficulté à maintenir un cap au portant.
5.2 Principes du safran auxiliaire et du servo-pendule
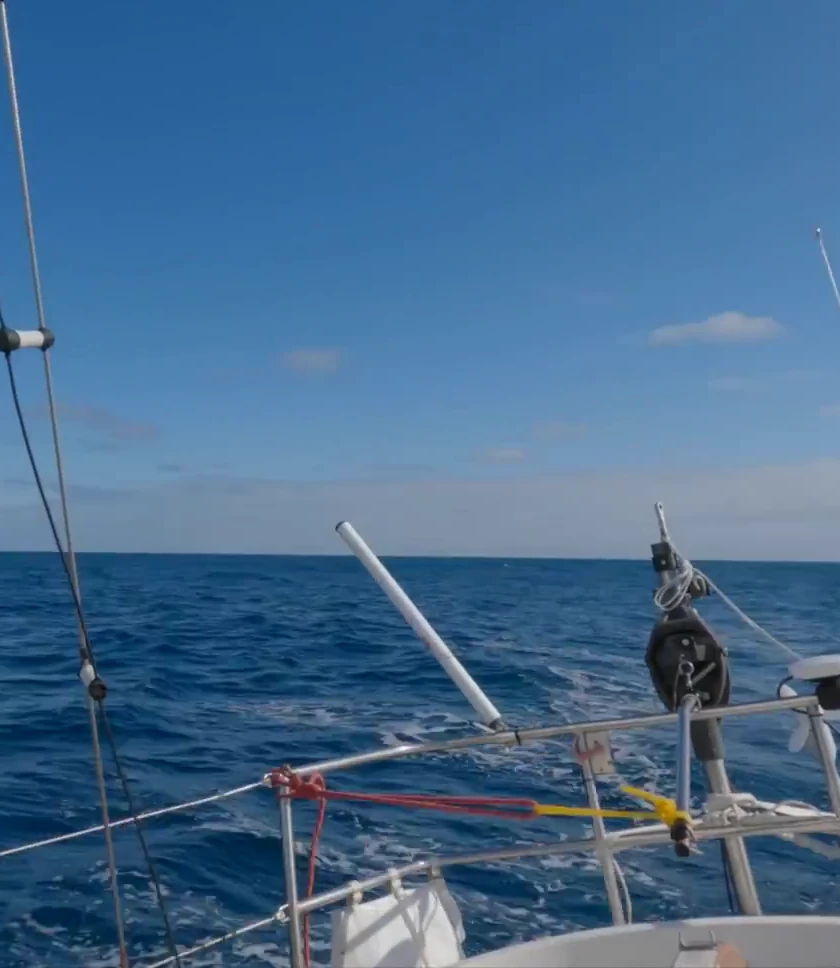
Hydrovane utilise un safran auxiliaire indépendant. Le régulateur d'allure contrôle directement ce safran, de sorte que le système ne repose pas sur la même transmission par lignes de commande vers le safran principal du yacht qu'un système à servo-pendule.
Un système à servo-pendule, tel que Windpilot ou South Atlantic, utilise une pale immergée qui est déviée par le mécanisme de détection du vent. Le flux d'eau agissant sur la pale génère une force de direction, qui est transmise par des lignes au safran ou à la barre du yacht.
Les deux dispositions présentent des avantages et des limites, et leur efficacité dépend du yacht et de l'installation. Une disposition à safran auxiliaire nécessite un support structurel approprié et une attention particulière à l'alignement et au mouvement du safran. Une disposition à servo-pendule dépend d'un flux d'eau adéquat, d'une transmission efficace par les lignes de commande et d'une compatibilité avec la géométrie du système de direction du yacht.
Les récits de la course démontrent qu'aucun des deux principes n'est à l'abri des défis opérationnels. Ils montrent également que la nature des problèmes peut différer selon la conception et l'intégration du système.
5.3 Sensibilité de la direction et surcorrection
Plusieurs concurrents ont signalé des phénomènes de surcorrection ou des difficultés à maintenir un cap stable dans une mer forte ou confuse. Ce comportement peut survenir lorsque le système de direction réagit aux variations du vent apparent et aux mouvements du yacht d'une manière qui produit des corrections de cap répétées au lieu de se stabiliser sur une trajectoire régulière.
Sur un petit yacht réactif, le lacet et le roulis induits par les vagues peuvent provoquer des variations rapides de l'angle du vent apparent. Si le bateau est mal équilibré, le système de direction peut être amené à contrer des moments de lacet importants. L'activité de direction qui en résulte peut réduire la vitesse et augmenter la fatigue.
Les ajustements possibles incluent :
- Améliorer l'équilibre des voiles et réduire un fort caractère ardent ou mou.
- Modifier le plan de voilure afin de réduire les charges de direction.
- Ajuster la sensibilité ou les caractéristiques de réponse du régulateur d'allure lorsque le système le permet.
- Optimiser la taille et la configuration de la pale aérienne.
- Améliorer la stabilité directionnelle du yacht grâce à une utilisation appropriée des appendices et du chargement.
Ces ajustements ne sont pas interchangeables entre les différents systèmes et doivent respecter les recommandations du fabricant concerné. Les récits de la course illustrent des adaptations pratiques, mais ne constituent pas une comparaison contrôlée de la réponse de direction.

5.4 Interférences environnementales
Les récits concernant les systèmes Windpilot illustrent particulièrement les effets des interférences environnementales et de la disposition à bord.
Pour qu'une girouette détecte correctement le vent apparent, elle a besoin d'un flux d'air dégagé. Les panneaux solaires, le gréement, les voiles ou d'autres équipements peuvent créer des turbulences ou bloquer le vent, selon leur position par rapport à la girouette.
De même, une pale de servo-pendule a besoin d'un flux d'eau approprié. Les algues ou autres matériaux flottants peuvent encrasser la pale, tandis que les turbulences générées par la coque, le safran ou les dérives peuvent perturber le flux et réduire l'efficacité de la direction.
Ces facteurs ne sont pas propres à une marque. Ce sont des considérations applicables à tout système dont le fonctionnement dépend du flux d'air ou de la force hydrodynamique. Une évaluation attentive de la position de montage prévue est donc importante avant l'installation.
5.5 Le circuit des lignes de commande comme partie intégrante du système
Pour les systèmes à servo-pendule, le circuit de direction est un élément critique. Sa fonction est de transmettre le mouvement généré par la pale immergée au mécanisme de direction du yacht avec un délai et une perte minimaux.
Un mauvais routage, une friction inutile, du mou, un étirement ou une usure peuvent réduire la précision de cette transmission. Sur un petit yacht, une géométrie compacte peut rendre un routage efficace particulièrement important.
Les récits concernant South Atlantic, notamment ceux du Sunbear et du Skookum, rendent ce point particulièrement pertinent. L'usure des lignes et les ajustements de tension doivent être documentés comme des problèmes du circuit de commande, à moins qu'il n'existe des preuves que les principaux composants mécaniques du régulateur d'allure étaient eux-mêmes défectueux.
Cette distinction ne signifie pas que le circuit de commande est sans importance. Un régulateur d'allure qui ne peut pas transmettre efficacement son action de direction ne fournira pas un pilotage automatique satisfaisant, quel que soit l'état de son mécanisme principal.
5.6 Installation et intégration structurelle
Les récits concernant Hydrovane soulignent les exigences structurelles et d'installation associées au montage d'un safran auxiliaire indépendant. Le tableau arrière doit résister aux forces transmises par l'ensemble du safran, et la disposition du montage doit permettre aux composants de se déplacer librement comme prévu.
Le blocage, le désalignement ou une pression de serrage excessive peuvent entraver le mouvement. Un renforcement structurel peut être nécessaire en fonction de la construction du yacht et des charges attendues.
Les systèmes à servo-pendule nécessitent également une installation soigneuse. Leur montage doit être sécurisé et correctement aligné, tandis que la pale immergée doit être positionnée de manière à fonctionner dans un flux d'eau approprié. Les lignes de commande doivent ensuite être acheminées vers le mécanisme de direction sans friction ni interférence inutile.
La course fournit des exemples de problèmes de montage et de disposition, mais ne fournit pas suffisamment de données d'ingénierie standardisées pour comparer les charges structurelles ou les marges de sécurité des installations des différents fabricants.
5.7 Maintenance et réparabilité
La navigation en solitaire sur de longues distances accorde une grande importance aux équipements qui peuvent être inspectés, entretenus et réparés en mer. Les incidents de la course montrent les conséquences de la perte de composants, des dommages structurels, de l'usure des lignes, de l'encrassement et des problèmes d'alignement.
Un plan de maintenance prudent pour la navigation hauturière devrait inclure :
- La vérification des fixations, des points de montage et des composants mobiles.
- L'inspection des lignes de commande et des poulies afin de détecter l'usure, les éraflures et les défauts d'alignement.
- La vérification que les safrans, les pales et les liaisons se déplacent librement.
- La vérification que la girouette dispose d'un flux d'air dégagé.
- L'élimination des salissures ou obstructions environnementales lorsque cela peut être fait en toute sécurité.
- L'emport de pièces de rechange et d'outils appropriés au système et à l'installation.
- La vérification des réglages après toute modification importante du plan de voilure, du chargement ou de la disposition de l'équipement.
Les exigences de maintenance spécifiques dépendent du système, de son âge, de son installation et des conditions dans lesquelles il est utilisé. Les récits examinés ici renforcent l'intérêt d'une inspection préventive et de la capacité à diagnostiquer la source réelle d'un problème avant d'effectuer des ajustements en mer.
6. Résumé comparatif
Le tableau ci-dessous résume les types de problèmes décrits dans les récits de course disponibles. Il ne s'agit pas d'un classement quantitatif de la fiabilité. Le nombre d'incidents documentés dépend du nombre de bateaux utilisant chaque système, du niveau de détail disponible dans les rapports publiés et des différences entre les conditions d'exploitation.
| Système | Cas rapportés | Principaux défis rapportés | Classification générale |
|---|---|---|---|
| Hydrovane | Ertan Beskardes (Trekka), Jasmine Harrison (Numbatou), Dan Turner (Immortal Game), Renaud Stitelmann (Capucinette), Pilar Pasanau (Peter Punk) |
|
Un mélange de problèmes mécaniques, structurels, d'installation et liés aux performances |
| Windpilot | Jakub Ziemkiewicz (BIBI), Christian Sauer (Argo) |
|
Principalement des défis environnementaux, de disposition, de montage et opérationnels dans les cas documentés |
| South Atlantic | Adam Waugh (Little Wren), Eric Marsh (Sunbear), Josh Kali (Skookum) |
|
Principalement des défis liés à la configuration, au circuit de commande et à la maintenance dans les cas documentés |
6.1 Interprétation de la comparaison
Les rapports disponibles suggèrent des différences dans les types de défis rencontrés, mais ne permettent pas d'établir un classement définitif de la fiabilité globale des produits.
Les utilisateurs d'Hydrovane ont signalé une plus grande diversité de types d'incidents dans le matériel source, notamment des problèmes mécaniques et structurels, un blocage de l'installation et des difficultés de maintien du cap. Les utilisateurs de Windpilot ont principalement signalé des interférences liées à l'environnement et à la disposition du yacht, ainsi qu'un problème d'alignement du montage. Les utilisateurs de South Atlantic ont principalement décrit une sensibilité de la direction et l'importance de maintenir et d'optimiser le circuit des lignes de commande, l'équilibre des voiles et les réglages.
Ces distinctions sont utiles pour comprendre les incidents, mais ne doivent pas être interprétées comme une mesure complète des performances de chaque système. Une comparaison équitable nécessiterait des données cohérentes concernant les effectifs de la flotte, le temps total de fonctionnement, les interventions de maintenance, la qualité de l'installation, les définitions des pannes et la sévérité des conditions rencontrées.
7. Conclusions
La course comme test exigeant
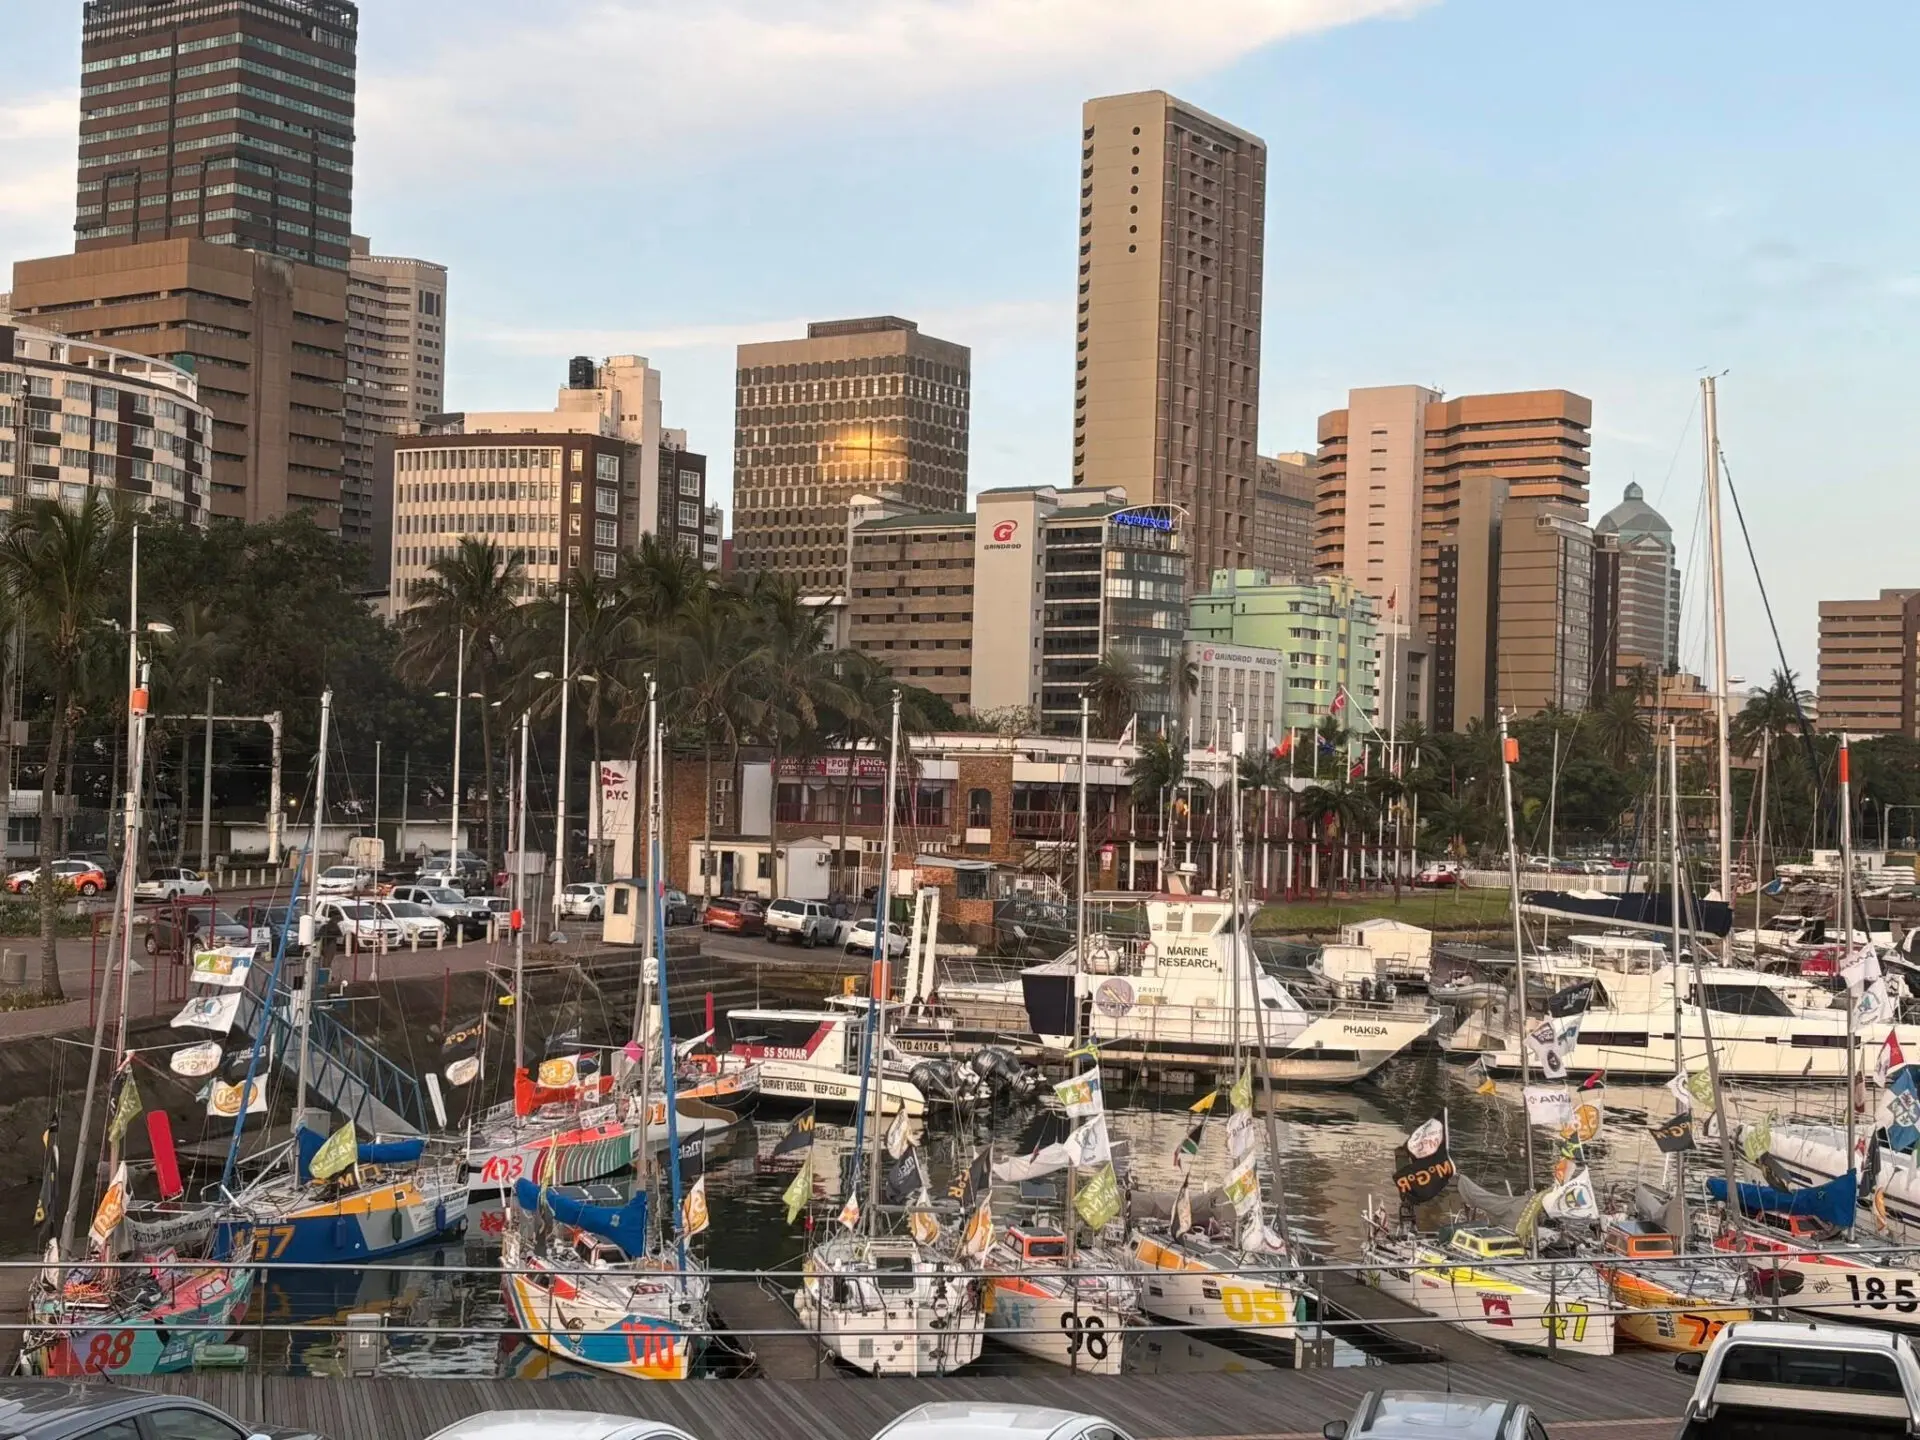
La Mini Globe Race McIntyre 2025–2026 a démontré à quel point la navigation en solitaire sur de longues distances peut être exigeante pour les équipements de pilotage automatique installés sur des yachts petits, légers et très réactifs.
Les performances sont façonnées par l'ensemble du système
Les expériences rapportées montrent que les performances du régulateur d'allure sont façonnées par l'interaction du mécanisme avec la coque du bateau, le système de direction, le plan de voilure, le chargement, la géométrie de l'installation et les conditions environnementales. Un système peut être mécaniquement intact mais offrir un mauvais maintien du cap si le yacht est déséquilibré, si le flux d'air est obstrué, si la pale immergée est encrassée ou si le circuit de direction est inefficace.
Des profils distincts selon les systèmes
Les cas Hydrovane comprenaient une perte de composant mécanique, des dommages structurels, un blocage lié à l'installation et une sensibilité de la direction. Les cas Windpilot ont principalement mis en évidence l'encrassement environnemental, les interférences des flux d'air et d'eau et l'alignement du montage. Les cas South Atlantic ont principalement mis en évidence la sensibilité de la direction, l'équilibre des voiles et du poids ainsi que l'importance d'un circuit de lignes de commande efficace et correctement entretenu.
La difficulté opérationnelle n'est pas nécessairement une panne mécanique
Une conclusion essentielle est qu'une difficulté opérationnelle ne doit pas être automatiquement assimilée à une panne mécanique. En particulier, l'usure des lignes de commande, la friction, l'étirement et la tension font partie intégrante de l'installation complète de direction à servo-pendule, mais ils ne constituent pas nécessairement la preuve d'un défaut du mécanisme principal du régulateur d'allure. De même, la sensibilité de la direction ou la surcorrection peuvent refléter le comportement combiné du yacht, du plan de voilure, de l'état de la mer et des réglages de direction.
Valeur de la préparation et de l'adaptation
La course a également souligné l'importance de la maintenance préventive, d'une installation soigneuse, de pièces de rechange appropriées et de la capacité du skipper à diagnostiquer les problèmes et à adapter la configuration. Ces considérations s'appliquent aux trois systèmes.
Études de cas, pas un test contrôlé
En définitive, les données disponibles issues de la course sont mieux considérées comme un ensemble d'études de cas opérationnelles précieuses que comme un test produit contrôlé. Elles offrent des enseignements pratiques aux marins qui choisissent, installent et entretiennent des systèmes de régulateur d'allure , tout en laissant toute comparaison définitive de la fiabilité à long terme à des données plus complètes et standardisées.
Sources et lectures complémentaires
- Mini Globe Race McIntyre
- Hydrovane
- Windpilot
- South Atlantic
- Practical Boat Owner — Guide du pilotage automatique à éolienne
- Practical Boat Owner — Examen des performances du Globe 5.80
- Mini Globe Race McIntyre — Chronologie de la course