Systemy samosterowania wiatrowego w McIntyre Mini Globe Race 2025–2026 — analiza porównawcza systemów Hydrovane, Windpilot i South Atlantic
1. Wprowadzenie
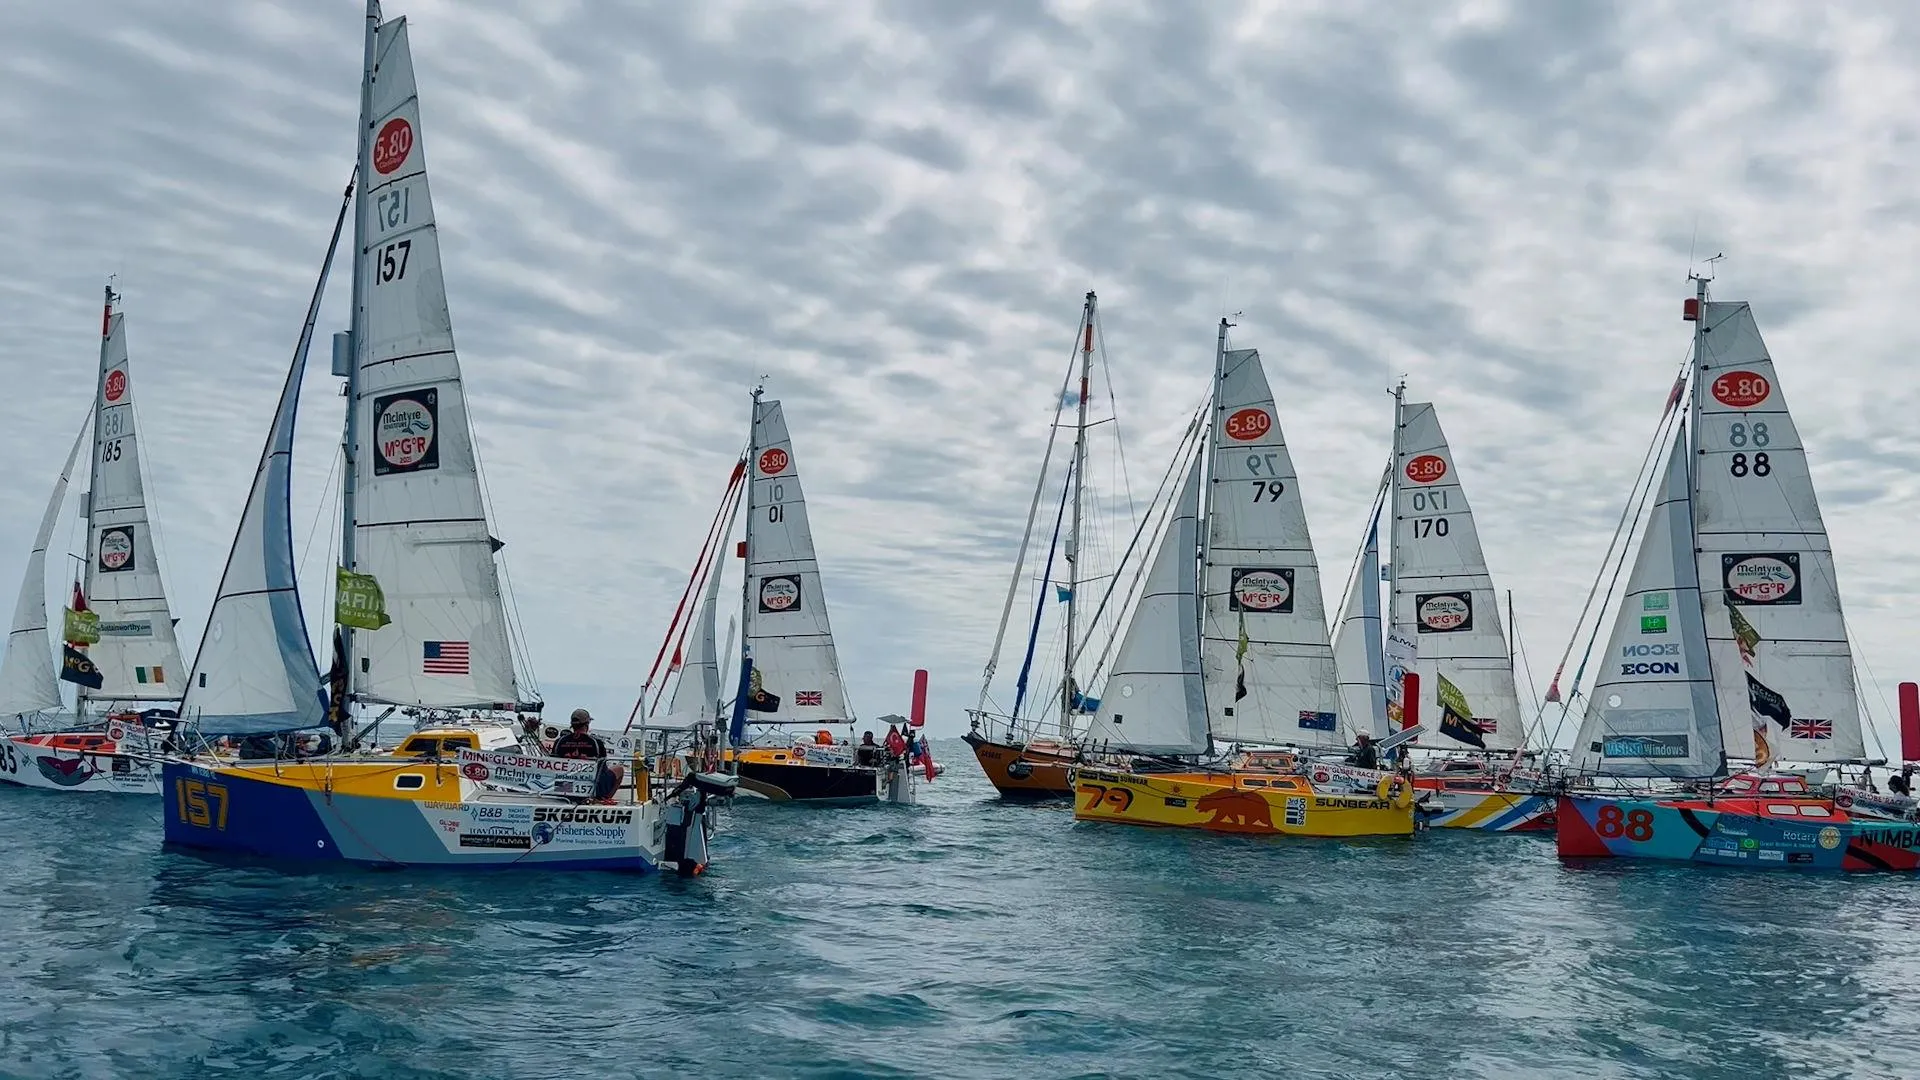
McIntyre Mini Globe Race 2025–2026 stworzył wymagające, rzeczywiste warunki do oceny systemów samosterowania wiatrowego. Zawodnicy żeglowali samotnie na 19-stopowych jachtach Class Globe 5.80, pokonując trasę długodystansową obejmującą zmienne warunki wiatrowe, chaotyczną falę, długie odcinki żeglugi z wiatrem oraz narastające obciążenia związane z oceanicznym opłynięciem świata.
W takich warunkach wiatrowy system samosterowania jest czymś więcej niż tylko udogodnieniem. Ogranicza fizyczne obciążenie związane z ciągłym ręcznym sterowaniem, pomaga zachować energię sternika i może zwiększać bezpieczeństwo, gdy żeglarz musi zająć się innymi zadaniami. Jednocześnie regaty pokazały, jak trudno jest uzyskać stabilne samosterowanie na małych, lekkich i bardzo responsywnych kadłubach.
Niniejszy raport analizuje doświadczenia udokumentowane dla trzech systemów reprezentowanych we flocie: Hydrovane, Windpilot i South Atlantic. Skupia się na zgłaszanych osiągach, uszkodzeniach wyposażenia, problemach z instalacją i konfiguracją, wpływie czynników środowiskowych oraz wymaganiach dotyczących konserwacji.
Obserwacje pochodzą z relacji z regat, wypowiedzi sterników, wywiadów oraz innych materiałów przywołanych w dalszej części raportu. Należy je interpretować jako obserwacje eksploatacyjne, a nie wyniki kontrolowanego testu technicznego. Jachty różniły się konfiguracją, obciążeniem, zestawem żagli, geometrią instalacji i techniką prowadzenia. W związku z tym opisane incydenty nie mogą same w sobie stanowić podstawy do określenia ogólnej niezawodności ani przewagi jednego producenta nad drugim.
Podstawowe rozróżnienie stosowane w całej analizie obejmuje:
- Awaria mechaniczna lub konstrukcyjna: uszkodzenie lub nieprawidłowe działanie elementów samego systemu samosterowania.
- Problemy związane z instalacją: zacinanie się, niewspółosiowość, problemy z mocowaniem lub zakłócenia wynikające ze sposobu zamontowania systemu.
- Problemy w obwodzie sterowania: tarcie, luz, rozciąganie lub nieefektywne prowadzenie linek łączących serwopendulum z układem sterowania jachtu.
- Wyzwania związane z osiągami i konfiguracją: sytuacje, w których system pozostaje sprawny, ale nie jest w stanie utrzymać zadowalającego kursu bez regulacji trymu żagli, wyważenia lub ustawień sterowania.
- Zakłócenia środowiskowe: wodorosty, turbulencje, działanie fal i inne czynniki zewnętrzne wpływające na zdolność systemu do wykrywania wiatru lub generowania siły sterującej.
Te kategorie są istotne, ponieważ system samosterowania nie jest odizolowanym elementem. Jego działanie zależy od wzajemnego oddziaływania mechanizmu, kadłuba i steru jachtu, instalacji, obwodu sterowania, żagli oraz warunków zewnętrznych.
2. Hydrovane
Systemy Hydrovane wykorzystują niezależny ster pomocniczy. W przeciwieństwie do systemów serwopendulum, które przekazują siłę sterującą za pomocą linek na główny ster lub rumpel jachtu, system ze sterem pomocniczym steruje za pomocą własnej płetwy sterowej. Takie rozwiązanie zapewnia inną architekturę instalacji i sterowania, ale jednocześnie stawia znaczne wymagania konstrukcyjne i hydrodynamiczne wobec pawęży oraz zespołu steru pomocniczego.
Kilku zawodników wyposażonych w systemy Hydrovane napotkało podczas regat problemy. Zgłaszane przypadki obejmowały uszkodzenia mechaniczne i zacinanie związane z instalacją, a także nadmierne korekty kursu, dużą wrażliwość na sterowanie oraz ograniczenia przy określonych konfiguracjach żagli.
2.1 Ertan Beskardes — Trekka
Ertan Beskardes doświadczył poważnej awarii mechanicznej, gdy podczas regat doszło do utraty krytycznego łącznika lub elementu mechanizmu Hydrovane. Ponieważ nie posiadał odpowiedniej części zamiennej, nie mógł już polegać na systemie w zakresie normalnego samosterowania.

Przed awarią Beskardes stosował różne konfiguracje żagli, aby zarządzać kompromisem między prędkością a skutecznością sterowania. Relacjonował używanie dużego spinakera A5 oraz wspomaganie sterowania lub przejmowanie sterowania w ciągu dnia, natomiast w nocy preferował konfigurację wyłącznie z fokiem, aby utrzymać łatwiejszy do kontrolowania kurs i zapewnić sobie odpoczynek.
Po awarii musiał korzystać z małych autopilotów elektrycznych w łatwiejszych warunkach oraz ze sterowania ręcznego, gdy warunki przekraczały ich praktyczne możliwości. Incydent pokazuje konsekwencje utraty krytycznego elementu mechanicznego podczas samotnego rejsu, szczególnie w sytuacji braku części zamiennych.
Znaczenie techniczne
Była to zgłoszona awaria mechaniczna, a nie jedynie kwestia trymu żagli lub instalacji. Pokazuje również znaczenie kontroli podatnych na uszkodzenia połączeń oraz uwzględnienia dostępności odpowiednich części zamiennych podczas długodystansowej żeglugi samotnej.
Źródła: relacje Sail-World z regat; McIntyre Mini Globe Race.
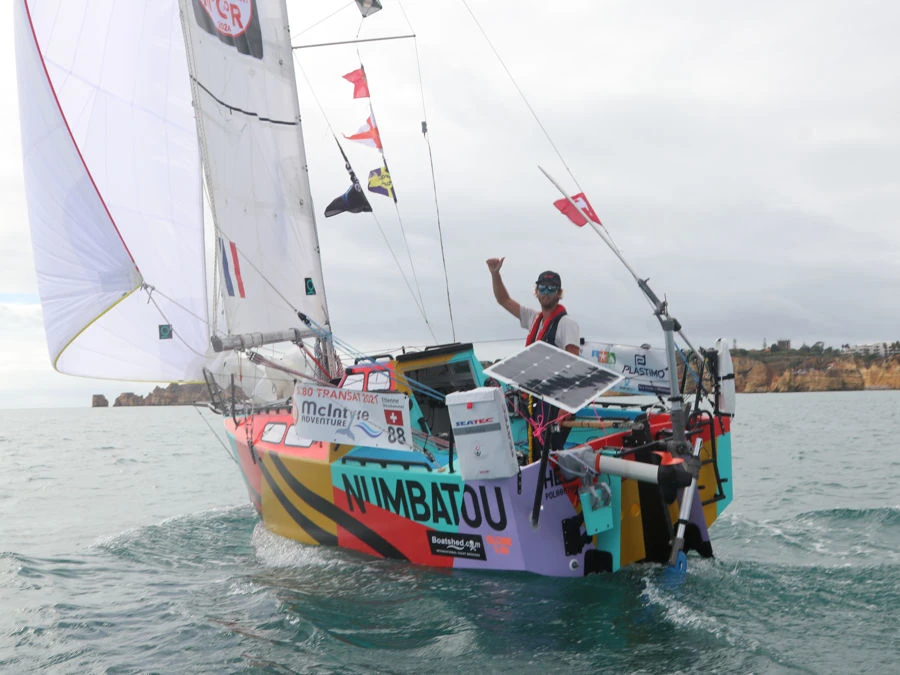
2.2 Jasmine Harrison — Numbatou
Jasmine Harrison napotkała zarówno problemy związane z instalacją, jak i późniejszy problem konstrukcyjny ze swoim systemem Hydrovane.
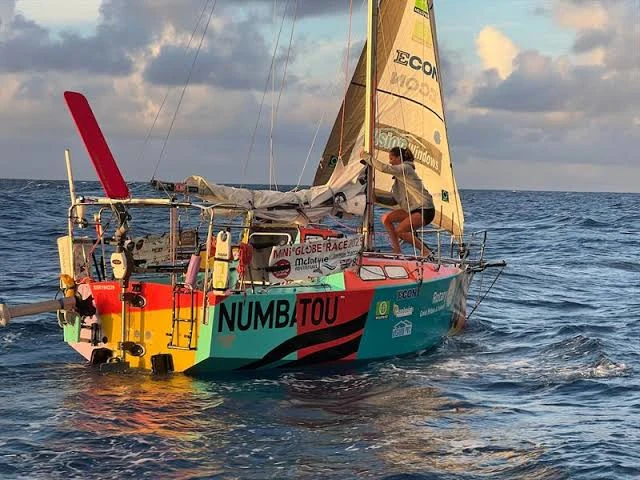
Podczas regat modyfikacja instalacji spowodowała nadmierny nacisk w dolnych punktach mocowania. Doprowadziło to do zacinania się zespołu steru pomocniczego i uniemożliwiło jego swobodne poruszanie. Harrison musiała zdiagnozować i usunąć problem podczas żeglugi. Po poluzowaniu odpowiednich śrub i zmianie sposobu, w jaki główny ster mógł się poruszać, udało jej się przywrócić działanie systemu.
Incydent pokazuje, jak geometria mocowania i siła dokręcenia śrub mogą wpływać na swobodę ruchu zespołu steru pomocniczego. Pokazuje również, że instrukcje lub standardowe praktyki należy ostrożnie dostosować do konkretnej geometrii małego jachtu.
Harrison zgłaszała również trudności z utrzymaniem stabilnego kursu na większej, rozkołysanej fali. Bardzo responsywny charakter kadłuba Class Globe 5.80 mógł prowadzić do nadmiernych korekt sterowania, powodując wyraźne odchylenia od kursu i spadek prędkości jachtu. Związane z tym obciążenie przyczyniało się do zmęczenia i okresów sterowania ręcznego.
Później podczas regat Harrison doświadczyła awarii konstrukcyjnej, gdy według relacji pękła część ramy sterującej Hydrovane. Wykonała tymczasową naprawę przy użyciu dostępnych materiałów, aby utrzymać system w działaniu.
Pomimo tych problemów Harrison z powodzeniem ukończyła opłynięcie świata i otrzymała Chichester Trophy. Jej doświadczenie pokazuje zarówno wymagania stawiane wyposażeniu podczas regat, jak i znaczenie umiejętności diagnozowania problemów, adaptacji oraz napraw na morzu.
Znaczenie techniczne
Przypadek Harrison obejmuje różne rodzaje problemów, których nie należy ze sobą utożsamiać. Początkowe zacinanie było związane z instalacją i regulacją, natomiast późniejsze uszkodzenie ramy było incydentem konstrukcyjnym. Nadmierne korekty kursu wynikały z problemu eksploatacyjnego związanego ze wzajemnym oddziaływaniem systemu i ruchu jachtu.
Źródła: Live Sail Die; Sail-World; oś czasu McIntyre Mini Globe Race; relacja Harrison.
2.3 Dan Turner — Immortal Game
Doświadczenia Dana Turnera pokazały wpływ sił działających od żagli, wyważenia kadłuba oraz prześwitu instalacyjnego na system ze sterem pomocniczym.
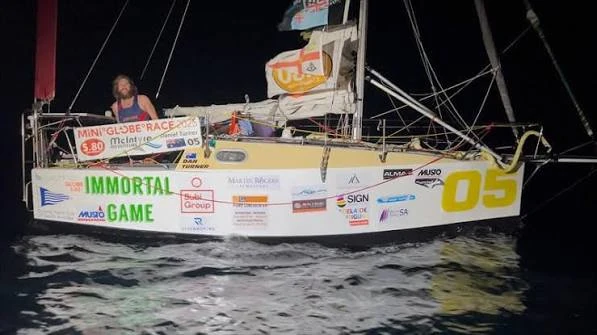
Turner relacjonował, że Hydrovane miał trudności z utrzymaniem kursu przy określonych konfiguracjach żagli. W szczególności system sterowania miał trudności z kompensowaniem momentów obrotowych generowanych przez grot, gdy kadłub nie zapewniał wystarczającego oporu bocznego. W niektórych warunkach jacht można było bardziej niezawodnie prowadzić wyłącznie na foku.
Ograniczenie to wymagało zmniejszenia powierzchni żagli lub zmiany konfiguracji, czasami kosztem średniej prędkości. Turner musiał również przejmować sterowanie ręczne, gdy system samosterowania nie był w stanie utrzymać pożądanego kursu.
Turner wzmocnił konstrukcję rufy Immortal Game podczas budowy jachtu. Było to działanie zapobiegawcze mające na celu rozłożenie obciążeń związanych z montażem niezależnego steru pomocniczego na małej pawęży wykonanej ze sklejki.
Później przewrócenie jachtu na burtę podczas knockdownu miało podobno wpływ na ustawienie systemu, a Turner doświadczył kolejnych problemów eksploatacyjnych. Położenie paneli słonecznych na pokładzie również powodowało problemy z prześwitem i przepływem powietrza wokół skrzydełka wiatrowego, szczególnie podczas żeglugi z wiatrem.
Znaczenie techniczne
Przypadek Turnera pokazuje, że system ze sterem pomocniczym należy traktować jako część całego układu sterowania i wyważenia jachtu. Wytrzymałość pawęży, ustawienie mocowania, wyważenie żagli oraz niezakłócony ruch skrzydełka wiatrowego mają wpływ na prawidłowe działanie systemu.
Źródła: McIntyre Mini Globe Race — podsumowanie Transat; budowa jachtu Turnera; McIntyre Mini Globe Race.
2.4 Renaud Stitelmann — Capucinette
Renaud Stitelmann, zwycięzca regat, również zgłaszał problemy z Hydrovane w trudnych warunkach morskich.
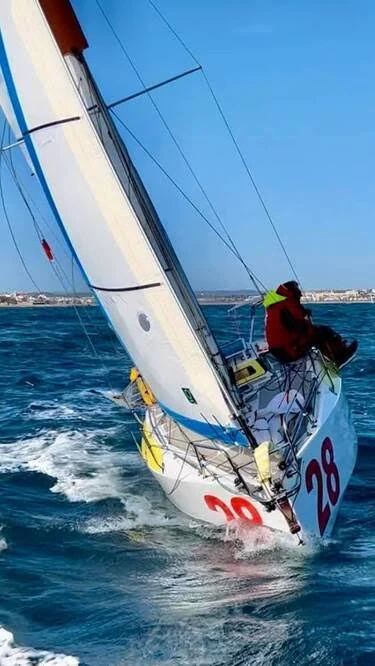
W ciężkich i chaotycznych warunkach system mógł wykonywać nadmierne korekty w odpowiedzi na ruchy bardzo responsywnego kadłuba. Prowadziło to do zygzakowania i spadku prędkości jachtu. Stitelmann eksperymentował z układem gumy amortyzującej, aby tłumić lub ograniczać ruch steru i zmniejszyć nadmierną reakcję sterową.
W szczególnie chaotycznej fali, gdy fale nadchodziły z wielu kierunków, zdolność systemu do utrzymywania kursu była podobno ograniczona. Stitelmann musiał czasami zmieniać plan żagli lub przechodzić na sterowanie ręczne.
Znaczenie techniczne
Doświadczenie zwycięzcy regat jest istotne, ponieważ pokazuje, że problemy ze sterowaniem nie dotyczyły wyłącznie mniej doświadczonych żeglarzy ani jednej konkretnej instalacji. Zgłaszane trudności należy jednak rozpatrywać w kontekście ruchu małego kadłuba, stanu morza, wyważenia żagli i ustawień sterowania, a nie jako dowód ogólnego ograniczenia dotyczącego wszystkich instalacji Hydrovane.
Źródła: Practical Boat Owner; McIntyre Mini Globe Race; nagranie z regat.
2.5 Pilar Pasanau — Peter Punk
Pilar Pasanau również doświadczała problemów z utrzymaniem kursu i nadmiernym sterowaniem, podobnych do tych opisywanych przez innych użytkowników Hydrovane. Dostępne relacje wskazują na trudności z utrzymaniem kierunku i reakcją sterowania, ale nie potwierdzają porównywalnego uszkodzenia konstrukcyjnego ani mechanicznego zacięcia jej systemu.
Znaczenie techniczne
Jej doświadczenie dodatkowo podkreśla znaczenie wyważenia kadłuba, konfiguracji żagli i reakcji układu sterowania na małych jachtach o niewielkiej wyporności. Problemów z osiągami nie należy automatycznie klasyfikować jako awarii mechanicznych.
Źródło: nagranie z regat.
2.6 Ogólna ocena Hydrovane
Incydenty dotyczące Hydrovane opisane w materiałach źródłowych obejmują kilka różnych kategorii:
- Utratę elementu mechanicznego, zgłoszoną przez Ertana Beskardesa.
- Zacinanie związane z instalacją oraz uszkodzenie konstrukcyjne, których doświadczyła Jasmine Harrison.
- Ograniczenia związane ze sterowaniem i siłami działającymi od żagli, zgłaszane przez Dana Turnera.
- Nadmierne korekty i trudności z utrzymaniem kursu na ciężkiej lub chaotycznej fali, zgłaszane przez Renauda Stitelmanna i Pilar Pasanau.
- Kwestie związane z prześwitem i ustawieniem, dotyczące wyposażenia pokładowego i sposobu mocowania.
Przypadki te pokazują, że wymagania stawiane przez Class Globe 5.80 mogą ujawniać słabe punkty całej instalacji i konfiguracji eksploatacyjnej. Pokazują również, że niektóre problemy można było usunąć poprzez regulację lub adaptację, podczas gdy inne wiązały się z fizycznym uszkodzeniem.
Relacje nie dostarczają standaryzowanego wskaźnika awaryjności ani nie określają stanu każdego systemu Hydrovane używanego we flocie. Wiarygodne porównanie wymagałoby spójnych informacji dotyczących liczby urządzeń, czasu pracy, historii konserwacji, geometrii instalacji oraz stopnia trudności napotkanych warunków.
3. Windpilot
Systemy serwopendulum Windpilot wykorzystują skrzydełko wiatrowe wykrywające kierunek wiatru do sterowania podwodną płetwą serwopendulum. Przepływ wody działający na płetwę generuje siłę, która jest przekazywana za pomocą linek do głównego układu sterowania jachtu.
Rozwiązanie to wymaga współpracy kilku elementów: skrzydełko wiatrowe musi mieć dostęp do czystego przepływu powietrza, podwodna płetwa musi pracować w odpowiednim przepływie wody, a linki sterujące muszą skutecznie przekazywać ruch. Relacje z regat dotyczące użytkowników Windpilot opisują przede wszystkim zakłócenia środowiskowe, konflikty związane z instalacją lub rozmieszczeniem wyposażenia oraz problemy eksploatacyjne, a nie katastrofalne uszkodzenia konstrukcyjne głównego mechanizmu.
Dwóch zawodników we flocie korzystało według dostępnych informacji z systemów Windpilot: Jakub Ziemkiewicz i Christian Sauer.
3.1 Jakub Ziemkiewicz — BIBI
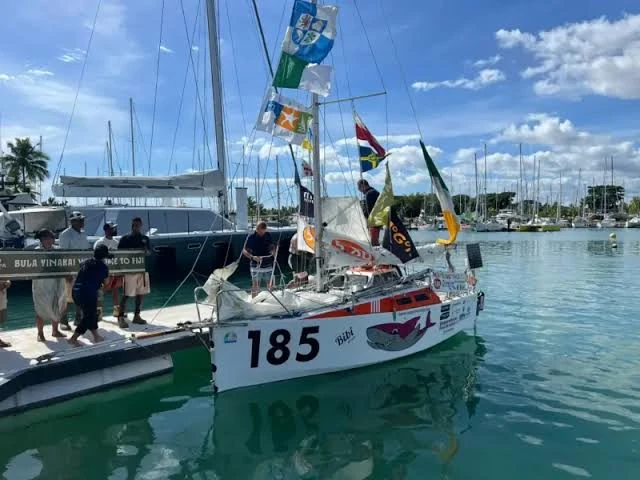
Doświadczenie Jakuba Ziemkiewicza na pokładzie BIBI pokazuje wpływ zanieczyszczeń środowiskowych oraz charakterystyki żeglugowej jachtu Class Globe 5.80.
Zanieczyszczenie wodorostami
Podczas przepraw przez Atlantyk Ziemkiewicz napotkał pływające sargassum. Wodorosty gromadziły się wokół podwodnej płetwy serwopendulum, zakłócając przepływ wody niezbędny do wytworzenia siły sterującej. Musiał wielokrotnie ręcznie usuwać zanieczyszczenia, aby przywrócić działanie systemu.
Jest to przeszkoda środowiskowa, a nie dowód uszkodzenia wewnętrznego mechanizmu. Mimo to może ona całkowicie uniemożliwić skuteczne sterowanie i wymagać potencjalnie niebezpiecznej interwencji przy rufie.
Osiągi przy słabym wietrze
Ziemkiewicz zgłaszał również problemy przy bardzo słabym wietrze. System serwopendulum wymaga odpowiedniego względnego przepływu wody przez podwodną płetwę, aby wytworzyć użyteczną siłę sterującą. Gdy prędkość jachtu spada, zmniejsza się również dostępna siła hydrodynamiczna, ograniczając zdolność systemu do korygowania kursu.
Utrzymanie kursu z wiatrem i wyważenie kadłuba
Ziemkiewicz miał trudności z utrzymaniem stabilnego kursu z wiatrem na ciężkiej, rozkołysanej fali. Ograniczony zestaw żagli utrudniał mu precyzyjne wyważenie jachtu w każdych warunkach. Gdy jacht tracił wyważenie, mógł znacznie zsuwać się z kursu lub wykonywać ruchy odchylające podczas schodzenia z fal.
Wykorzystywał konfigurację mieczy jachtu w celu poprawy stabilności kierunkowej. Opuszczenie mieczy pomagało ograniczyć boczne ześlizgiwanie i zapewniało stabilniejszą platformę dla systemu samosterowania. Jedna z obudów miecza miała podobno ulec uszkodzeniu pod dużym obciążeniem, jednak dostępna relacja nie wskazuje, że uszkodzenie to zostało spowodowane przez Windpilot.
Pomimo tych problemów Ziemkiewicz ukończył regaty, zajmując szóste miejsce w klasyfikacji generalnej.
Znaczenie techniczne
Przypadek Ziemkiewicza pokazuje, jak zanieczyszczenia środowiskowe, niska prędkość jachtu, wyważenie żagli i dynamika kadłuba mogą ograniczać działanie systemu serwopendulum bez konieczności wskazywania na usterkę mechaniczną samego systemu samosterowania.
Źródła: Afloat; Southern Wooden Boat Sailing; McIntyre Mini Globe Race — Leg 2; McIntyre Mini Globe Race.
3.2 Christian Sauer — Argo
Doświadczenie Christiana Sauera na pokładzie Argo obejmowało zakłócenia przepływu powietrza, turbulencje pod wodą oraz ustawienie mocowania.
Zakłócenia przepływu powietrza
Na początku regat Sauer stwierdził, że położenie jego paneli słonecznych zakłócało przepływ powietrza docierającego do skrzydełka wiatrowego Windpilot. Turbulencje i przeszkody mogą ograniczać zdolność skrzydełka do dokładnego wykrywania zmian kierunku wiatru pozornego, wpływając na reakcję systemu. Sauer rozważał zmianę rozmieszczenia paneli słonecznych w celu poprawy przepływu powietrza.
Turbulencje pod wodą
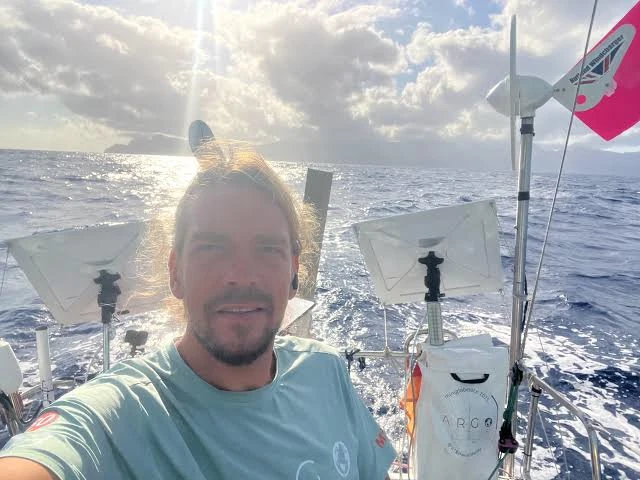
Sauer zgłaszał również trudności związane ze strugą i turbulencjami powodowanymi przez miecze zamontowane przy pawęży jachtu. Podwodna płetwa serwopendulum Windpilot znajdowała się w wodzie, na którą wpływał kadłub i elementy podwodne. Zakłócony przepływ mógł zmniejszać skuteczność i stabilność siły hydrodynamicznej działającej na płetwę.
Wyważenie jachtu oraz wzajemne położenie elementów podwodnych i systemu samosterowania wymagały zatem szczególnej uwagi.
Ustawienie zacisku mocującego
Później, na Pacyfiku, zacisk mocujący miał podobno zmienić swoje ustawienie pod wpływem powtarzających się uderzeń i obciążeń podczas żeglugi oceanicznej. Wpłynęło to na działanie systemu i zwiększyło obciążenie sternika. Sauer napotkał również problem z instalacją elektryczną, co przyczyniło się do okresów sterowania ręcznego.
Sauer opisywał trudności z uzyskaniem płynnego utrzymywania kursu, zauważając, że ani system samosterowania, ani autopilot elektryczny nie były w stanie konsekwentnie prowadzić jachtu w napotkanych warunkach. Nawet sterowanie ręczne było wymagające.
Znaczenie techniczne
Przypadek Sauera pokazuje, jak przepływ powietrza, przepływ wody, bezpieczeństwo mocowania i ogólne wyważenie jachtu mogą łącznie wpływać na działanie systemu samosterowania. Podkreśla również potrzebę rozróżnienia działania mechanizmu samosterowania od zewnętrznych warunków rozmieszczenia i mocowania.
Źródła: McIntyre Mini Globe Race — raport z Leg One; Sail-World; Practical Boat Owner.
3.3 Ogólna ocena Windpilot
Przypadki dotyczące Windpilot udokumentowane w materiałach źródłowych dotyczą głównie:
- Zanieczyszczenia podwodnej płetwy serwopendulum przez wodorosty.
- Zmniejszonej skuteczności hydrodynamicznej przy bardzo niskiej prędkości jachtu.
- Zakłóceń przepływu powietrza powodowanych przez wyposażenie pokładowe.
- Turbulencji powodowanych przez elementy podwodne kadłuba i geometrię pawęży.
- Przesuwania się zacisku mocującego i problemów z ustawieniem.
- Konieczności wyważenia jachtu i optymalizacji konfiguracji żagli.
Udokumentowane przypadki nie opisują katastrofalnej awarii konstrukcyjnej głównego mechanizmu Windpilot. Nie należy jednak interpretować tego jako dowodu, że system jest odporny na awarie mechaniczne; odzwierciedla to jedynie incydenty udokumentowane dla dwóch jachtów wyposażonych w Windpilot, opisanych w dostępnych materiałach.
Doświadczenia te podkreślają znaczenie niezakłóconego przepływu powietrza, odpowiedniego położenia elementów podwodnych, bezpiecznego mocowania oraz skutecznej integracji z układem sterowania jachtu.
4. South Atlantic
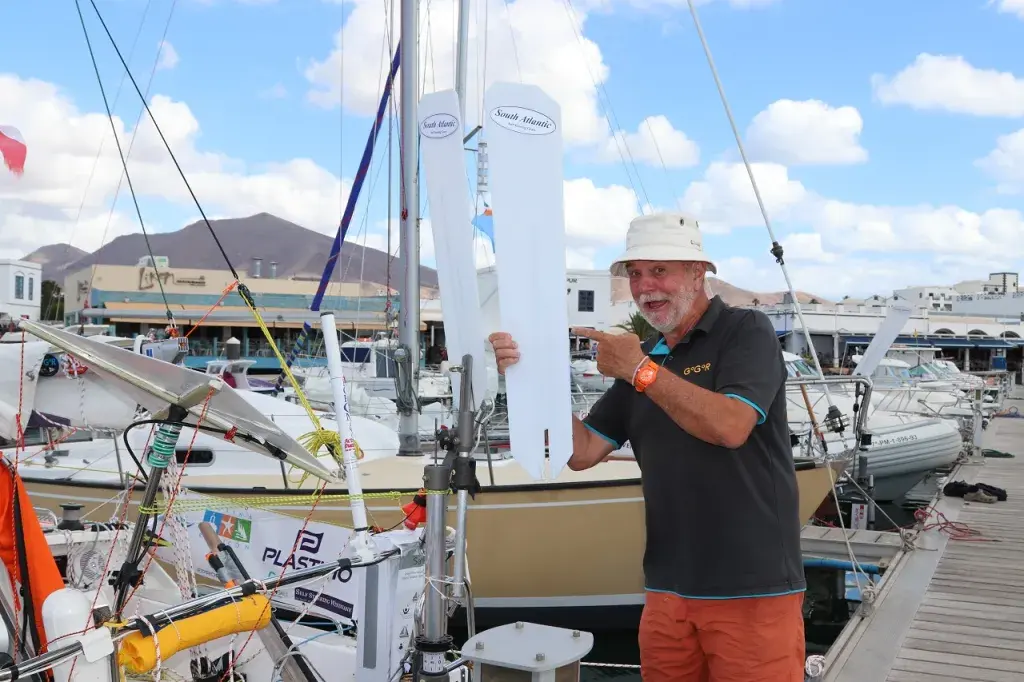
Systemy serwopendulum South Atlantic były używane przez kilku zawodników floty Class Globe 5.80. Zgłaszane doświadczenia dostarczają cennych informacji na temat znaczenia prowadzenia linek sterujących, ich napięcia, tarcia, wyważenia żagli oraz zależności między responsywnym kadłubem a charakterystyką sterowania systemu samosterowania.
Dostępne relacje opisują wrażliwość sterowania, zużycie w obwodzie linek sterujących oraz potrzebę bieżących regulacji. Problemy te należy dokładnie oceniać i odróżniać od awarii głównej konstrukcji mechanicznej systemu samosterowania. System serwopendulum zależy od kompletnego obwodu przekazywania ruchu między podwodną płetwą a sterowaniem jachtu, dlatego stan i geometria linek oraz bloczków są integralną częścią jego działania.
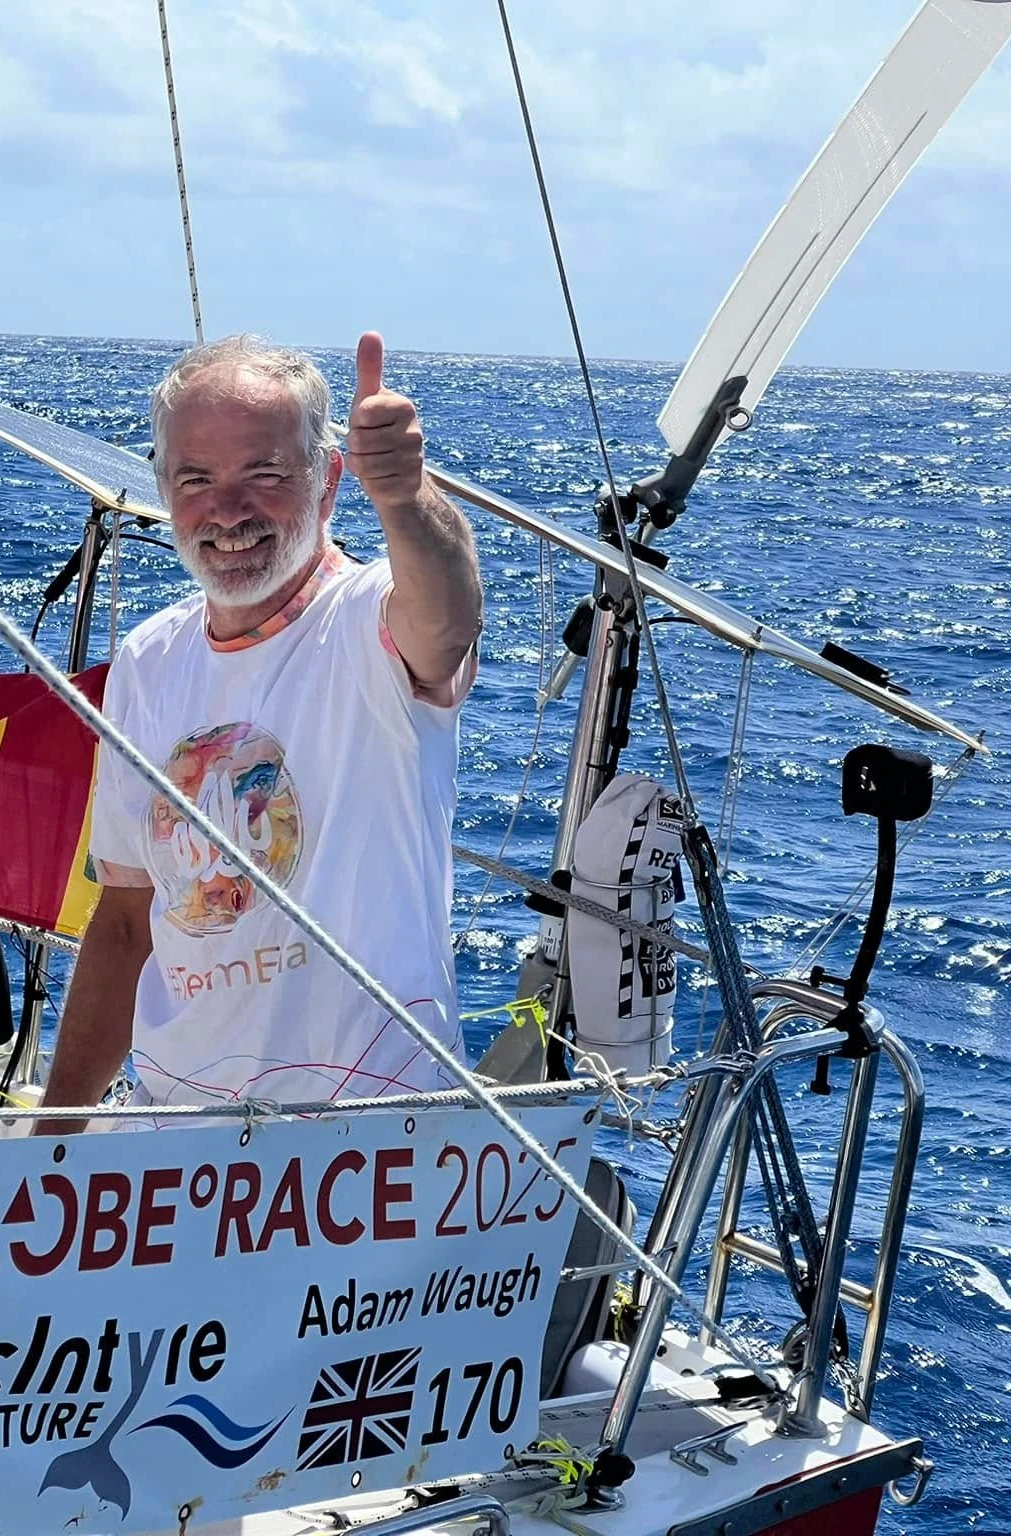
4.1 Adam Waugh — Little Wren
Doświadczenie Adama Waugha koncentrowało się na precyzyjnym dostrojeniu zależności między trymem żagli, rozmieszczeniem masy i reakcją systemu samosterowania.
Na początku regat Little Wren był opisywany jako jacht bardzo responsywny lub „nerwowy”. W określonych warunkach serwopendulum mogło reagować bardzo gwałtownie, gdy żagle nie były odpowiednio wyważone. Szkwale i zmieniający się stan morza mogły zwiększać wymagania wobec sterowania, utrudniając utrzymanie stabilnego kursu.

Waugh pracował nad poprawą wyważenia jachtu, w tym nad zmianą rozmieszczenia wyposażenia i eksperymentowaniem z różnymi rozmiarami skrzydełek wiatrowych. Regulacje te pomogły mu uzyskać bardziej stabilne utrzymywanie kursu w zmiennych warunkach.
Ostatecznie Waugh pozytywnie wypowiadał się o niezawodności swojego systemu South Atlantic. Zgłaszał zadowalające działanie w różnych konfiguracjach żeglugi, w tym podczas żeglugi fordewind z dwoma fokami rozstawionymi na spinakerbomach. Uważał system za wartościowy element umożliwiający mu ukończenie regat.
Znaczenie techniczne
Doświadczenie Waugha pokazuje, że wrażliwość sterowania nie musi oznaczać awarii mechanicznej. Na małym, responsywnym kadłubie trym żagli, obciążenie oraz dobór skrzydełka wiatrowego mogą w znaczący sposób wpływać na zachowanie całego systemu samosterowania.
Źródła: Globe 5.80 Transat — podsumowanie Leg One; Globe 5.80 Transat — Leg Two; BBC.
4.2 Eric Marsh — Sunbear
Na jachcie Erica Marsha Sunbear używano wcześniej startującego w regatach systemu South Atlantic S 301. Urządzenie było już używane w poprzednich regatach i dlatego stanowiło wcześniejszą wersję systemu, a nie nowy, nieużywany model. Biorąc pod uwagę wcześniejszą eksploatację, można zasadnie założyć, że niektóre elementy mogły wykazywać pewien stopień zużycia w momencie rozpoczęcia McIntyre Mini Globe Race. Ta wcześniejsza historia eksploatacji jest istotnym czynnikiem przy ocenie problemów konserwacyjnych zgłoszonych podczas wydarzenia.
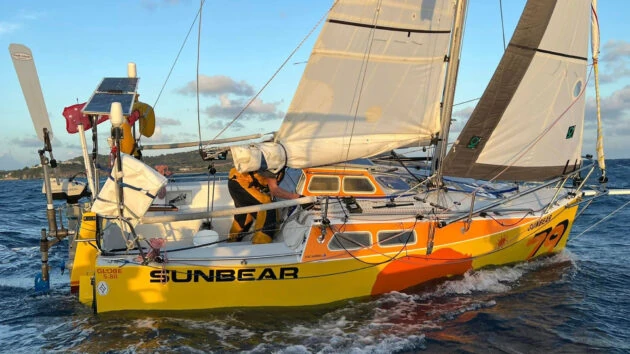
Podczas regat Marsh napotkał zużycie linek sterujących, które wymagało uwagi, a następnie wymiany lub modernizacji na Fidżi. Problemy te podkreślają znaczenie kontroli i konserwacji obwodu linek sterujących, szczególnie w przypadku wyposażenia mającego historię wcześniejszej eksploatacji. Zgłoszone zużycie linek nie powinno jednak być interpretowane jako dowód awarii głównego mechanizmu sterującego S 301.
Doświadczenie Marsha podkreśla również znaczenie regularnych przeglądów i konserwacji systemów samosterowania, szczególnie podczas wymagających regat oceanicznych. W wywiadzie przed regatami Marsh podkreślał, że systemy samosterowania wymagają odpowiedniej opieki i że planował zabrać części zamienne do elementów, które mogą wymagać wymiany. Jego wypowiedzi wzmacniają rozróżnienie między niezawodnością konstrukcji systemu a stanem konkretnego urządzenia po wielokrotnym użyciu.
Doświadczenie Sunbear pokazuje, dlaczego wcześniejsza historia eksploatacji urządzenia powinna być uwzględniana przy ocenie jego działania. Wymagania konserwacyjne zaobserwowane podczas regat są zgodne z możliwością wystąpienia zużycia w wcześniej używanym systemie i nie powinny same w sobie być traktowane jako dowód fundamentalnej słabości konstrukcyjnej South Atlantic S 301.
Źródła: Practical Boat Owner; Coffs Coast News of the Area; McIntyre Mini Globe Race; nagranie Sail-World.
4.3 Josh Kali — Skookum
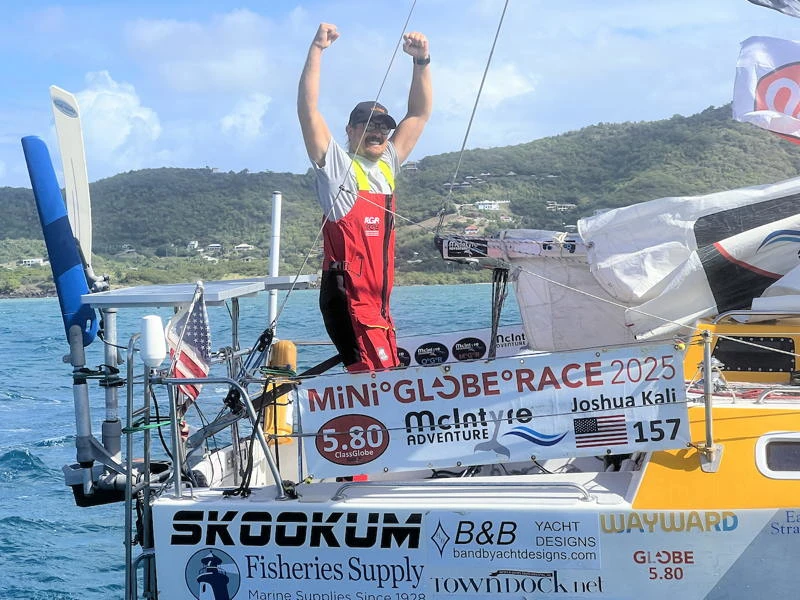
Josh Kali wyruszył z Panamy na pokładzie Skookum bez elektronicznego autopilota i nie posiadał elektronicznego autopilota podczas regat. Przez cały czas opłynięcia świata polegał więc wyłącznie na swoim systemie samosterowania South Atlantic S 301. Oznaczało to, że S 301 był jego jedynym środkiem automatycznego utrzymywania kursu, co nadawało szczególne znaczenie jego niezawodności oraz utrzymaniu prawidłowej konfiguracji sterowania podczas długich odcinków oceanicznych.
Doświadczenie Kali obejmowało stałą uwagę poświęcaną napięciu i prowadzeniu linek sterujących. System serwopendulum opiera się na skutecznym przekazywaniu ruchu z podwodnej płetwy do sterowania jachtu. Jeśli linki sterujące poluzują się, rozciągną lub napotkają nadmierne tarcie, część ruchu płetwy może nie zostać skutecznie przekazana. Może to stworzyć strefę martwą, w której system samosterowania porusza się, ale ster jachtu nie reaguje odpowiednio szybko, powodując niestabilne utrzymywanie kursu.
Kali zgłaszał konieczność utrzymywania odpowiedniego napięcia linek oraz regulowania ich układu. Eksperymentował z indywidualnie dobranymi bloczkami prowadzącymi i modyfikacjami konfiguracji linek, aby poprawić utrzymywanie kursu podczas odcinków na Pacyfiku i Oceanie Indyjskim.
Pomimo tych problemów Kali nadal polegał wyłącznie na swoim S 301, bez wsparcia elektronicznego autopilota. Jego doświadczenie podkreśla znaczenie prawidłowej instalacji, konserwacji linek sterujących oraz bieżącej regulacji dla uzyskania niezawodnego samosterowania na małym, bardzo responsywnym jachcie oceanicznym.
Znaczenie techniczne
Przypadek Kali pokazuje znaczenie całego obwodu sterowania w systemie serwopendulum, szczególnie gdy jest on jedynym wyposażeniem samosterującym jednostki. Luzy, tarcie i nieefektywne prowadzenie linek mogą zmniejszyć precyzję sterowania, ale objawy te same w sobie nie dowodzą awarii głównego mechanizmu systemu samosterowania. Jego poleganie wyłącznie na S 301 przez całe regaty dostarcza również istotnego kontekstu eksploatacyjnego przy ocenie roli systemu podczas samotnej żeglugi oceanicznej.
Źródła: Josh Kali — Latitude 38; relacje Josha Kali z regat.
4.4 Prowadzenie linek sterujących, tarcie i rozciąganie
Przypadki dotyczące South Atlantic wskazują na szerszą kwestię inżynieryjną, która ogólnie dotyczy systemów serwopendulum: obwód linek sterujących jest częścią układu sterowania, a nie dodatkowym akcesorium.
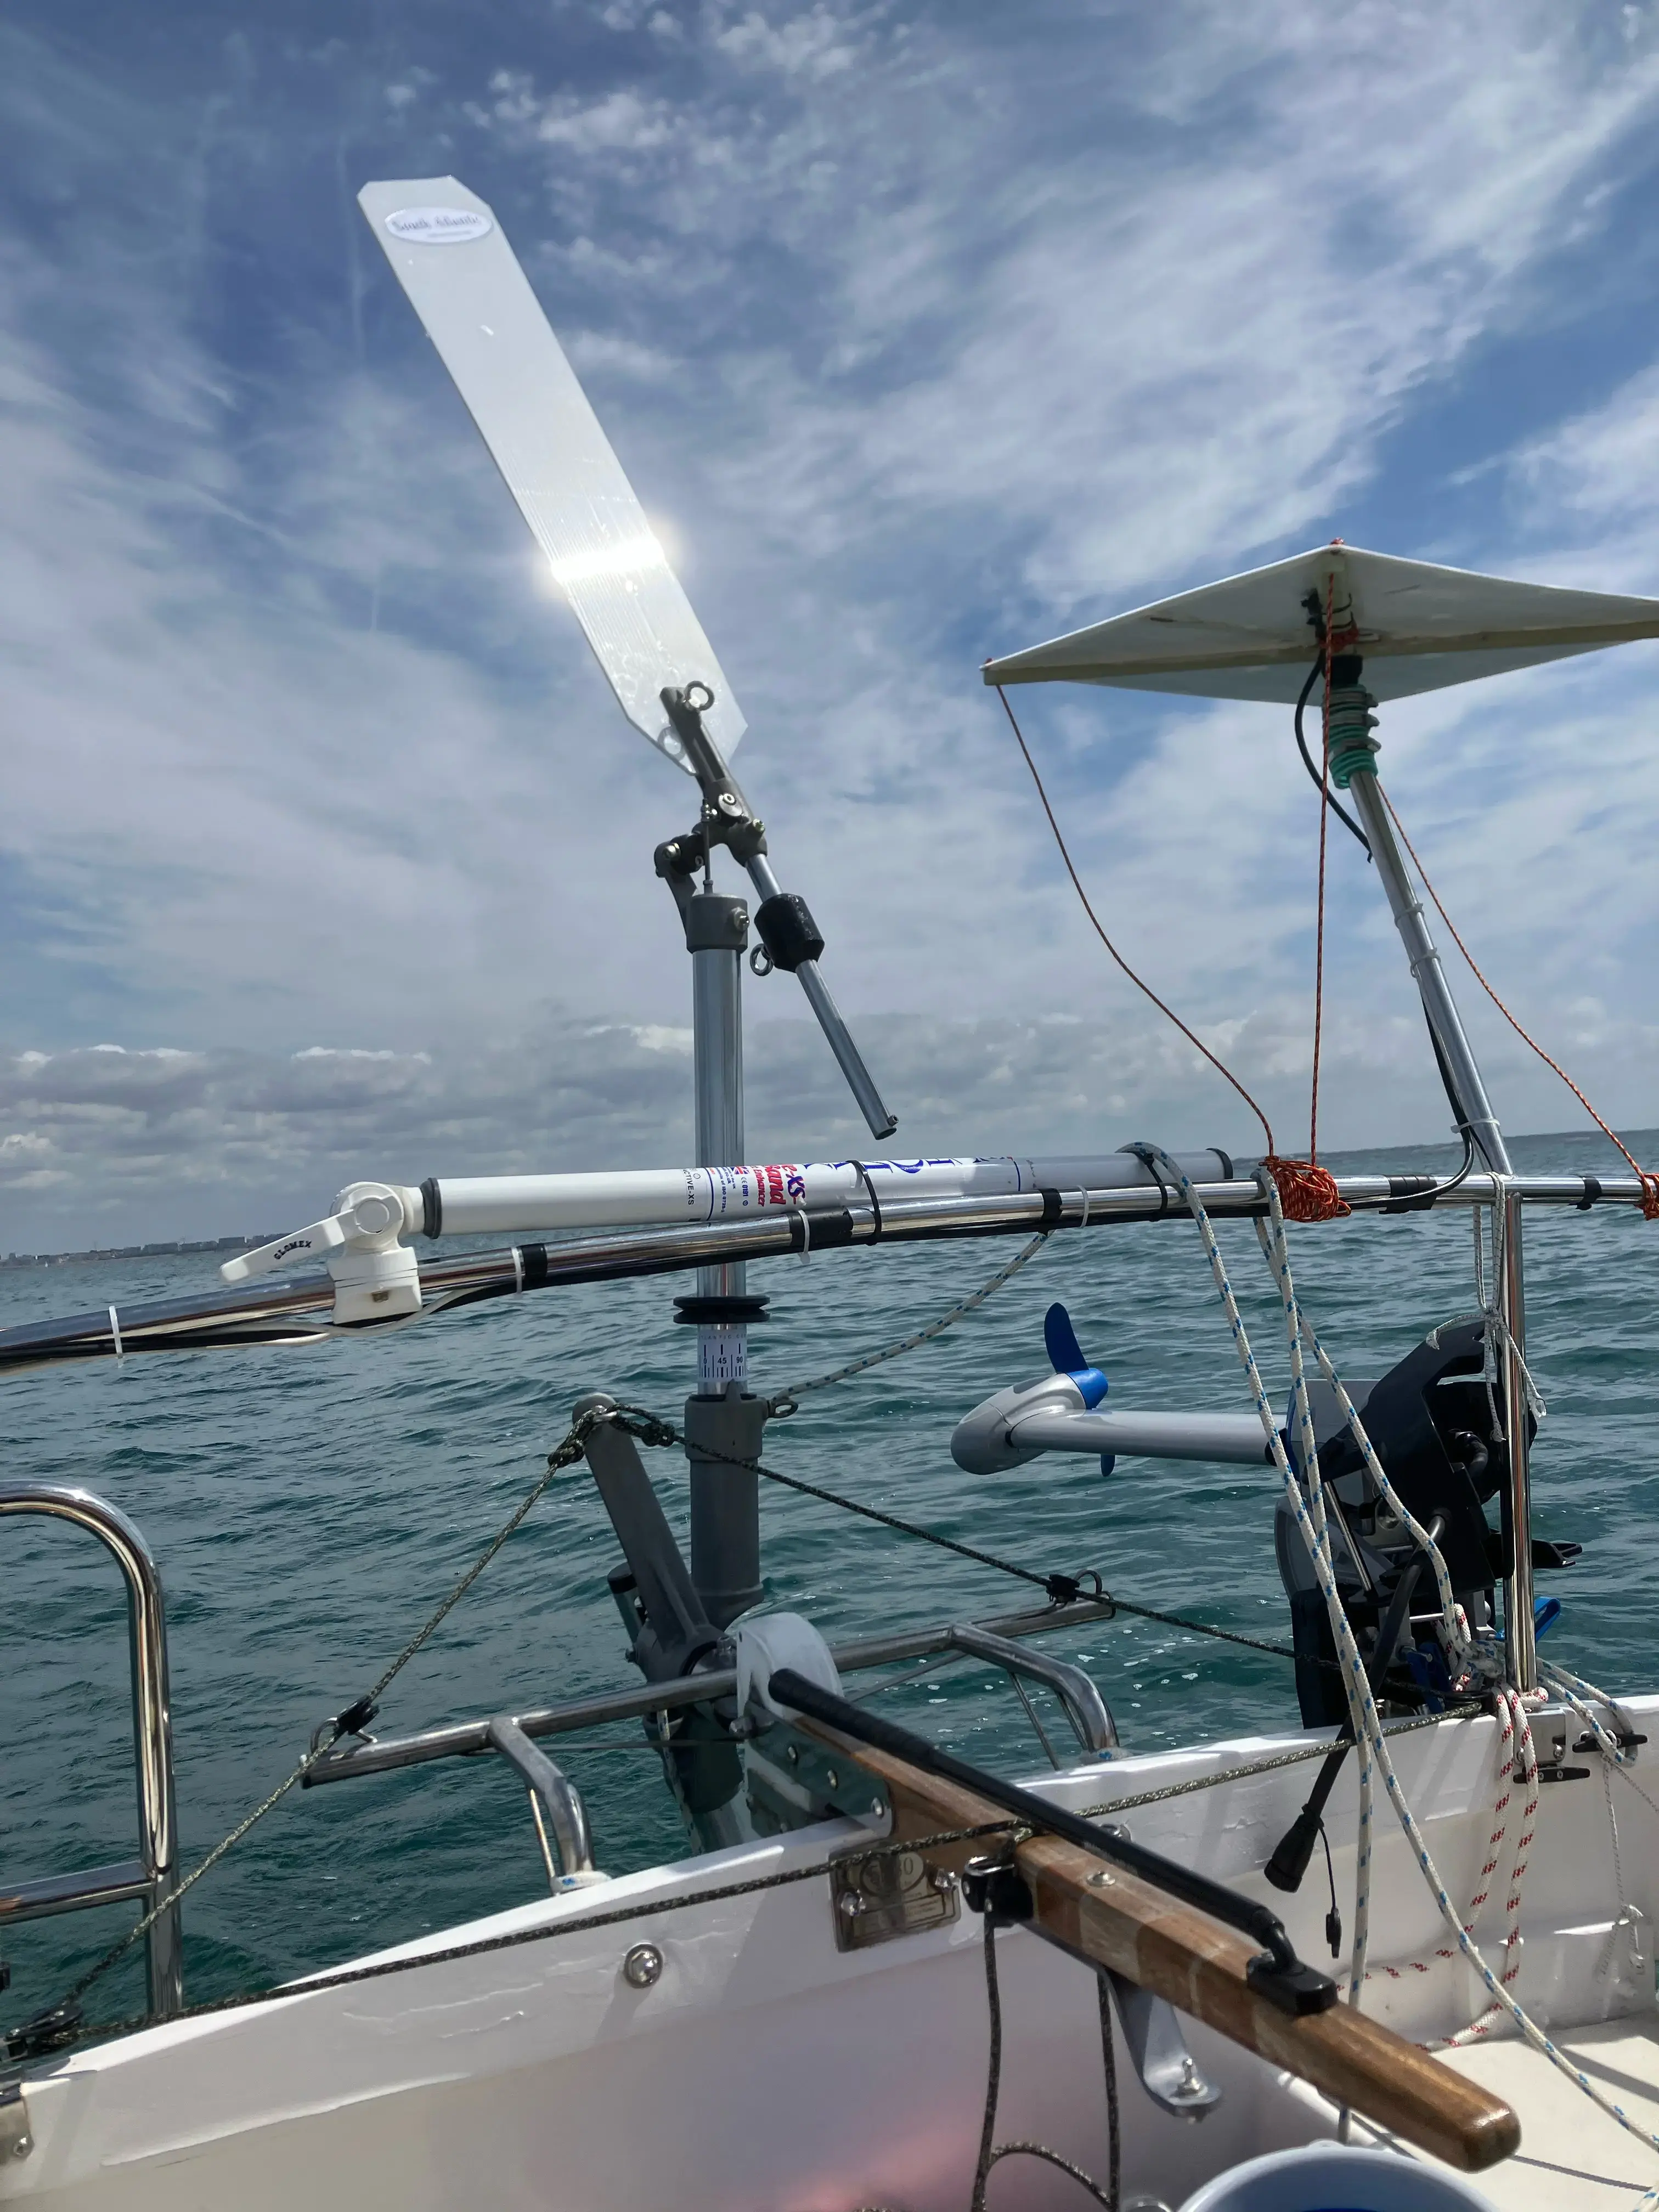
Prawidłowo zaprojektowany obwód powinien skutecznie i konsekwentnie przekazywać ruch. Na jego działanie wpływa kilka czynników:
Prowadzenie linek i geometria bloczków
Każda zmiana kierunku na bloczku wprowadza pewne tarcie. Liczba bloczków, ich ustawienie, charakterystyka ich łożysk oraz kąty, pod jakimi linki wchodzą i wychodzą z bloczków, mogą wpływać na skuteczność przekazywania ruchu.
Na kompaktowym jachcie takim jak Class Globe 5.80 odległość między pawężą a rumplem jest niewielka. Może to sprawiać, że szczególnie ważne jest unikanie niepotrzebnych zmian kierunku, ostrych kątów lub niewłaściwie ustawionych bloczków.
Rozciąganie i elastyczność linek
Linki sterujące są poddawane zmiennym obciążeniom, szczególnie gdy jacht porusza się na fali. Jeśli linka znacząco rozciąga się pod obciążeniem, część ruchu serwopendulum może zostać pochłonięta przez linkę zamiast zostać przekazana na rumpel. Może to powodować opóźnioną reakcję lub odczuwalną strefę martwą.
Liny o małej rozciągliwości, odpowiednio dobrany przekrój oraz regularne przeglądy mogą pomóc utrzymać stałą skuteczność przekazywania ruchu. Materiały o wysokiej wytrzymałości, takie jak Dyneema, mogą być odpowiednie, pod warunkiem właściwego doboru i prawidłowego montażu do danego zastosowania.
Napięcie i regulacja
Nadmierny luz może zmniejszać precyzję sterowania, natomiast zbyt duże napięcie może zwiększać tarcie lub powodować niepotrzebne obciążenia systemu. Celem jest prawidłowo wyregulowany obwód, który porusza się swobodnie i jednocześnie niezawodnie przekazuje sygnał sterujący.
Konserwacja i kontrola
Linki, bloczki, punkty mocowania oraz połączenia z rumplem należy okresowo sprawdzać pod kątem zużycia, przetarć, ustawienia i zmian napięcia. Obwód sterowania, który działa prawidłowo w jednej konfiguracji, może wymagać regulacji po zmianach w planie żagli, obciążeniu lub rozmieszczeniu wyposażenia na pokładzie.
Są to ogólne kwestie inżynieryjne dotyczące systemów sterowania serwopendulum. Pomagają wyjaśnić, w jaki sposób problemy z linkami sterującymi mogą wpływać na osiągi, ale nie należy na ich podstawie przypisywać konkretnej awarii określonemu materiałowi, bloczkowi lub instalacji, jeśli przyczyna ta nie została potwierdzona w danym przypadku.
Źródła: South Atlantic — S 301 / Globe 5.80; informacje techniczne South Atlantic; zastosowania Dyneema w żeglarstwie; Practical Boat Owner — poradnik dotyczący systemów samosterowania.
4.5 Ogólna ocena South Atlantic
Przypadki dotyczące South Atlantic zawarte w dostępnych materiałach źródłowych wskazują przede wszystkim na:
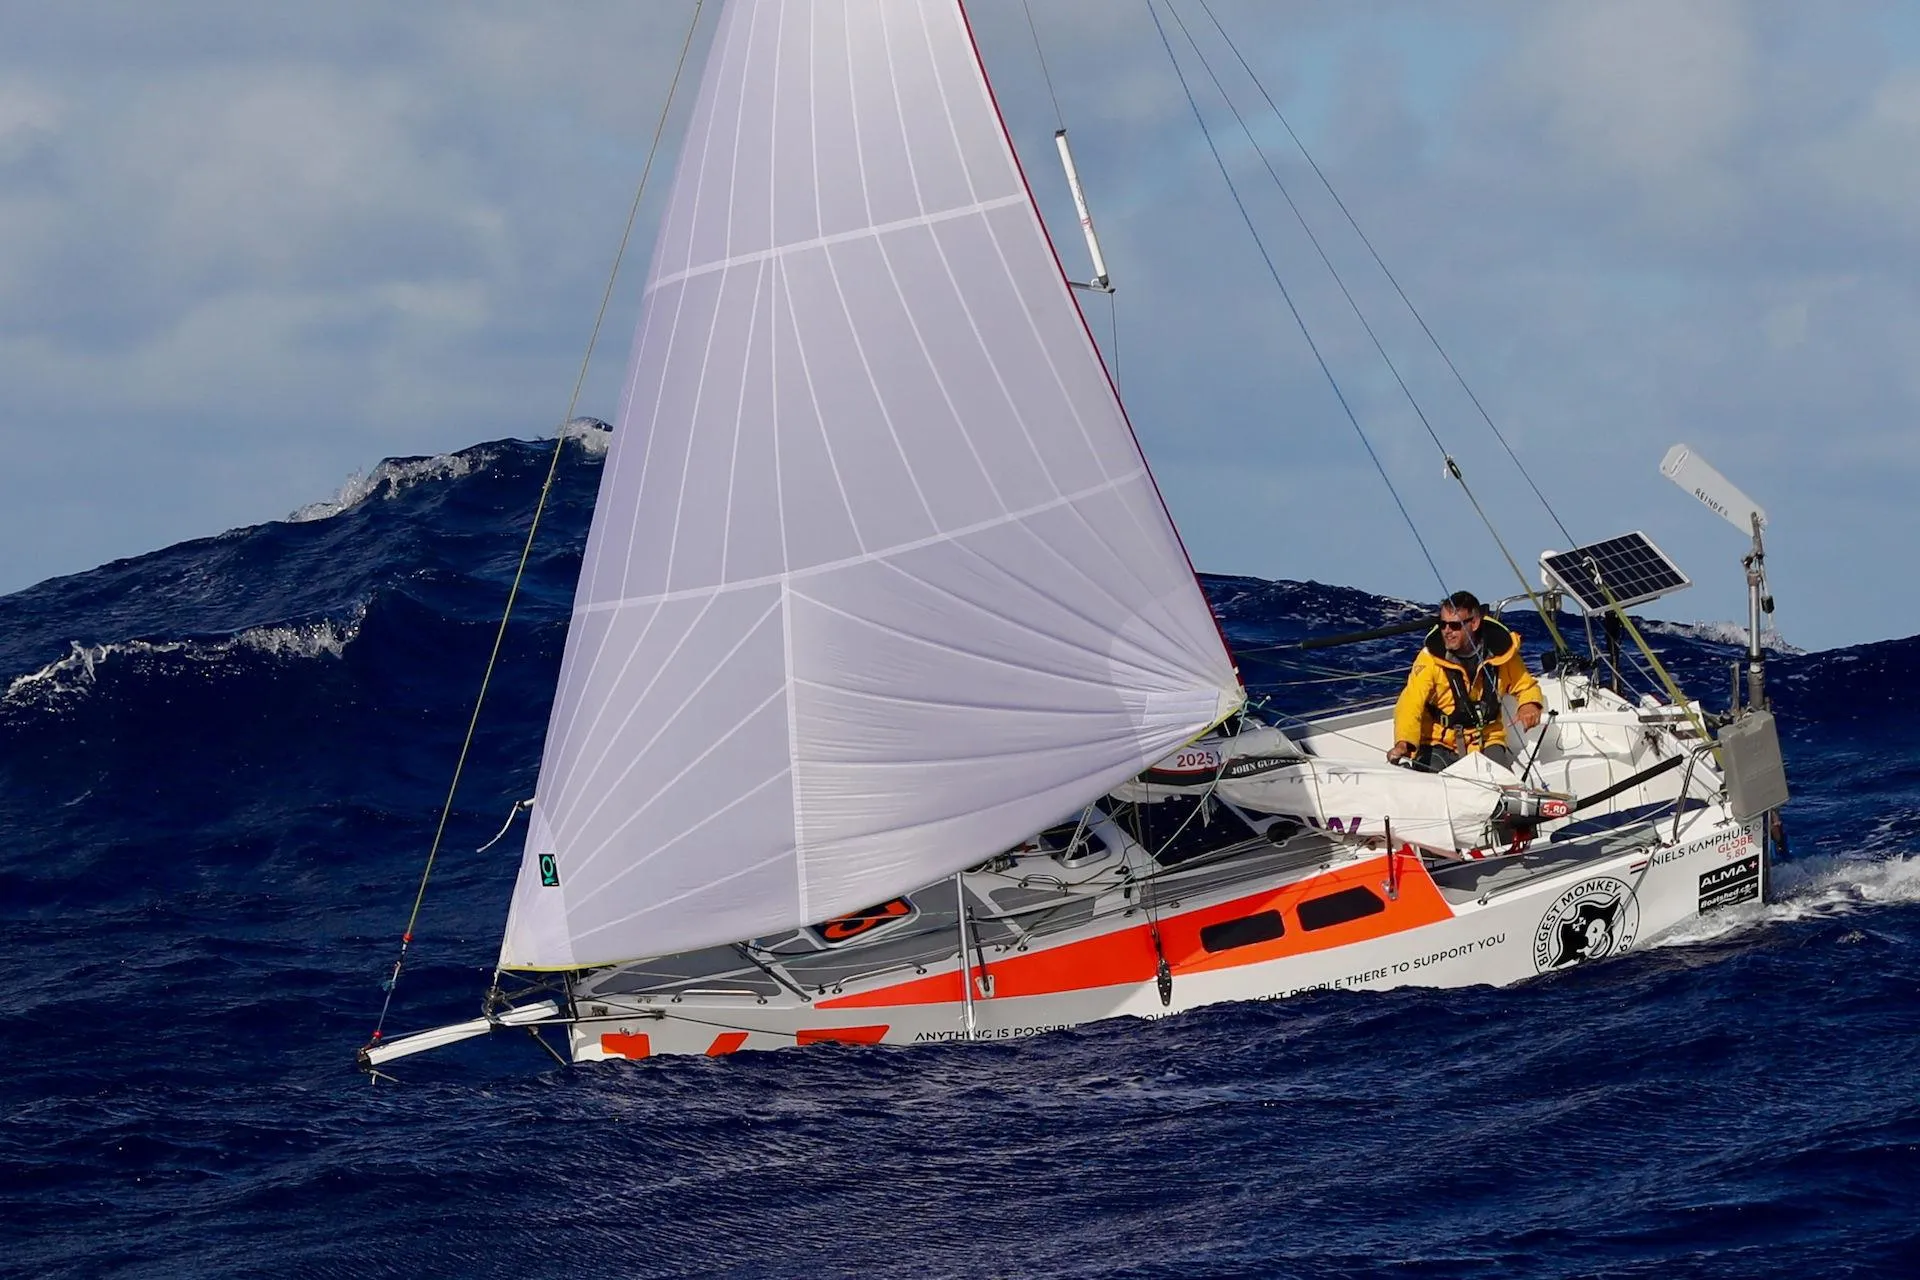
- Wrażliwość sterowania na bardzo responsywnym kadłubie.
- Konieczność optymalizacji trymu żagli i rozmieszczenia masy.
- Dobór i regulację skrzydełka wiatrowego.
- Zużycie i tarcie linek sterujących.
- Napięcie linek oraz możliwość występowania stref martwych związanych z luzem.
- Konserwację i wymianę wyposażenia podczas regat.
Dostępne relacje nie wskazują na powtarzający się wzorzec uszkodzeń konstrukcyjnych głównego mechanizmu systemu samosterowania South Atlantic. Pokazują jednak, że stan, prowadzenie i regulacja linek sterujących mają istotne znaczenie dla skutecznego sterowania przez długi czas.
Dlatego ważne jest, aby nie określać każdej trudności ze sterowaniem jako awarii systemu samosterowania. Jednocześnie wymagania dotyczące linek sterujących i instalacji pozostają częścią osiągów całego systemu i muszą być uwzględniane przy ocenie jego przydatności do żeglugi oceanicznej.
5. Analiza techniczna
5.1 Class Globe 5.80 jako wymagająca platforma
Class Globe 5.80 to mały, lekki i responsywny jacht. Jego zachowanie może szybko się zmieniać wraz ze zmianą siły wiatru, kierunku fal, konfiguracji żagli i obciążenia. Na takiej jednostce siły potrzebne do utrzymania stabilnego kursu mogą zmieniać się bardzo szybko, a system samosterowania może mieć mniejszy margines błędu niż na cięższym jachcie o większej stabilności kierunkowej.
Osiągi systemu samosterowania zależą więc nie tylko od samego produktu, ale również od reakcji kadłuba na odchylenia, oporu bocznego, charakterystyki steru, wyważenia żagli oraz prędkości względem wody.
Kontekst ten jest niezbędny przy interpretacji relacji o nadmiernych korektach, wrażliwości sterowania lub trudnościach z utrzymaniem kursu z wiatrem.
5.2 Zasady działania steru pomocniczego i serwopendulum
Hydrovane wykorzystuje niezależny ster pomocniczy. System samosterowania steruje tym sterem bezpośrednio, dzięki czemu nie korzysta z takiego samego obwodu przekazywania sterowania do głównego steru jachtu jak system serwopendulum.
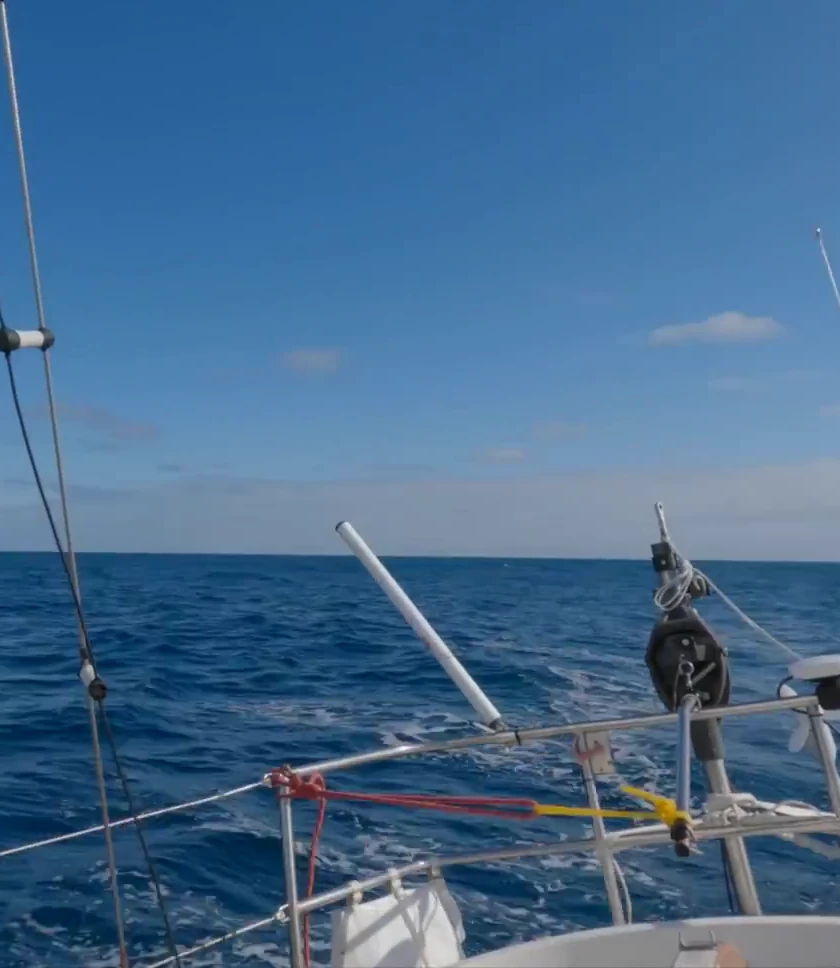
System serwopendulum, taki jak Windpilot i South Atlantic, wykorzystuje podwodną płetwę, której wychyleniem steruje mechanizm wykrywający wiatr. Przepływ wody działający na płetwę generuje siłę sterującą, która jest przekazywana za pomocą linek na ster lub rumpel jachtu.
Oba rozwiązania mają zalety i ograniczenia, a ich skuteczność zależy od jachtu i instalacji. System ze sterem pomocniczym wymaga odpowiedniego podparcia konstrukcyjnego oraz starannego ustawienia i zapewnienia swobodnego ruchu steru. System serwopendulum zależy od odpowiedniego przepływu wody, skutecznego przekazywania ruchu przez linki oraz kompatybilności z geometrią układu sterowania jachtu.
Relacje z regat pokazują, że żadna z tych zasad działania nie jest wolna od problemów eksploatacyjnych. Pokazują również, że rodzaj problemu może różnić się w zależności od konstrukcji i integracji systemu z jachtem.
5.3 Wrażliwość sterowania i nadmierne korekty
kilku zawodników zgłaszało nadmierne korekty lub trudności z utrzymaniem stabilnego kursu na dużej lub chaotycznej fali. Zachowanie takie może wystąpić, gdy system sterowania reaguje na zmiany wiatru pozornego i ruch jachtu w sposób powodujący powtarzające się korekty kursu zamiast ustabilizowania jachtu na stałym kierunku.
Na małym, responsywnym jachcie wywołane falą odchylenia i przechyły mogą powodować szybkie zmiany kąta wiatru pozornego. Jeśli jacht jest źle wyważony, system sterowania może być zmuszony do kompensowania znacznych momentów odchylających. Wynikająca z tego aktywność steru może zmniejszać prędkość i zwiększać zmęczenie sternika.
Możliwe regulacje obejmują:
- Poprawę wyważenia żagli i ograniczenie nadmiernego nawietrznego lub zawietrznego charakteru jachtu.
- Zmianę planu żagli w celu ograniczenia obciążeń sterowania.
- Regulację czułości lub charakterystyki reakcji systemu samosterowania, jeśli konstrukcja systemu na to pozwala.
- Optymalizację rozmiaru i ustawienia skrzydełka wiatrowego.
- Poprawę stabilności kierunkowej jachtu poprzez odpowiednie wykorzystanie elementów podwodnych i rozmieszczenie obciążenia.
Regulacje te nie są identyczne dla wszystkich systemów i powinny być wykonywane zgodnie z odpowiednimi zaleceniami producenta. Relacje z regat pokazują praktyczne sposoby adaptacji, ale nie stanowią kontrolowanego porównania reakcji sterowania.

5.4 Zakłócenia środowiskowe
Relacje dotyczące Windpilot szczególnie dobrze pokazują wpływ zakłóceń środowiskowych i rozmieszczenia wyposażenia.
Aby skrzydełko wiatrowe mogło prawidłowo wykrywać wiatr pozorny, potrzebuje niezakłóconego przepływu powietrza. Panele słoneczne, olinowanie, żagle lub inne wyposażenie mogą w zależności od położenia względem skrzydełka powodować turbulencje lub blokować przepływ wiatru.
Podobnie podwodna płetwa serwopendulum potrzebuje odpowiedniego przepływu wody. Wodorosty lub inne pływające materiały mogą zanieczyścić płetwę, natomiast turbulencje powodowane przez kadłub, ster lub miecze mogą zakłócać przepływ i zmniejszać skuteczność sterowania.
Czynniki te nie są charakterystyczne dla jednej marki. Są to kwestie istotne dla każdego systemu, którego działanie zależy od przepływu powietrza lub siły hydrodynamicznej. Dlatego przed instalacją ważna jest staranna ocena planowanego miejsca montażu.
5.5 Obwód linek sterujących jako część systemu
W systemach serwopendulum obwód sterowania jest elementem krytycznym. Jego zadaniem jest przekazanie ruchu generowanego przez podwodną płetwę do mechanizmu sterowania jachtu przy minimalnym opóźnieniu i stratach.
Niewłaściwe prowadzenie, niepotrzebne tarcie, luz, rozciąganie lub przetarcia mogą zmniejszać precyzję tego przekazu. Na małym jachcie kompaktowa geometria może sprawiać, że efektywne prowadzenie linek jest szczególnie istotne.
Relacje dotyczące South Atlantic na Sunbear i Skookum czynią tę kwestię szczególnie istotną. Zużycie linek i regulacje ich napięcia należy traktować jako problemy obwodu sterowania, chyba że istnieją dowody wskazujące, że główne elementy mechaniczne systemu samosterowania były wadliwe.
Rozróżnienie to nie oznacza, że obwód sterowania jest nieistotny. System samosterowania, który nie jest w stanie skutecznie przekazać swojego sygnału sterującego, nie zapewni prawidłowego samosterowania, niezależnie od stanu głównego mechanizmu.
5.6 Instalacja i integracja konstrukcyjna
Relacje dotyczące Hydrovane podkreślają wymagania konstrukcyjne i instalacyjne związane z montażem niezależnego steru pomocniczego. Pawęż musi wytrzymać siły przekazywane przez zespół steru, a sposób mocowania musi umożliwiać swobodny ruch elementów zgodnie z założeniami konstrukcyjnymi.
Zacinanie, niewspółosiowość lub nadmierny nacisk zacisków mogą ograniczać swobodę ruchu. W zależności od konstrukcji jachtu i przewidywanych obciążeń może być konieczne dodatkowe wzmocnienie konstrukcji.
Systemy serwopendulum również wymagają starannego montażu. Ich mocowanie musi być bezpieczne i prawidłowo ustawione, a podwodna płetwa powinna pracować w odpowiednim przepływie wody. Następnie linki sterujące należy poprowadzić do mechanizmu sterowania bez niepotrzebnego tarcia lub zakłóceń.
Regaty dostarczają przykładów problemów związanych z mocowaniem i rozmieszczeniem wyposażenia, ale nie zapewniają wystarczających, standaryzowanych danych inżynieryjnych, aby porównać obciążenia konstrukcyjne lub marginesy bezpieczeństwa instalacji różnych producentów.
5.7 Konserwacja i możliwość naprawy
Podczas długodystansowej żeglugi samotnej szczególne znaczenie ma wyposażenie, które można kontrolować, konserwować i naprawiać na morzu. Incydenty podczas regat pokazują konsekwencje utraty elementów, uszkodzeń konstrukcyjnych, zużycia linek, zanieczyszczeń i problemów z ustawieniem.
Rozsądny plan konserwacji przed i podczas żeglugi oceanicznej powinien obejmować:
- Kontrolę elementów mocujących, punktów mocowania i części ruchomych.
- Kontrolę linek sterujących i bloczków pod kątem zużycia, przetarć i ustawienia.
- Sprawdzenie, czy stery, płetwy i mechanizmy łączące poruszają się swobodnie.
- Sprawdzenie, czy skrzydełko wiatrowe ma zapewniony niezakłócony przepływ powietrza.
- Usuwanie zanieczyszczeń środowiskowych, gdy można to zrobić bezpiecznie.
- Zabranie odpowiednich części zamiennych i narzędzi do danego systemu oraz instalacji.
- Ponowne sprawdzenie ustawień po większych zmianach planu żagli, obciążenia lub rozmieszczenia wyposażenia.
Szczegółowe wymagania dotyczące konserwacji zależą od systemu, jego wieku, instalacji i warunków, w których jest używany. Analizowane relacje potwierdzają wartość prewencyjnych przeglądów oraz zdolności do zdiagnozowania rzeczywistego źródła problemu przed wykonaniem regulacji na morzu.
6. Podsumowanie porównawcze
Poniższa tabela podsumowuje rodzaje problemów opisanych w dostępnych relacjach z regat. Nie stanowi ilościowego rankingu niezawodności. Liczba udokumentowanych incydentów zależy od liczby jachtów korzystających z danego systemu, szczegółowości opublikowanych relacji oraz różnic w warunkach eksploatacji.
| System | Zgłoszone przypadki | Główne zgłaszane problemy | Ogólna klasyfikacja |
|---|---|---|---|
| Hydrovane | Ertan Beskardes (Trekka), Jasmine Harrison (Numbatou), Dan Turner (Immortal Game), Renaud Stitelmann (Capucinette), Pilar Pasanau (Peter Punk) |
|
Mieszanka problemów mechanicznych, konstrukcyjnych, instalacyjnych i związanych z osiągami |
| Windpilot | Jakub Ziemkiewicz (BIBI), Christian Sauer (Argo) |
|
W udokumentowanych przypadkach przede wszystkim problemy środowiskowe, związane z rozmieszczeniem, mocowaniem i eksploatacją |
| South Atlantic | Adam Waugh (Little Wren), Eric Marsh (Sunbear), Josh Kali (Skookum) |
|
W udokumentowanych przypadkach przede wszystkim problemy związane z konfiguracją, obwodem sterowania i konserwacją |
6.1 Interpretacja porównania
Dostępne relacje wskazują na różnice w rodzaju napotykanych problemów, ale nie uzasadniają definitywnego rankingu ogólnej niezawodności produktów.
Użytkownicy Hydrovane zgłaszali w materiałach źródłowych szerszy zakres rodzajów incydentów, w tym problemy mechaniczne i konstrukcyjne, zacinanie związane z instalacją oraz trudności z utrzymaniem kursu. Użytkownicy Windpilot zgłaszali głównie zakłócenia związane ze środowiskiem i rozmieszczeniem wyposażenia jachtu, a także problem z ustawieniem mocowania. Użytkownicy South Atlantic opisywali przede wszystkim wrażliwość sterowania oraz znaczenie konserwacji i optymalizacji obwodu linek sterujących, wyważenia żagli i ustawień.
Rozróżnienia te są przydatne do zrozumienia poszczególnych incydentów, ale nie powinny być interpretowane jako pełna miara osiągów każdego systemu. Rzetelne porównanie wymagałoby spójnych danych dotyczących liczby jachtów we flocie, całkowitego czasu pracy, interwencji konserwacyjnych, jakości instalacji, definicji awarii oraz stopnia trudności napotkanych warunków.
7. Wnioski
Regaty jako wymagający test
McIntyre Mini Globe Race 2025–2026 pokazały, jak wymagająca dla wyposażenia samosterującego może być długodystansowa żegluga samotna na małych, lekkich i bardzo responsywnych jachtach.
Osiągi zależą od całego systemu
Opisane doświadczenia pokazują, że osiągi systemu samosterowania zależą od wzajemnego oddziaływania mechanizmu z kadłubem jachtu, układem sterowania, planem żagli, obciążeniem, geometrią instalacji i warunkami zewnętrznymi. System może być mechanicznie sprawny, a mimo to zapewniać słabe utrzymywanie kursu, jeśli jacht jest źle wyważony, przepływ powietrza jest zakłócony, podwodna płetwa jest zanieczyszczona lub obwód sterowania działa nieefektywnie.
Odmienne wzorce dla poszczególnych systemów
Przypadki dotyczące Hydrovane obejmowały utratę elementu mechanicznego, uszkodzenie konstrukcyjne, zacinanie związane z instalacją oraz wrażliwość sterowania. Przypadki dotyczące Windpilot koncentrowały się przede wszystkim na zanieczyszczeniach środowiskowych, zakłóceniach przepływu powietrza i wody oraz ustawieniu mocowania. Przypadki dotyczące South Atlantic koncentrowały się przede wszystkim na wrażliwości sterowania, wyważeniu żagli i masy oraz znaczeniu skutecznego i właściwie konserwowanego układu linek sterujących.
Trudności eksploatacyjne nie są równoznaczne z awarią mechaniczną
Kluczowym wnioskiem jest to, że trudności eksploatacyjnych nie należy automatycznie utożsamiać z awarią mechaniczną. W szczególności zużycie, tarcie, rozciąganie i napięcie linek są częścią kompletnej instalacji sterowania serwopendulum, ale niekoniecznie stanowią dowód wady głównego mechanizmu systemu samosterowania. Podobnie wrażliwość sterowania lub nadmierne korekty mogą wynikać z łącznego zachowania jachtu, planu żagli, stanu morza i ustawień sterowania.
Znaczenie przygotowania i adaptacji
Regaty podkreśliły również znaczenie konserwacji zapobiegawczej, prawidłowej instalacji, odpowiednich części zamiennych oraz zdolności sternika do diagnozowania problemów i dostosowywania konfiguracji. Kwestie te dotyczą wszystkich trzech systemów.
Studia przypadków, a nie kontrolowany test
Ostatecznie dostępne dowody z regat najlepiej traktować jako zbiór wartościowych przypadków eksploatacyjnych, a nie jako kontrolowany test produktów. Dostarczają one praktycznych wskazówek dla żeglarzy wybierających, instalujących i konserwujących systemy samosterowania wiatrowego, pozostawiając definitywne porównanie długoterminowej niezawodności bardziej kompleksowym i standaryzowanym danym.
Źródła i dalsza lektura
- McIntyre Mini Globe Race
- Hydrovane
- Windpilot
- South Atlantic
- Practical Boat Owner — poradnik dotyczący samosterowania wiatrowego
- Practical Boat Owner — analiza osiągów Globe 5.80
- McIntyre Mini Globe Race — oś czasu regat